daA4200-30mci-JNANO-NVDK#
此套件包含一個 1300 萬畫素的 dart 相機模組、一款基於 NVIDIAJetson Nano SoM 的處理板,以及相關配件。透過這些元件,您可以建置一個測試環境,藉此評估相機模組的性能,並規劃如何將其整合至您的嵌入式視覺系統中。
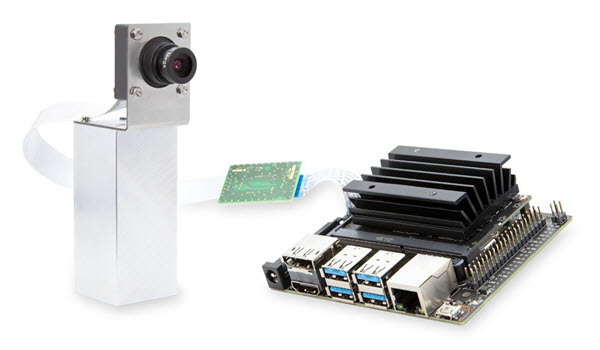
套件內容物#
此套件包含下列元件:
- Basler dart daA4200-30mci 相機模組,S-mount
- Evetar 鏡頭 M13B0618W F1.8 f6mm 1/3"
- Jetson Nano 開發套件處理板
- BaslerBCON for MIPI 轉JNANO 轉接板
- 內含預先安裝系統軟體的 microSD 卡
- 軟性扁平排線,0.2 m
- 柔性扁平電纜,0.05 公尺
- USB 2.0 連接線:A / Micro B,1.8 公尺
- HDMI 2.0 連接線:A / A,1.5 公尺
- GigE 連接線:Cat 5e,2.0 公尺
- 電源供應器:5 V @ 4 A,AC 變壓器
- 安裝套件(包含相機安裝板、隔柱、螺絲和螺帽)
- 單腳架
硬體安裝#
若要安裝與連接此套件中提供的組件:
- 請使用安裝套件中隨附的四顆螺絲(M2x4),將四顆墊片螺栓固定在安裝板底部。
- 使用四顆螺絲(M2x12)將攝影機固定在安裝板上,並讓鏡頭穿過安裝板上的孔洞。最後用螺母鎖緊螺絲。
- 取下鏡頭上的保護蓋,並將鏡頭安裝到相機上。請小心不要因鏡頭插入過深而損壞任何相機元件。
- 將柔性扁平電纜穿過安裝板的矩形開口。
-
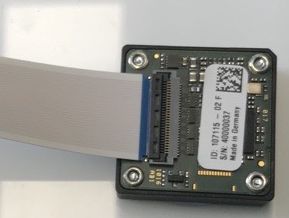
將 0.2 公尺 FFC 纜線連接到相機。請按照以下步驟操作:
- 打開 FFC 連接器上的黑色鎖定桿。
- 將纜線端部牢牢推入 FFC 連接器中,藍色面朝向遠離相機的方向。請參見下圖。
- 將鎖定桿推回原位,重新鎖定連接器。
-
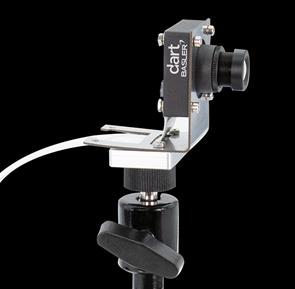
將安裝板安裝在單腳架上。請參閱下圖。
-
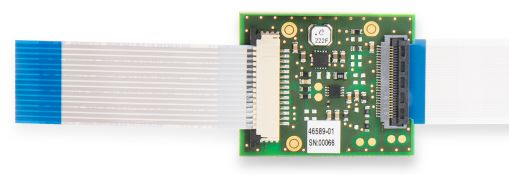
將 0.2 公尺 FFC 纜線的另一端連接到轉接板上的連接器。確保纜線的藍色部分朝向遠離轉接板的方向(請參見下圖右側)。
-
將 0.05 公尺 FFC 纜線連接到轉接板上的另一個連接器。請按照以下步驟操作:
- 將轉接板上的黑色鎖定桿拉離轉接板,以將其打開。
- 將纜線末端牢固地插入 FFC 連接器中,此時藍色部分應朝向遠離轉接板的方向(參見下圖左側)。
- 將鎖定桿推回原位,重新鎖定連接器。
-
將 0.05 公尺 FFC 纜線的另一端連接至Jetson Nano 開發板上的兩個 CSI 連接器之一。操作步驟如下:
- 將電路板上的連接器上端朝自己方向拉,以解除鎖定。請小心不要施加過大的力道,以免連接器鎖扣損壞。
- 將纜線垂直插入連接器中。請確保纜線末端的藍色部分朝向遠離電路板的一側。請參閱下圖。
- 將鎖定桿推回原位,重新鎖定連接器。
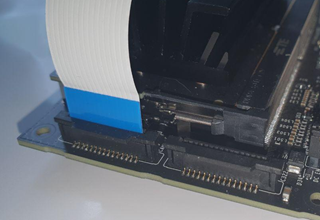
-
將套件隨附的 microSD 卡插入Jetson Nano 開發板上的 microSD 卡插槽中。
取得您的第一張影像#
若要使用 pylon Viewer 取得您的第一張影像:
- 請確保準備好以下項目:
- 配備 HDMI 連接埠的顯示器
- USB 滑鼠
- USB 鍵盤
- 將套件隨附的 HDMI 線連接至處理板的 HDMI 接頭,並連接至顯示器。開啟顯示器電源。
- 將滑鼠和鍵盤連接至處理板的任一 USB 連接埠。
- 將套件隨附的電源供應器連接至處理板的圓柱型插孔。請確保圓柱型插孔旁的 J48 接腳已透過跳線連接。此步驟是為了透過圓柱型插孔為電路板供電。
- 將電源供應器連接至電源插座。
機板隨即開機。 - 在初始開機階段,系統將引導您完成一項啟動程序,您必須在此過程中接受套件的使用授權協議、選擇語言與鍵盤設定,並建立使用者帳戶。
-
完成啟動程序後,請點擊綠色的 Ubuntu 左上角的圖示,然後輸入
pylon:
-
點擊「pylon Viewer 」圖示。
此 pylon Viewer 此應用程式可讓您設定攝影機、擷取及儲存影像,以及執行更多功能。 - 在「pylon Viewer 」中,開啟daA4200-30mci 攝影機裝置。
- 設定 影像 ROI 透過設定
Width,Height,OffsetX以及OffsetY參數。
由於已知的問題,相機目前僅支援Width是 32 的倍數的參數,以及對於Height為 16 的倍數的參數。例如,若要獲得最高解析度,請將Width將參數設為 4192,然後Height將參數設定為 3120。 - 按一下 Continuous Shot 圖示以開始影像擷取。
如需有關 Basler pylon Software Suite 以及如何使用 SDK 開發視覺應用程式的詳細資訊,請造訪 Basler pylon 網站。
有關硬體安裝及入門的更多資訊,請參閱 NVIDIA 針對Jetson Nano 的「入門指南」頁面。
外部觸發#
若要透過外部觸發訊號觸發影像擷取,請按照以下步驟操作:
-
透過下方圖片中突顯的針腳排針,將外部 Trigger Source 連接到轉接板。
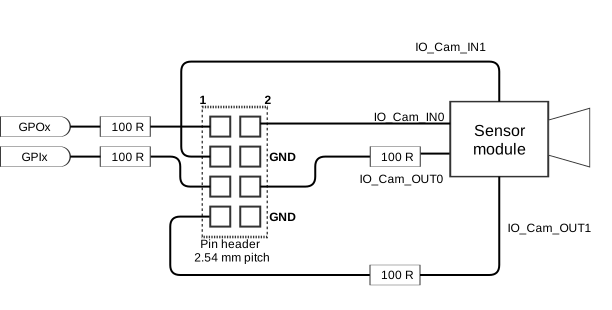
請參閱轉接板圖片下方顯示的電路圖。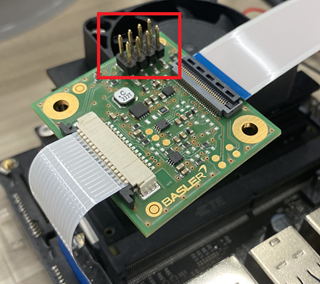
-
將外部觸發訊號施加至針腳 2 (GPIx)。
資訊
觸發電壓不得超過 1.8 V。高於 1.8 V 的電壓可能會對裝置造成永久性損壞。
-
若要將相機設定為外部觸發模式,請設定
TriggerMode參數設為On.
Debian 套件#
此款 Basler 嵌入式視覺開發套件預先安裝了Linux 作業系統。其中包含由 Basler 提供的以下 Debian 套件:
| 檔案名稱 | 目錄 |
|---|---|
| pylon_6.1.1.19861-RC3-deb0_arm64.deb | pylon API 以及用於存取和設定相機的pylon Viewer 應用程式 |
| basler-dart-bcon-mipi-gentl-producer_1.3.0_arm64.deb | Baslerdart E GenTL 產生器曾用於在 pylon 中為 BaslerBCON for MIPI 攝影機提供串流支援 |
| nvidia-l4t-kernel_4.9.140-tegra-32.4.2-20200408182157_arm64.deb | 包含 Basler 攝影機驅動程式的 NVIDIA L4T 核心 |
| nvidia-l4t-bootloader_32.4.2-20200408182157_arm64.deb | NVIDIA L4T 開機載入程式,以及支援 Basler 攝影機的修改版裝置樹 |
| nvidia-l4t-kernel-headers_4.9.140-tegra-32.4.2-20200408182157_arm64.deb | 用於開發的 NVIDIA L4T 核心標頭檔 |
| nvidia-l4t-kernel-dtbs_4.9.140-tegra-32.4.2-20200408182157_arm64.deb | NVIDIA L4T 開發用核心 DTBS(裝置樹二進位檔) |
資訊
- 所提供的系統映像檔與 Debian 套件僅適用於配備兩個 CSI 連接埠的Jetson Nano 開發套件(修訂版 B01)。此套件不適用於較舊且已停產的版本,該版本僅有一個 CSI 連接埠。
-
如果您已有運作中的系統,且僅想安裝 Basler 提供的 Debian 套件,則必須在套件安裝完成後執行以下兩項指令:
sudo apt-mark hold nvidia-l4t-kernel*sudo apt-mark hold nvidia-l4t-bootloader
此舉可確保系統升級時不會覆寫核心與啟動載入器套件,否則將導致 Basler 攝影機無法運作。若不慎發生此情況,您必須重新安裝 Basler 的 Debian 套件。