儲存深度與影像資料#
如果您想在其他工具中檢視資料(例如在點雲處理工具中檢視點雲資料),或者想與他人分享圖像(例如將深度圖儲存為 .png 檔案),這將非常有用。您可以儲存單個圖像或圖像序列。
深度圖(彩色和灰階版本)與強度影像可以儲存為 .png 和 .tiff 檔案。點雲可以儲存為 .pcd 和 .ply 檔案。
Save Depth and Image Data 命令的另一個好處是,它可以在儲存點雲時自動將其沿 x 軸旋轉 180°。這是必要的,因為許多常見的點雲處理工具(例如 MeshLab 和 CloudCompare)使用以 y 軸向上的右手座標系。而 Basler 3D 相機的 y 軸則是向下指向的。
由於 y 軸方向的這個差異,這些工具顯示的點雲會前後顛倒且上下翻轉。為了讓點雲相容於這些工具,需要將其沿 x 軸旋轉 180°。您可以在 Save Data 對話方塊中勾選 Invert z-axis 核取方塊(預設為啟用)來實現此目的。這樣在將點雲儲存至檔案時,就會自動執行旋轉。
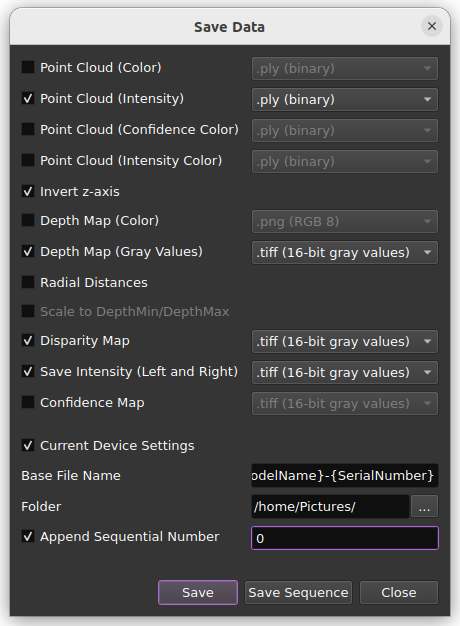
若要儲存影像資料:
- 在 File 功能表中,按一下 Save Depth and Image Data。
- 在 Save Data 對話方塊中,選取您要儲存的 Image Components。
- (選用)勾選 Invert z-axis 核取方塊,將點雲沿 x 軸旋轉 180°。
- (選用)勾選 Radial Distances 核取方塊以建立範圍圖(Range Map)而非深度圖。
- (選用)勾選 Current Device Settings 核取方塊,將目前的相機設定儲存至 .pfs 檔案中。
- 指定輸出檔案的基底名稱。
- 指定要儲存檔案的資料夾。
- (選用)選取 Append Sequential Number 以依序為檔案編號。
- 按一下 Save 以儲存單一影格,或按一下 Save Sequence 以儲存影格序列。