
Operator Library: Filter
運算子 FIRoperatorNxM 會計算輸入核元素與可參數化 係數相乘後的總和。 這些係數可透過參數Coefficients 來定義。
讓我們來看一個例子。假設以下是用來偵測垂直邊緣的索貝爾濾波器係數 H:
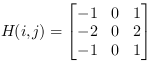
此濾鏡已套用至以下這張圖片 I
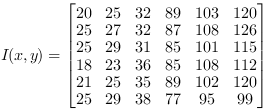
對於位置為 I(2,2) = 31 的像素,我們在輸出 O 中得到以下結果:
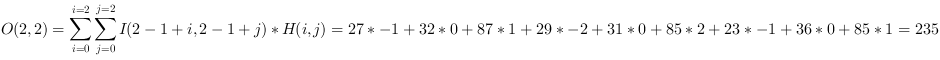
要產生所需的輸入核心,請使用以下運算子: FIRkernelNxM、 LineNeighboursNx1 或 PixelNeighbours1xM。
Operator Restrictions
-
ImageWidth < 2*Parallelism are not allowed
-
不允許使用空白圖片,即沒有像素的圖片。
-
不允許出現空行或行長不一的情況。


|
|
所需的輸出位元寬度會根據輸入位元寬度、算術運算及係數自動決定。 輸出位元寬度不得超過 64 位元。 |
|
|
輸出運算方式會根據輸入運算方式及係數自動決定。 若輸入為有符號數,或至少有一個係數為有符號數,則輸出亦為有符號數。 |
| 係數 | |
|---|---|
| Type | static/dynamic 讀寫參數 |
| Default | 身分 |
| Range |
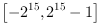
|
|
此參數用於定義濾波器核的係數。 允許使用有符號與無符號整數值。 若變更運算子的輸入核大小,係數也會隨之改變。 請在變更輸入核大小後檢查係數。 係數的數值不得導致輸出位元寬度超過 64 位元。 |
|
| 係數類型 | |
|---|---|
| Type | 靜態參數 |
| Default | 已簽名 |
| Range | 已簽名、未簽名 |
|
此參數用來定義係數的符號。 此計算僅針對動態係數進行評估。靜態係數則始終帶有正負號。 |
|
| 係數最大位元數 | |
|---|---|
| Type | 靜態參數 |
| Default | 16 |
| Range | [2, 16] |
|
此參數定義動態係數的位元大小。對於靜態係數,此參數不予使用。 降低此數值可節省資源。應將其設定為足以容納所有預期 動態係數的大小。此參數為靜態參數,無法在執行期間進行變更。 |
|
| ImplementationType | ||||
|---|---|---|---|---|
| Type | 靜態參數 | |||
| Default | LUT | |||
| Range | (AUTO, EmbeddedALU, LUT) | |||
|
參數「ImplementationType」會影響運算子的實作策略,也就是 究竟會使用哪些邏輯元件來實作該運算子。 您可以選擇下列其中一個值: AUTO: 當運算子被實例化時,系統會根據所連接鏈結的參數化設定, 自動選用最佳的實作策略。 嵌入式算術邏輯單元(EmbeddedALU): 此運算子使用 FPGA 中非基於 LUT 的嵌入式算術邏輯單元。 LUT: 該運算子採用 FPGA 的 LUT 邏輯。
|
||||

以下範例展示了如何使用運算子 FIRoperatorNxM:
-
用於區域自我調適閥值化的二值化範例。 使用了 8x8 像素的核心大小。
-
'Edge Sensitive Bayer Demosaicing Algorithm'
範例 - Edge Sensitive Laplace Bayer Demosaicing filter
-
'Bayer Demosaicing Algorithm According to Laroche'
範例 - Laroche Bayer Demosaicing 濾鏡
-
'Modified Laroche Bayer Demosaicing Algorithm '
範例 - 資源最佳化的 Laroche Bayer Demosaicing 濾鏡
-
'Co-Processor Large Filter Calculation'
範例 - 展示 imaFlex 平臺的協同處理器功能。 作為範例,計算了大型濾波器核心。
-
範例 - Kirsch 濾波器是適用於非方向性邊緣的良好邊緣偵測濾波器。
-
範例 - 僅在 x 方向的 Sobel 濾鏡。
-
範例 - 在所有 4 個方向上的 Sobel 濾鏡。
-
範例 - 簡單的 3x3 方框濾鏡。
-
範例 - 使用 5x5 核心的 Gauss 濾鏡。
-
範例 — 說明篩選器的實作方式。
-
範例 - 平行使用兩個濾鏡的範例。
-
範例 - 顯示如何從濾鏡中擷取子 kernel 以取得原始影像資料。 此範例執行簡單的局部自適應二值化。
-
範例 - 說明如何為線型掃描相機實作濾鏡。
-
'High Boost Sharpening Filter'
範例 - 用於銳化的高提升 Laplace 濾鏡
-
範例 —— 一個 3×3 拉普拉斯濾波器。
-
範例 - 在不使用 SampleDn 運算子之情況下進行 3x3 因數降取樣。
-
範例 - 進行高強度點係數的卷積運算。 對於高於閾值的結果,會將相應的畫素染成紅色。
-
「使用迴圈的景深自焦距」(Depth From Focus Using Loops)
範例 - 使用迴圈的景深自焦距 (Depth From Focus using Loops)
-
'Normalized Cross Correlation'
範例-
-
範例 - 此範例顯示自動壞點檢測與替換。
 上一頁

