
二維圖像旋轉與平移(包含 x 和 y 座標)的組合可以表示為:
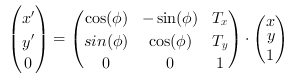
其中 x' 與 y' 是目標圖像中的座標。旋轉角度為
 和
 分別是 x 與 y 方向的平移參數。
逆平移與逆旋轉則為:
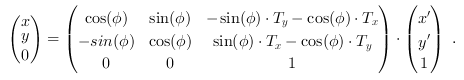
因此,源圖像中的座標計算方式為:
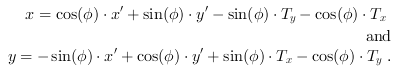
對於 VA 設計,由於採用目標到源的對應 (target-to-source mapping),我們需要逆轉換來進行座標計算。
座標的 Scaling 可以透過乘以常數來實現  適用於 x 與 y 方向。
當物體的放大倍率隨著與光軸的距離而改變時,就會產生光學失真。此時圖像會呈現
桶狀或枕狀變形。對於 VA 設計,
我們採用根據 [ 的多項式擬合方法Par09]。失真座標
 由未失真座標計算得出
 為:
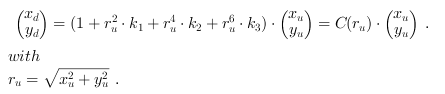
這些座標相對於光學失真中心。參數  是徑向失真係數。某些開源程式(例如 OpenCV)可以利用校正影像來計算這些參數 [Ope16a]。
對於所有
 ,可以使用 Matlab 程式計算包含校正參數的查閱表 (lookup-table)
 可以使用 Python 範例程式碼進行計算。您可以在
\examples\Processing\Geometry\GeometricTransformation\distortion_correction.py 中找到它。透過此對照表,只需將失真座標與未失真座標相乘,即可計算出所有失真座標。
 ,可以修正此效果 [
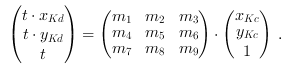
 和
 分別為 Keystone 扭曲和 Keystone 校正後的坐標。
 可以使用 OpenCV 函數計算 [
 上一頁

