
Operator Library: Prototype
TrgBoxLine 運算子會產生 Exsync 訊號,以控制所連接線形掃描相機的曝光。它還會將擷取到的線條組合成完整的 2D 影像。Exsync 是一種外部同步訊號,或是具有固定頻率並傳送至線形掃描相機的內部產生脈衝。
在設計中,請將此運算子直接置於相機運算子之後。該運算子會向相機傳送觸發訊號以啟動線條擷取,並在輸入鏈結 I 上接收產生的影像資料。接著,它會將輸入的線條組合成 2D 影像,並在鏈結 O 上將其輸出至後續的運算子。
Exsync 訊號可透過兩種基本方式產生:透過內部訊號產生器以 GrabberControlled 模式定期產生,或是由外部訊號觸發。外部訊號可以源自軟體(作為軟體觸發),或是透過插槽擋板觸發連接埠或具有 TTL 或 OPTO 輸入的觸發擴充板來自周邊裝置。運算子的觸發訊號產生器可以產生:
-
具有可設定延遲、脈衝寬度、極性以及
-
具有獨立延遲的次要 Exsync2 訊號,以及
- 用於同步外部裝置的 Flash 訊號。
Flash 輸出鏈結由外部觸發輸入(例如 Image Gate)觸發。它具有以行時脈(line ticks)計的可設定延遲,且脈衝寬度為一個行週期。Flash 訊號對於同步額外的擷取卡裝置非常有用。
該運算子提供八個觸發輸入連接埠和七個觸發輸出連接埠。將輸入連接埠連接至所需的訊號來源,例如軟體觸發、透過觸發板接腳連接的軸編碼器,或透過扁平電纜連接至其他擷取卡。將輸出連接埠連接至所需的訊號接收器,例如用於相機曝光控制的 Exsync 與 Exsync2,以及用於同步額外擷取卡的 Flash。
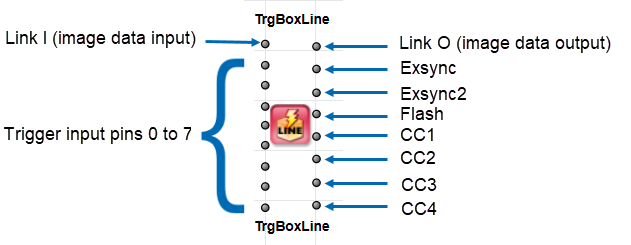
相機控制 (CC) 輸出連接埠可以傳輸 Exsync、Exsync2 或 Flash 訊號(包含其反相變體),或者它們可以輸出靜態 Vcc/GND 電平。如果您未使用 CC 連接埠,請將其連接至 Trash 運算子。
有些動態參數在影像擷取執行時無法修改。一旦擷取停止,這些參數就會再次可用。在 microDisplay X 中,對應的輸入欄位在擷取期間會顯示為停用狀態。當使用 Framegrabber API 時,您必須了解哪些參數在擷取期間受限制。
在影像擷取期間無法變更下列參數:
- ImgTriggerMode
- MaxGatedHeight
- LineTriggerMode
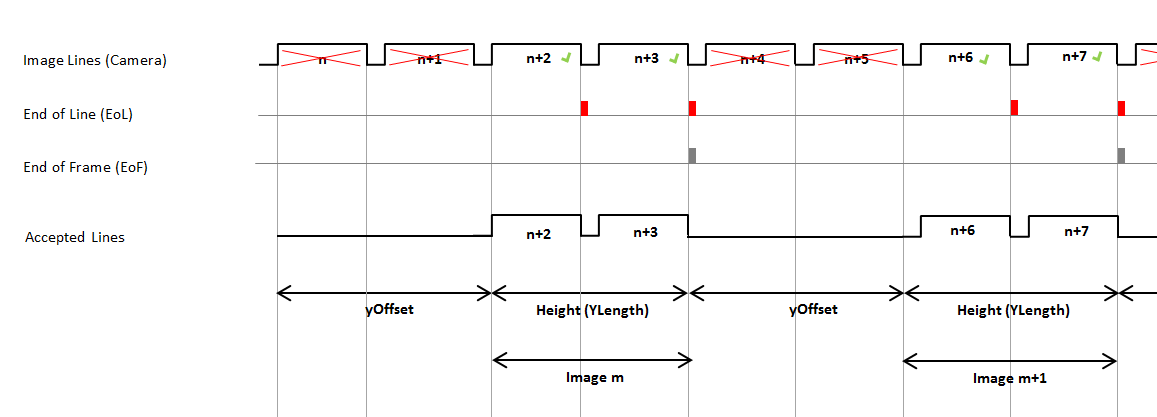
- YOffset
- YLength
| Property | Value |
|---|---|
| Operator Type | M |
| 輸入連結 | I,資料輸入 InSignal[n],n[0, 7],觸發輸入 |
| 輸出連結 | O,2D 影像資料輸出 Exsync,用於線形掃描相機曝光控制的 Exsync 訊號 Exsync2,具有特定延遲、用於線形掃描相機曝光控制的 Exsync 2 訊號 Flash,用於額外擷取卡同步的 Flash 訊號 CC[n],n[1, 4],具有可變內容的多用途相機控制訊號:Exsync、Exsync2、Flash、Vcc 或 Gnd。 |
| Link Parameter | Input Link I | 輸入鏈結 InSignal[n],n[0, 7] | Output Link O | 輸出鏈結 Exsync | 輸出鏈結 Exsync2 | 輸出鏈結 Flash | 輸出鏈結 CC[n],n[1, 4] |
|---|---|---|---|---|---|---|---|
| Bit Width | [1, 64] | [1] | as I | [1] | [1] | [1] | [1] |
| Arithmetic | {unsigned, signed} | {unsigned} | as I | {unsigned} | {unsigned} | {unsigned} | {unsigned} |
| Parallelism | any | 1 | as I | 1 | 1 | 1 | 1 |
| Kernel Columns | 1 | 1 | as I | 1 | 1 | 1 | 1 |
| Kernel Rows | 1 | 1 | as I | 1 | 1 | 1 | 1 |
| Img Protocol | VALT_LINE1D | VALT_SIGNAL | VALT_IMAGE2D | VALT_SIGNAL | VALT_SIGNAL | VALT_SIGNAL | VALT_SIGNAL |
| Color Format | any | VAF_GRAY | as I | VAF_GRAY | VAF_GRAY | VAF_GRAY | VAF_GRAY |
| Color Flavor | any | FL_NONE | as I | FL_NONE | FL_NONE | FL_NONE | FL_NONE |
| Max. Img Width | any | any | as I | any | any | any | any |
| Max. Img Height | 65536 | any | as I | any | any | any | any |
| YOffset | |
|---|---|
| Type | dynamic/static read/write parameter |
| Default | 0 |
| Range | [0, 224] |
|
此參數定義了在畫格開頭處省略的行數。 |
|
| YLength | |
|---|---|
| Type | dynamic/static read/write parameter |
| Default | 1024 |
| Range | [8, 224] |
|
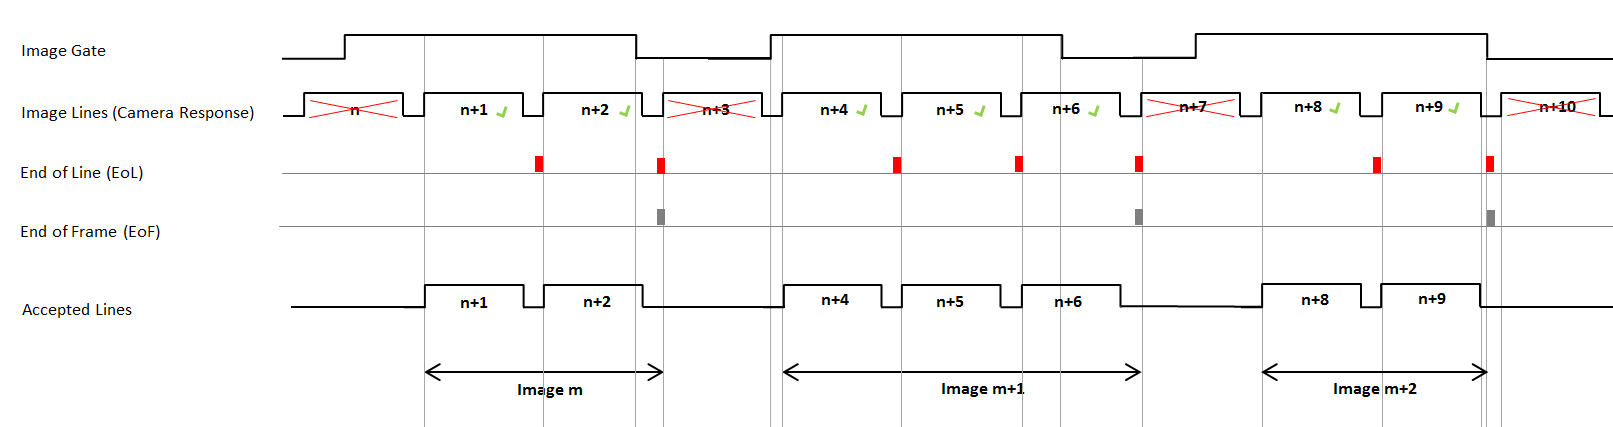
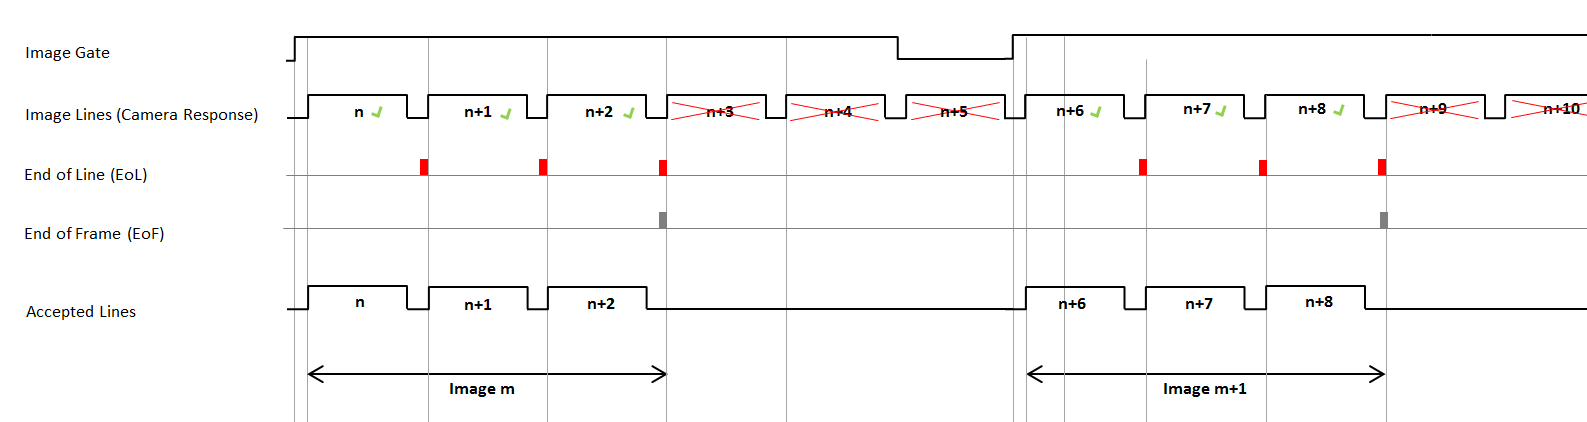
指定每個畫格的行數,也就是影像高度。 如果 ImgTriggerMode 設定為 ExternSw_Gate 且 MaxGatedHeight 設定為 unrestricted,則會忽略此參數。在這種情況下,畫格高度取決於外部 Image Gate 訊號的持續時間(請參閱 ImgTriggerMode 的說明)。 |
|
| MaxGatedHeight | ||||
|---|---|---|---|---|
| Type | 動態讀取/寫入參數 | |||
| Default | restricted | |||
| Range | {restricted, unrestricted} | |||
|
控制當 ImgTriggerMode 設定為 ExternSw_Gate 時,是否限制最大影像高度。 當設定為 restricted 時,即使閘道訊號保持開啟,影像高度仍會受限於 YLength 中指定的數值。系統將捨棄任何額外的行,並等待閘道訊號的下一個上升緣以開始新畫面。 當設定為 unrestricted 時,影像高度完全由閘道保持開啟的時間長度決定。換句話說,它取決於外部影像觸發訊號的脈衝寬度,或軟體觸發保持在數值 1 的時間長度。如果閘道保持開啟的時間過長,所產生的影像可能會變得非常大。
|
||||

| LineTriggerMode | |
|---|---|
| Type | dynamic/static read/write parameter |
| Default | GrabberControlled |
| Range | {GrabberControlled, Extern_Trigger, GrabberControlled_Gated_by_Img, Extern_Trigger_Gated_by_Img} |
|
選取內部 Exsync 訊號產生器的 Operating Mode。使用外部觸發模式時,觸發來源由 LineTrgInSourceA 和 LineTrgInSourceB 定義。
|
|
| ExsyncEnable | |
|---|---|
| Type | 動態讀取/寫入參數 |
| Default | OFF |
| Range | {OFF, ON} |
|
啟用或停用傳送至相機的 Exsync 輸出。 |
|
| LineTrgInSourceA | |
|---|---|
| Type | dynamic/static read/write parameter |
| Default | InSignal0 |
| Range | {InSignal0, InSignal1, InSignal2, InSignal3, InSignal4, InSignal5, InSignal6, InSignal7} |
|
此參數指定用於觸發 Exsync 訊號產生器的訊號來源。此參數僅在 LineTriggerMode 設定為 Extern_Trigger 或 Extern_Trigger_Gated_by_Img 時才具關聯性。 |
|
| LineTrgInSourceB | |
|---|---|
| Type | dynamic/static read/write parameter |
| Default | InSignal0 |
| Range | {InSignal0, InSignal1, InSignal2, InSignal3, InSignal4, InSignal5, InSignal6, InSignal7} |
|
此參數指定用於觸發 Exsync 訊號產生器的訊號來源。此參數僅在 EncoderABMode 設定為其中一個 A/B 模式(Signal_AB_Filter、Signal_ABx2_Filter 或 Signal_ABx4_Filter)之一,且符合下列條件時才具關聯性:
|
|
| EncoderABMode | |
|---|---|
| Type | dynamic/static read/write parameter |
| Default | Signal_A_Only |
| Range | {Signal_A_Only, Signal_AB_Filter, Signal_ABx2_Filter, Signal_ABx4_Filter} |
|
選取是用於 Exsync 產生的僅觸發輸入 A,還是同時使用觸發輸入 A 與 B。 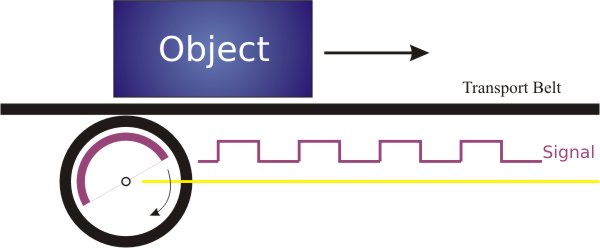 A/B 訊號支援讓運算子能夠判定軸編碼器的旋轉方向,並抑制反向移動或對其進行補償: 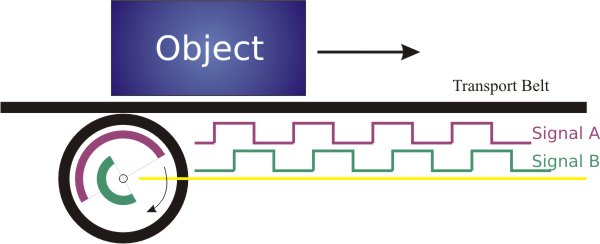
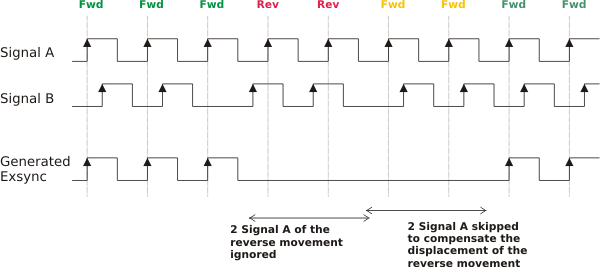
啟用 A/B 支援時的相關參數:
若要重設軸編碼器狀態與 EncoderCompensationCount,請將 EncoderABMode 設為 Signal_A_Only。 |
|
| EncoderABLead | |
|---|---|
| Type | dynamic/static read/write parameter |
| Default | Signal_AB |
| Range | {Signal_AB, Signal_BA} |
|
定義哪個信號領先以識別軸編碼器的正向旋轉方向:
|
|
| EncoderCompensation | |
|---|---|
| Type | 動態/靜態寫入參數 |
| Default | ON |
| Range | {ON/OFF} |
|
使用參數 EncoderCompensation,您可以將軸編碼器反向移動的補償切換為 ON 或 OFF。 此參數僅在 EncoderABMode 參數設為 A/B 支援時才有意義。 ON 若設為 ON,算子會監控軸編碼器的反向移動。當發生反向移動時,算子會計算反向移動了多少編碼器步數。一旦軸編碼器再次向前移動,這些已計數的步數(現在處於正向)將不會被傳輸為外部觸發信號。只有在輸送帶回到反向移動開始時的位置後,正向的編碼器步數才會再次被傳輸為外部觸發信號。 參數 EncoderCompensation = ON: 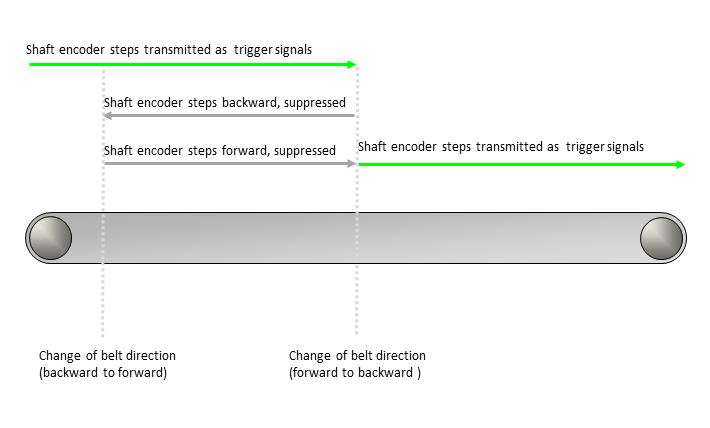
OFF 若設為 OFF,算子在輸送帶反向移動時不會傳輸任何觸發信號。一旦輸送帶再次開始向前移動,算子就會恢復將軸編碼器步數(以正向)作為觸發信號進行傳輸。 參數 EncoderCompensation = OFF: 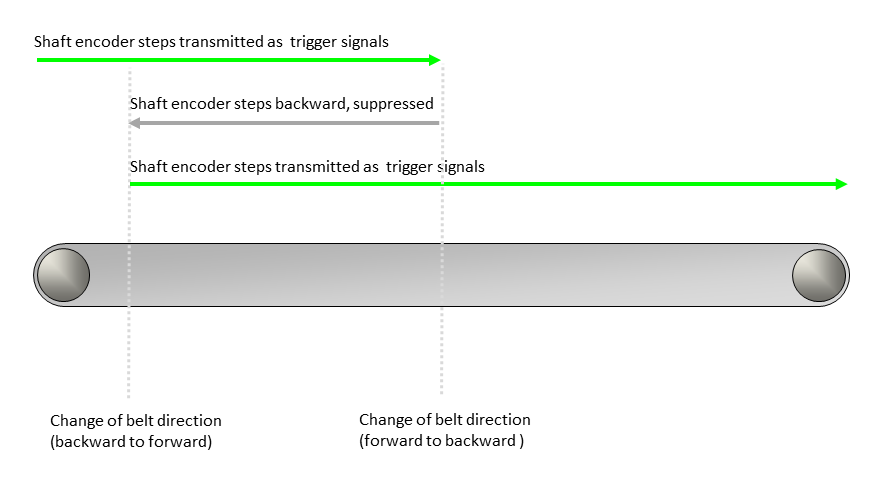
若要將 EncoderCompensationCount 參數重設為值 0,請將 EncoderCompensation 參數設為 OFF。 |
|
| EncoderCompensationCountBits | |
|---|---|
| Type | 靜態寫入參數 |
| Default | 20 bit |
| Range | {8 bit ... 31 bit} |
|
此參數指定可指派給 EncoderCompensationCount 的值域。 |
|
| EncoderCompensationCount | |
|---|---|
| Type | 動態讀取/寫入參數 |
| Default | 220 -1 |
| Range | {0 ... 2EncoderCompensationCountBits -1} (unit: shaft encoder steps) |
|
只有當 EncoderCompensation 參數設為 ON 且 EncoderABMode 參數設為 A/B 支援時,此參數才具備關聯性。 此參數用於指定輸送帶向前移動的偏移量。當輸送帶停止及/或向後移動時,這會特別有幫助。 您可以使用 EncoderCompensationCountBits 參數為 EncoderCompensationCount 參數定義特定的數值範圍。 若要重設軸編碼器和 EncoderCompensationCount 參數,請將 EncoderABMode 參數設為 Signal_A_Only 值。 或者,您也可以將 EncoderCompensationCount 參數設為 0 值來進行重設,做法是將 EncoderCompensation 參數設為 OFF。 基本條件 如果 EncoderCompensation 參數設為 ON,內部計數器會計算輸送帶向後移動的軸編碼器步數。如此一來,當輸送帶再次開始向前移動時,您就可以補償確切的軸編碼器步數: 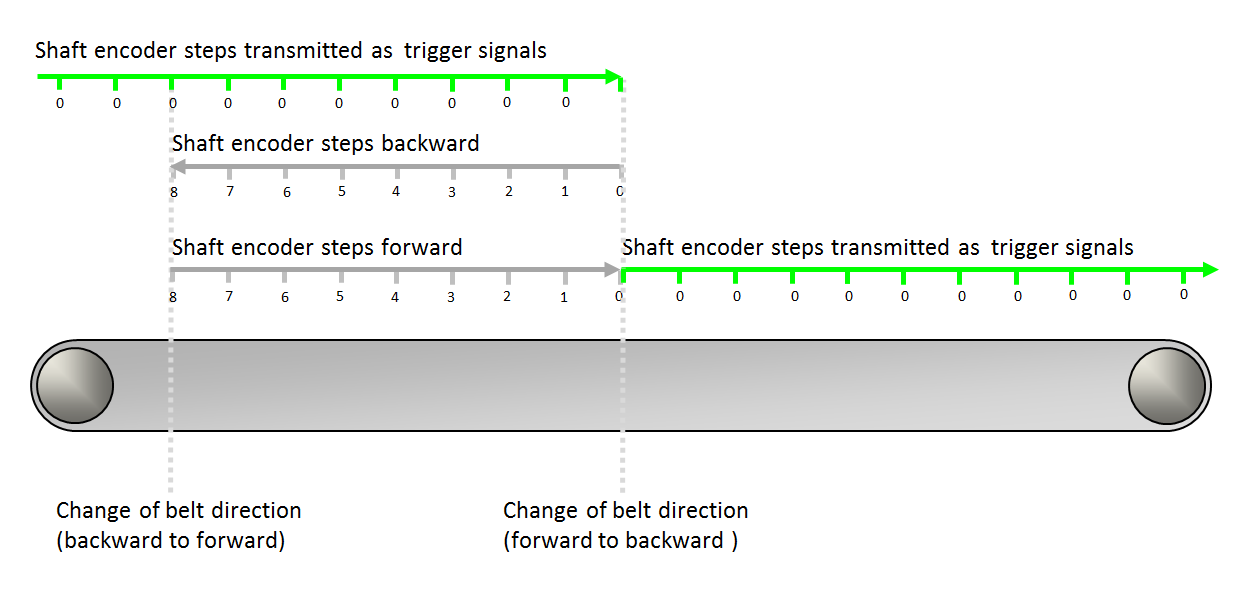
只要輸送帶向後移動,內部計數器就會向前計數。在上圖中:從 0 到 8。 當輸送帶向前移動時,內部計數器會向後計數。在上圖中:從 8 到 0。 當內部計數器的值為 0 時,軸編碼器步數會作為觸發訊號傳輸。 內部在特定時間點持有的值即為 EncoderCompensationCount 參數的值。唯有當此值為 0 時,編碼器步數才會作為觸發訊號傳輸。如果 EncoderCompensationCount 參數的值為 ≠0,則軸編碼器步數不會作為觸發訊號傳輸,且該值會隨著每個編碼器步數持續改變,直到再次達到 0 為止。 讀取參數 EncoderCompensationCount 參數是一個讀寫參數。因此,您可以隨時讀取計數器當下持有的值。 定義偏移量 另一方面,由於您在擷取期間擁有寫入權限,因此隨時可以修改參數值。如果您需要為標準編碼器補償定義偏移量,可以使用此參數來輸入所需的偏移步數。 只要您輸入 EncoderCompensationCount 的值,該值就會覆寫參數先前持有的值。 以下範例顯示如何修改 EncoderCompensationCount 的現有值: 範例 1: 輸送帶正在向前移動,軸編碼器步數會作為觸發訊號傳輸,且 EncoderCompensationCount 的值為 0。接著,EncoderCompensationCount 的值 0 會被值 4 覆寫。結果:有 4 個軸編碼器步數不會作為觸發訊號傳輸。 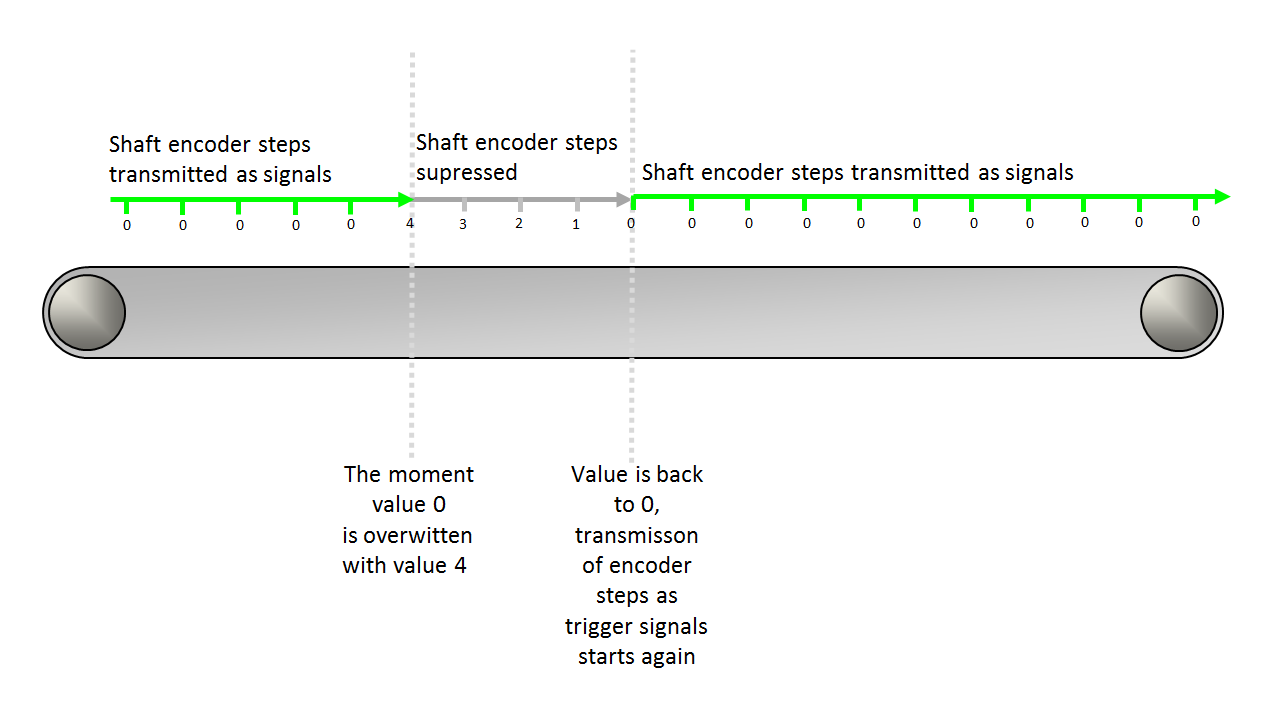
範例 2: 輸送帶正在向後移動,(向後)軸編碼器步數會被抑制,且 EncoderCompensationCount 的值為 ≠0。接著,在輸送帶向後移動期間,EncoderCompensationCount 的值 5 會被值 7 覆寫。結果:偏移 2 個軸編碼器步數。 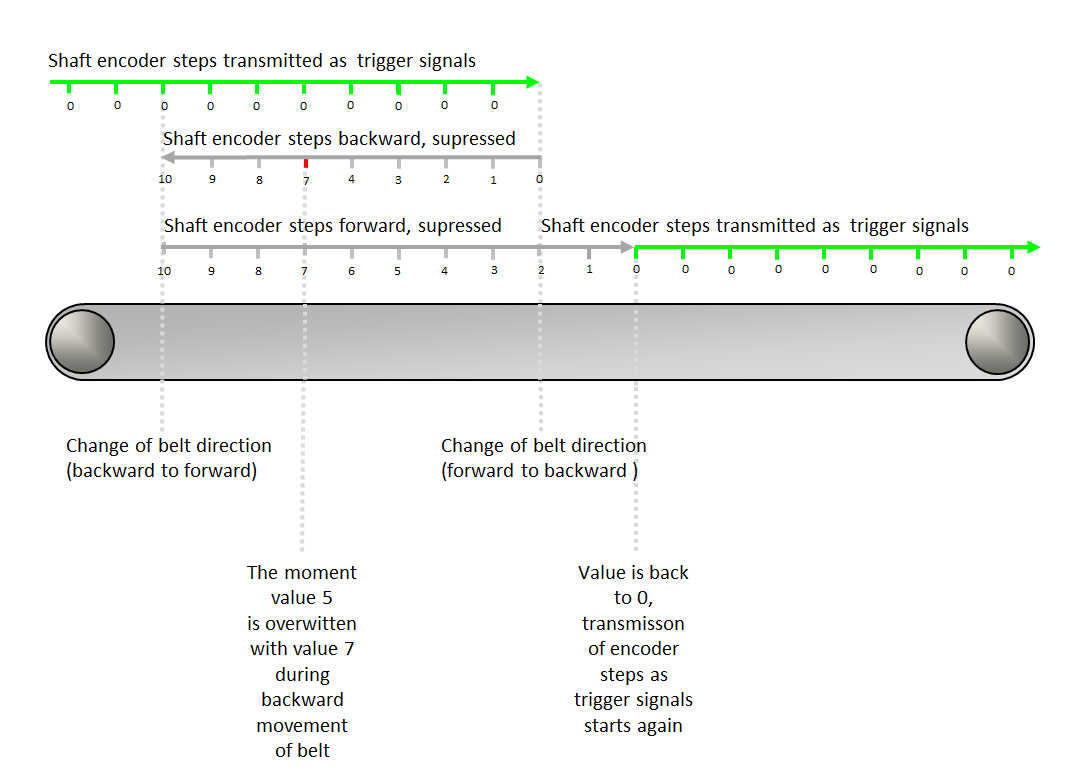
範例 3: 輸送帶在補償期間向前移動,(向前)軸編碼器步數會被抑制,且 EncoderCompensationCount 的值為 ≠0。接著,在輸送帶進行補償性向前移動期間,EncoderCompensationCount 的值 4 會被值 9 覆寫。結果:偏移 5 個軸編碼器步數。 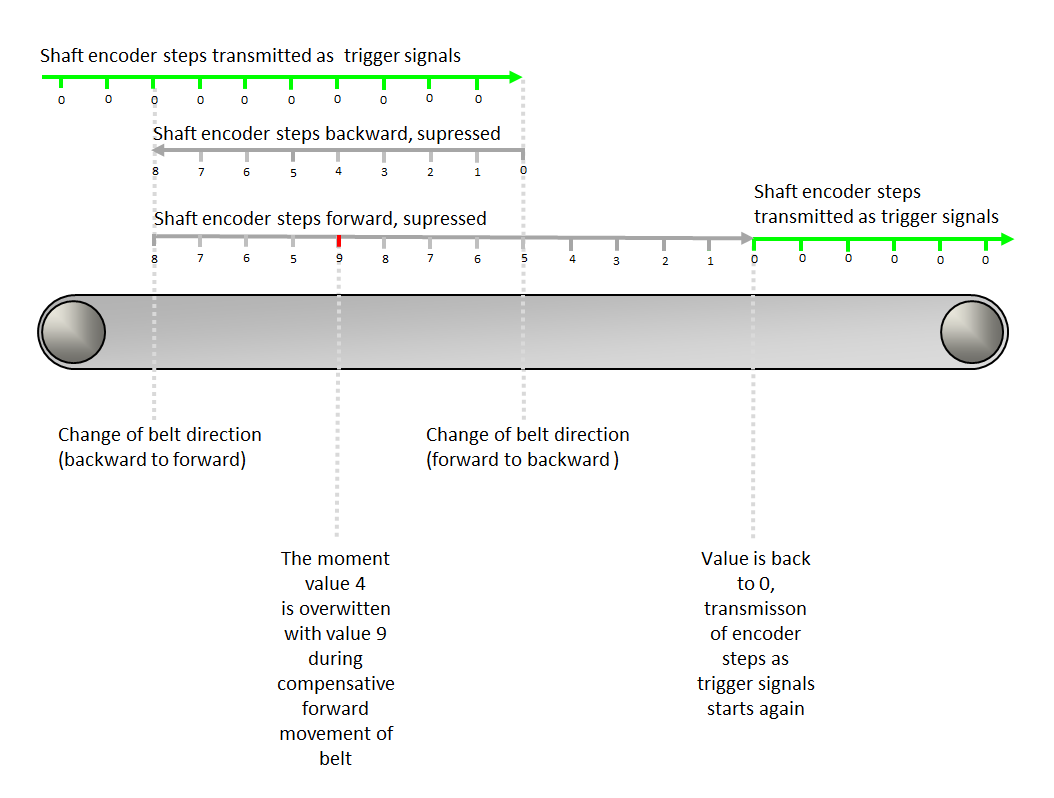
範例 4: 輸送帶在補償期間向前移動,(向前)軸編碼器步數會被抑制,且 EncoderCompensationCount 的值為 ≠0。接著,在輸送帶進行補償性向前移動期間,EncoderCompensationCount 的值 4 會被一個較小的值覆寫(在本例中為值 3)。結果:-1 個軸編碼器步數的負偏移量。 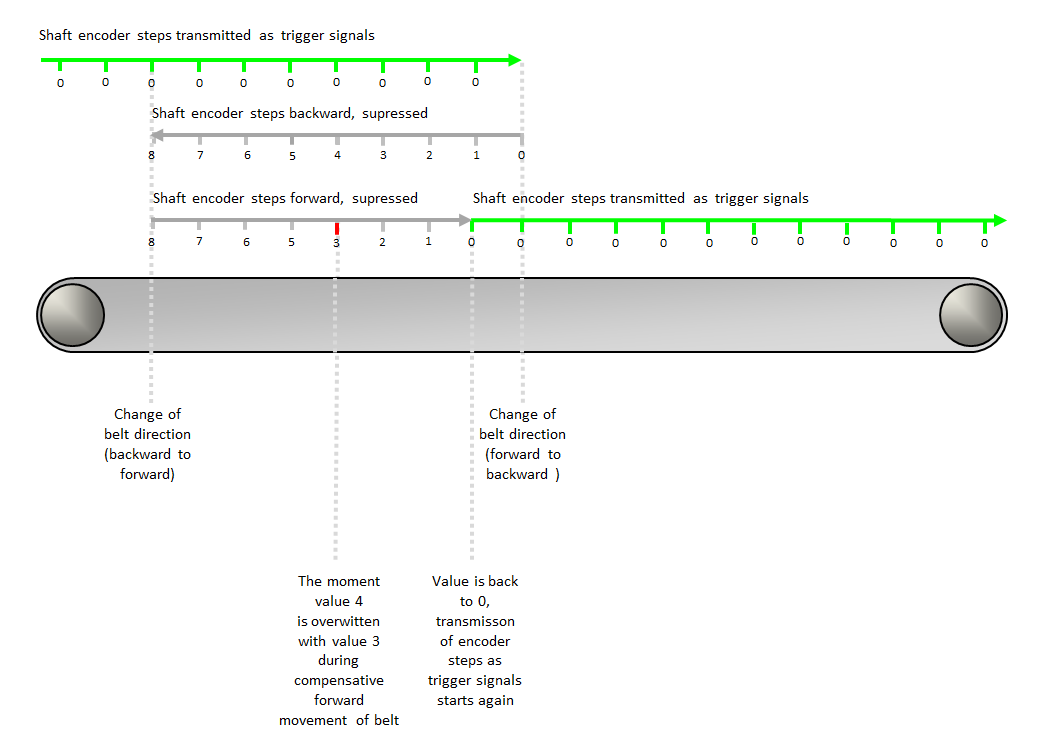
|
|
| LineTrgInPolarity | |
|---|---|
| Type | 動態讀取/寫入參數 |
| Default | LowActive |
| Range | {LowActive, HighActive} |
|
此參數用於定義外部輸入觸發訊號 LineTrgInSourceA 和 LineTrgInSourceB 的極性。當設為 LowActive 時,Exsync 產生器會在指定的行觸發訊號(LineTrgInSourceA / LineTrgInSourceB)的下降緣啟動。否則,Exsync 產生作業會在上升緣啟動。只有當 LineTriggerMode 設為 Extern_Trigger 或 Extern_Trigger_Gated_by_Img 時,此參數才具備關聯性。 |
|
| LineTrgDownscaler | |
|---|---|
| Type | dynamic/static read/write parameter |
| Default | 1 |
| Range | [1, 256] |
|
此參數用於指定產生 Exsync 所需的外部輸入觸發訊號數量。只有當 LineTriggerMode 設為外部觸發模式時,此參數才具備關聯性。 |
|
| LineTrgPhase | |
|---|---|
| Type | dynamic/static read/write parameter |
| Default | 1 |
| Range | [1, 256] |
|
此參數用於指定產生畫面第一個 Exsync 所需的外部輸入觸發訊號數量。只有當 LineTriggerMode 設為 Extern_Trigger_Gated_by_Img 時,此參數才具備關聯性。 |
|
| ExsyncPeriod | |
|---|---|
| Type | dynamic/static read/write parameter |
| Default | 100 µs |
| Range | [64/DesignClockFrequencyInMhz, (218-1)/DesignClockFrequencyInMhz] µs |
|
此參數指定 Exsync 信號的週期。因此,在使用擷取卡控制模式來觸發所連接的相機時,它會定義行頻。 此參數的範圍和允許的步進大小取決於設計中設定的 FPGA 時脈頻率。允許的步進大小為 1/DesignClockFrequencyInMhz。 DesignClockFrequencyInMhz = 設計中的 FPGA 時脈頻率,單位為 MHz。 |
|
| ExsyncExposure | |
|---|---|
| Type | dynamic/static read/write parameter |
| Default | 20 µs |
| Range | [64/DesignClockFrequencyInMhz, (217-1)/DesignClockFrequencyInMhz] µs,不得超過 ExsyncPeriod |
|
此參數指定 Exsync 信號的脈衝寬度,許多相機可以使用該脈衝寬度來指定 Exposure Time。因此,即使在擷取過程中,也可以透過軟體調整 Exposure Time。 此參數的範圍和允許的步進大小取決於設計中設定的 FPGA 時脈頻率。允許的步進大小為 1/DesignClockFrequencyInMhz。 DesignClockFrequencyInMhz = 設計中的 FPGA 時脈頻率,單位為 MHz。 |
|
| Exsync2Delay | |
|---|---|
| Type | dynamic/static read/write parameter |
| Default | 0 μs |
| Range | [0, (218-1)/DesignClockFrequencyInMhz] µs,不得超過 ExsyncPeriod |
|
此參數指定生成的 Exsync 信號相對於外部觸發輸入的延遲。因此,Exsync2 信號是 Exsync 的延遲複製:其極性、週期等與 Exsync 相同。 此參數的範圍和允許的步進大小取決於設計中設定的 FPGA 時脈頻率。允許的步進大小為 1/DesignClockFrequencyInMhz。 DesignClockFrequencyInMhz = 設計中的 FPGA 時脈頻率,單位為 MHz。 |
|
| ExsyncPolarity | |
|---|---|
| Type | dynamic/static read/write parameter |
| Default | LowActive |
| Range | {LowActive, HighActive} |
|
此參數將 Exsync 信號產生器的極性調整為所連接相機接受的極性。如果相機在下降緣開啟快門,請使用 LowActive,否則使用 HighActive。 |
|
| ImgTriggerMode | |
|---|---|
| Type | dynamic/static read/write parameter |
| Default | FreeRun |
| Range | {FreeRun, ExternSw_Trigger, ExternSw_Gate} |
|
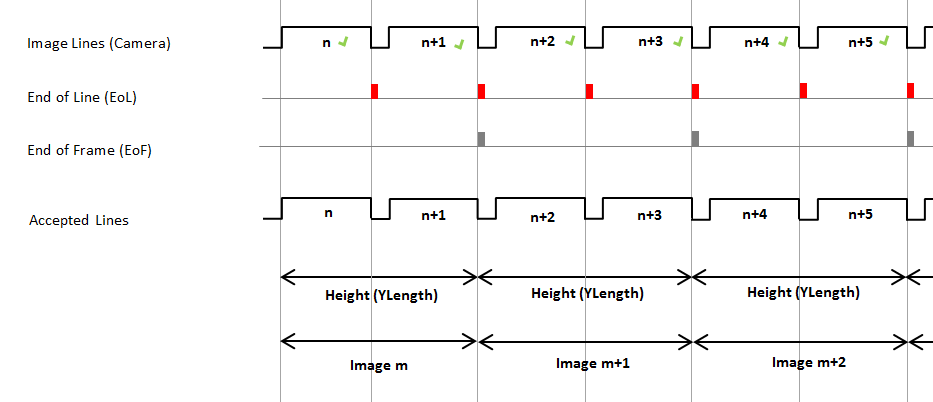
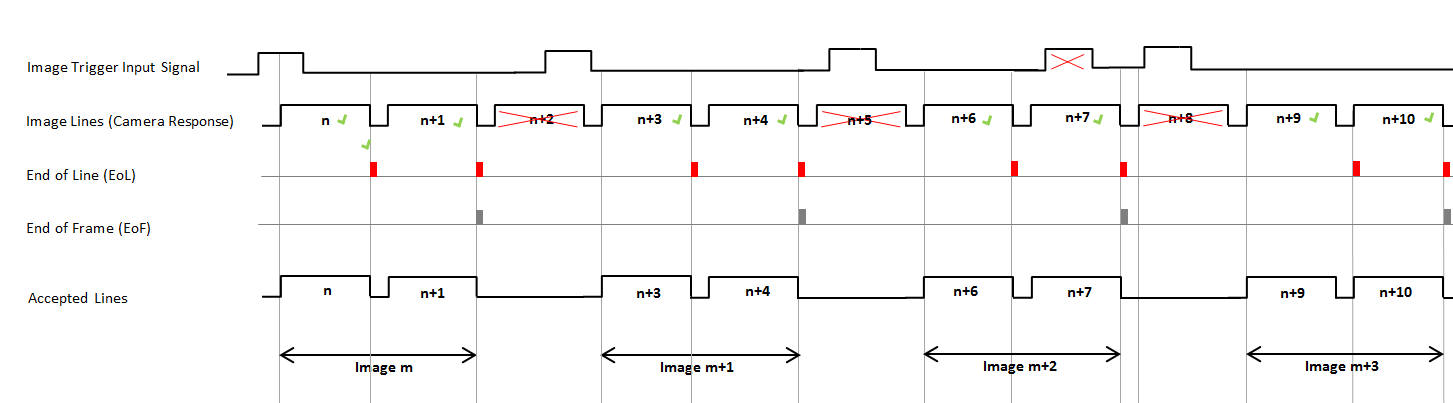
此參數選擇內部 Image Gate 的運作模式。 影像觸發輸入信號可以由外部(即周邊)裝置(例如軸編碼器)或透過軟體建立。您可以透過 ImgTrgInSource 參數選擇外部影像觸發輸入的來源,請參見下文。 ImgTriggerMode 參數的值會引發以下行為:
|
|
| ImgTrgInSource | |
|---|---|
| Type | dynamic/static read/write parameter |
| Default | InSignal0 |
| Range | {InSignal0, InSignal1, InSignal2, InSignal3, InSignal4, InSignal5, InSignal6, InSignal7, SoftwareTrigger} |
|
此參數指定用於觸發影像擷取的訊號來源。這僅在 ImgTriggerMode 設為 ExternSw_Trigger 或 ExternSw_Gate 時才有意義。 |
|
| ImgTrgInPolarity | |
|---|---|
| Type | 動態讀取/寫入參數 |
| Default | LowActive |
| Range | {LowActive, HighActive} |
|
此參數定義外部輸入觸發訊號的極性。 |
|
| ImgTrgDelay | |
|---|---|
| Type | 動態讀取/寫入參數 |
| Default | 0 |
| Range | {0, 65535} |
|
此參數會將影像觸發訊號延遲指定的影像行數。 |
|
| FlashEnable | |
|---|---|
| Type | 動態讀取/寫入參數 |
| Default | OFF |
| Range | {OFF, ON} |
|
啟用或停用 Flash 輸出。Flash 信號的脈衝寬度等於一個行週期。 |
|
| FlashPolarity | |
|---|---|
| Type | dynamic/static read/write parameter |
| Default | LowActive |
| Range | {LowActive, HighActive} |
|
此參數用於定義所產生的 Flash 信號的極性。 |
|
| FlashDelay | |
|---|---|
| Type | dynamic/static read/write parameter |
| Default | 0 |
| Range | {0, 4095} |
|
此參數指定相對於外部觸發輸入,延遲所產生的 Flash 信號的行數。因此,可以將 Flash 與外部觸發輸入進行同步。 Flash 信號的脈衝寬度等於一個行週期。 |
|
| SoftwareTrgPulse | |
|---|---|
| Type | 動態/靜態寫入參數 |
| Default | 1 |
| Range | {1} |
|
將此參數設定為 1 將會產生一個軟體觸發。這僅在 ImgTriggerMode 設定為外部觸發模式且 ImgTrgInSource 設定為 SoftwareTrigger 時才有意義。 |
|
| SoftwareTrgInput | |
|---|---|
| Type | 動態/靜態寫入參數 |
| Default | 0 |
| Range | {0, 1} |
|
透過此參數,可以為影像觸發模式 ExternSw_Gate 產生軟體閘控。 |
|
| ImgTrgIsBusy | |
|---|---|
| Type | 動態/靜態讀取 Property |
| Default | 0 |
| Range | {0, 1} |
|
ImgTrgIsBusy 參數表示影像觸發的忙碌狀態。當影像觸發處於忙碌狀態時,該參數會設定為 1,表示目前正在擷取影像。當設定為 0 時,影像觸發不處於忙碌狀態。 |
|
| CC1output | |
|---|---|
| Type | 動態/靜態寫入參數 |
| Default | Exsync |
| Range | {Exsync, ExsyncInvert, Exsync2, Exsync2Invert, Flash, FlashInvert, Gnd, Vcc} |
|
此參數指定 CC1 線路(相機控制 1)上可用的信號。 |
|
| CC2output | |
|---|---|
| Type | 動態/靜態寫入參數 |
| Default | Exsync |
| Range | {Exsync, ExsyncInvert, Exsync2, Exsync2Invert, Flash, FlashInvert, Gnd, Vcc} |
|
此參數指定 CC2 線路(相機控制 2)上可用的信號。 |
|
| CC3output | |
|---|---|
| Type | 動態/靜態寫入參數 |
| Default | Exsync |
| Range | {Exsync, ExsyncInvert, Exsync2, Exsync2Invert, Flash, FlashInvert, Gnd, Vcc} |
|
此參數指定 CC3 線路(相機控制 3)上可用的信號。 |
|
| CC4output | |
|---|---|
| Type | 動態/靜態寫入參數 |
| Default | Exsync |
| Range | {Exsync, ExsyncInvert, Exsync2, Exsync2Invert, Flash, FlashInvert, Gnd, Vcc} |
|
此參數指定 CC4 線路(相機控制 4)上可用的信號。 |
|
| ImgTrgDebouncingMaxTime | |
|---|---|
| Type | 靜態寫入參數 |
| Default | 65.520 µs |
| Range | [1/DesignClockFrequencyInMhz, 1000000] µs |
|
此參數定義 ImgTrgDebouncingTime 參數的最大值。較小的最大值可減少實作防彈跳 Timer 所需的 FPGA 資源。 此參數的有效範圍和允許的步進大小取決於設計中設定的 FPGA 時脈頻率。允許的步進大小為 1 / DesignClockFrequencyInMhz。 DesignClockFrequencyInMhz = 設計中的 FPGA 時脈頻率,單位為 MHz。 |
|
| ImgTrgDebouncingTime | |
|---|---|
| Type | 動態/靜態寫入參數 |
| Default | 7/DesignClockFrequencyInMhz µs |
| Range | [1/DesignClockFrequencyInMhz, ImgTrgDebouncingMaxTime] µs |
|
此參數指定防彈跳時間,輸入影像觸發信號必須在此時間內保持不變才能被識別為有效。防彈跳時間內的快速信號變更將被過濾掉。 此參數的有效範圍和允許的步進大小取決於設計中設定的 FPGA 時脈頻率。允許的步進大小為 1 / DesignClockFrequencyInMhz。 DesignClockFrequencyInMhz = 設計中的 FPGA 時脈頻率,單位為 MHz。 |
|
| LineTrgDebouncingMaxTime | |
|---|---|
| Type | 靜態寫入參數 |
| Default | 65.520 µs |
| Range | [1/DesignClockFrequencyInMhz, 1000000] µs |
|
此參數指定 LineTrgDebouncingTime 參數的最大時間。較小的最大值可減少實作防彈跳 Timer 所需的 FPGA 資源。 此參數的有效範圍和允許的步進大小取決於設計中設定的 FPGA 時脈頻率。允許的步進大小為 1 / DesignClockFrequencyInMhz。 DesignClockFrequencyInMhz = 設計中的 FPGA 時脈頻率,單位為 MHz。 |
|
| LineTrgDebouncingTime | |
|---|---|
| Type | 動態/靜態寫入參數 |
| Default | 7/DesignClockFrequencyInMhz µs |
| Range | [1/DesignClockFrequencyInMhz, LineTrgDebouncingMaxTime] µs |
|
此參數指定防彈跳時間,輸入行觸發信號必須在此時間內保持不變才能被識別為有效。防彈跳時間內的快速信號變更將被過濾掉。 此參數的有效範圍和允許的步進大小取決於設計中設定的 FPGA 時脈頻率。允許的步進大小為 1 / DesignClockFrequencyInMhz。 DesignClockFrequencyInMhz = 設計中的 FPGA 時脈頻率,單位為 MHz。 |
|
以下範例顯示了 operator TrgBoxLine 的使用方式:
-
「用於 microEnable 5 marathon VCL 且搭配 TrgBoxLine Operator 使用方式的線掃描觸發」
一個 VisualApplets 設計範例,展示了在簡單設計中使用 operator TrgBoxLine 的方式。
-
「用於 microEnable 5 marathon VCX QP 且搭配 TrgBoxLine Operator 使用方式的線掃描觸發」
一個 VisualApplets 設計範例,展示了在簡單設計中使用 operator TrgBoxLine 的方式。
-
「用於 imaFlex CXP-12 Quad 且搭配 TrgBoxLine Operator 使用方式的線掃描觸發」
一個 VisualApplets 設計範例,展示了在簡單設計中使用 operator TrgBoxLine 的方式。
 上一頁

