
Operator Library: Hardware Platform
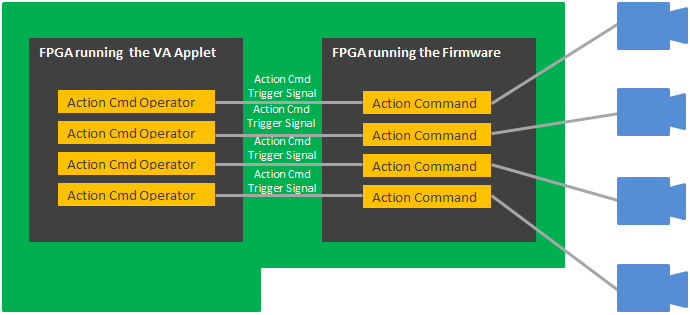
運算子 Action Command 會向韌體發送動作指令觸發訊號。 接收到此觸發訊號後,韌體會向 GigE Vision 相機發送預先設定的動作指令。
當運算子在其輸入連接埠偵測到上升緣時,會發射觸發訊號。 此運算子可確保觸發訊號具有至少三個時脈週期的最小脈衝寬度。 這可確保韌體能夠偵測到觸發訊號。
每個相機通道皆提供一個動作指令。 最多可提供四個 Action Command 類型的資源。 在設計中最多可使用四個 Action Command 運算子。 動作指令的索引編號與所連接相機連接埠的索引編號相同。
相機接收到每一個動作指令時,皆會傳回一個動作指令確認封包。
此運算子提供了一個讀取參數 PendingActionCmdCount,用於顯示 Counter PendingActionCmdCount 的狀態: 一旦運算子 Action Command 向韌體發送觸發訊號, Counter PendingActionCmdCount 的值即會遞增。 一旦接收相機發送確認封包,Counter PendingActionCmdCount 的值即會遞減。 此 Counter 具備防溢位和防下溢保護: 當達到最大值時,將維持最大值不變。 當 Counter 的值已經為零時,將不再繼續遞減。
運算子 Action Command 僅為一個觸發運算子。 動作指令的內容(功能)由軟體定義。
韌體會在從 Action Command 運算子接收到動作指令觸發訊號的上升緣時,發送動作指令。
韌體以 2000 ns +/- 16 ns 的固定延遲向相機發送動作指令。 這表示韌體偵測到動作指令觸發訊號的上升緣與韌體實際發送動作指令之間的時間差始終為 2000 ns +/- 16 ns。
 |
在擷取期間保持發射器通道上的軟體封包較小 |
|---|---|
|
韌體與相機之間的發射器通道可用於發送軟體封包以及動作指令封包。 為確保能夠維持固定的延遲,請務必確保 在擷取期間,軟體封包的有效負載大小不超過約 100 Byte。 |
|
觸發訊號之間需要至少 2000 ns 的間隔 |
|---|---|
|
請確保運算子 Action Command 發送兩個動作指令觸發訊號(連續觸發訊號)之間的時間間隔至少為 2000 ns。 |
| 適用於硬體平台 |
|---|
| microEnable IV VQ4-GE |
| microEnable IV VQ4-GPoE |
| Link Parameter | 輸入連接 Signal Input Link I |
|---|---|
| Bit Width | 1 |
| Arithmetic | unsigned |
| Parallelism | 1 |
| Kernel Columns | 1 |
| Kernel Rows | 1 |
| Img Protocol | VALT_SIGNAL |
| Color Format | VAF_GRAY |
| Color Flavor | FL_NONE |
| Max. Img Width | any |
| Max. Img Height | any |
| PendingActionCmdCount | |
|---|---|
| Type | 動態讀取參數 |
| Default | |
| Range | [0; 65535] |
|
參數 PendingActionCmdCount 用於顯示 Counter PendingActionCmdCount 的狀態: 一旦運算子 Action Command 向韌體發送觸發訊號, Counter PendingActionCmdCount 的值即會遞增。 一旦接收相機發送確認封包, Counter PendingActionCmdCount 的值即會遞減。 此 Counter 具備防溢位和防下溢保護: 當達到最大值時,將維持最大值不變。 當 Counter 的值已經為零時,將不再繼續遞減。 |
|
 上一頁

