
| 簡短描述 | |
|---|---|
|
檔案:
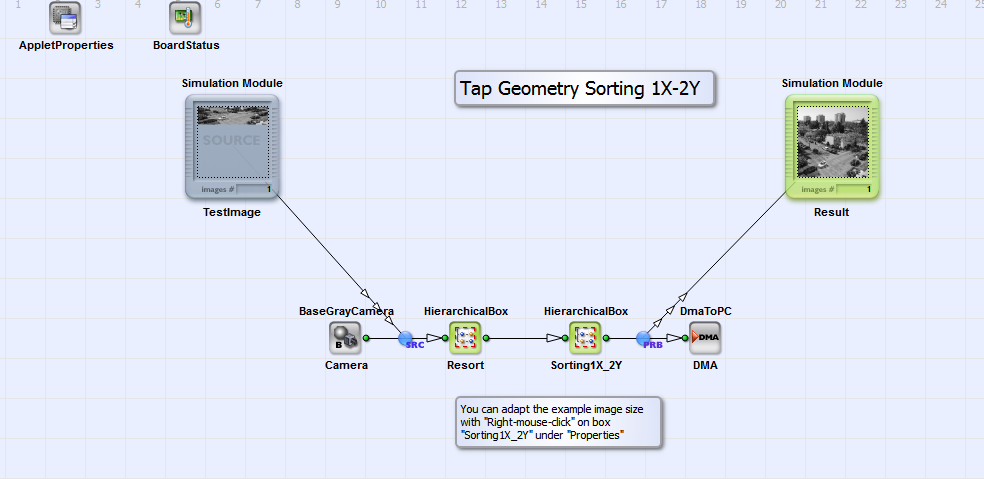
\examples\Processing\Geometry\TapGeometrySorting\TapSorting_2X_1Y.va |
 |
|
預設平台: mE5-MA-VCL |
|
|
簡短說明 Camera Link 水龍頭的分類 |
|
取樣點是相機感光元件上的幾何區域。一幀影像的像素會從取樣點出發,按順序逐個傳輸至幀擷取器 。這些像素可從取樣點以並行方式傳輸。 在Camera Link 的基礎配置中,同一時鐘週期內傳輸的取樣點數量為1至3個;在中等配置中 為3或4個;而在完整配置中則為8或10個。 抽頭的幾何佈局取決於感測器型號。 根據此順序,必須對擷取影像中的像素進行重新排序,以獲得一幅能真實反映 現實的影像。 為描述相機的抽頭幾何配置,有一套命名規範
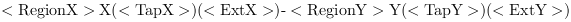
被使用。茲此 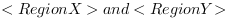 分別是水平方向與垂直方向的抽頭數。在 X 方向與 Y 方向上,
從單一抽頭同時傳輸的連續像素數為
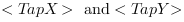 .
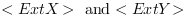 可命名為「E」、「M」或「R」。「E」表示,每個抽頭的讀出是從像素行/列的兩端開始的。
「M」表示,像素提取是從行的中間開始的。「R」表示,像素提取是從每個抽頭的
右側開始的。在表格中 26
針對寬度為「w」、高度為「h」的影像,在特定點擊幾何形狀下的水平與垂直方向像素位置
已列出。
| 點選幾何形狀 | X 開始 | X 結束 | X 步驟 | Y 開始 | Y 結尾 | Y 階 | |
|---|---|---|---|---|---|---|---|
| 2X-1Y | 點擊 1 | 1 | w/2 | 1 | 1 | h | 1 |
| 點擊 2 | 附 2+1 | w | 1 | 1 | h | 1 | |
| 2XE-1Y | 點擊 1 | 1 | w/2 | 1 | 1 | h | 1 |
| 點擊 2 | w | 附 2+1 | 1 | 1 | h | 1 | |
| 1X-2Y | 點擊 1 | 1 | w | 1 | 1 | h/2 | 1 |
| 點擊 2 | 1 | w | 1 | h/2+1 | h | 1 | |
| 2X-2Y | 點擊 1 | 1 | w/2 | 1 | 1 | h/2 | 1 |
| 點擊 2 | 附 2+1 | w | 1 | 1 | h/2 | 1 | |
| 點擊 3 | 1 | w/2 | 1 | h/2+1 | h | 1 | |
| 點擊 4 | 附 2+1 | w | 1 | h/2+1 | h | 1 | |
| 2X-2YE | 點擊 1 | 1 | w/2 | 1 | 1 | h/2 | 1 |
| 點擊 2 | 附 2+1 | w | 1 | 1 | h/2 | 1 | |
| 點擊 3 | 1 | w/2 | 1 | h | h/2+1 | 1 | |
| 點擊 4 | 附 2+1 | w | 1 | h | h/2+1 | 1 | |
| 8X-1Y | 點擊 1 | 1 | w/8 | 1 | 1 | h | 1 |
| 點擊 2 | w/8+1 | 1/4 瓦 | 1 | 1 | h | 1 | |
| 點擊 3 | 1/4 w +1 | 3/8 英吋 | 1 | 1 | h | 1 | |
| 點擊 4 | 3/8 w +1 | 1/2 w | 1 | 1 | h | 1 | |
| 點擊 5 | 1/2 w +1 | 5/8 英吋 | 1 | 1 | h | 1 | |
| 點擊 6 | 5/8 w +1 | 3/4 w | 1 | 1 | h | 1 | |
| 點擊 7 | 3/4 w +1 | 7/8 碼 | 1 | 1 | h | 1 | |
| 點擊 8 | 7/8 w +1 | w | 1 | 1 | h | 1 | |
| 10X-1Y | 點擊 1 | 1 | w/10 | 1 | 1 | h | 1 |
| 點擊 2 | 附 10+1 | 1/5 瓦 | 1 | 1 | h | 1 | |
| 點擊 3 | 1/5 w +1 | 3/10 瓦 | 1 | 1 | h | 1 | |
| 點擊 4 | 3/10 週 +1 | 2/5 週 | 1 | 1 | h | 1 | |
| 點擊 5 | 2/5 週 +1 | 1/2 w | 1 | 1 | h | 1 | |
| 點擊 6 | 1/2 w +1 | 3/5 瓦 | 1 | 1 | h | 1 | |
| 點擊 7 | 3/5 週 +1 | 7/10 週 | 1 | 1 | h | 1 | |
| 點擊 8 | 7/10 星 +1 | 4/5 | 1 | 1 | h | 1 | |
| 點擊 9 | 4/5 星 +1 | 9/10 | 1 | 1 | h | 1 | |
| 輕觸 10 | 9/10 星 +1 | w | 1 | 1 | h | 1 |
表 26. 螺紋幾何形狀範例
上述的抽頭幾何模態排序功能,已透過七種獨立的 Visual Applets 設計來實現。這些設計 可作為影像處理設計的一部分使用。 若要對抽頭幾何模態排序進行模擬與測試,您可在 \examples\Processing\Geometry\TapGeometrySorting\TestImages 目錄下找到範例影像。 各設計所採用的實作演算法各不相同,旨在於實作的複雜度與 資源效率之間取得最佳平衡。實現水平方向抽頭幾何排序的最簡單方法, 體現於「TapSorting_2X_1Y.va」與「TapSorting_2XE_1Y.va」這兩項設計中。 您可在圖341 中看到「TapSorting_2XE_1Y.va」的基本設計結構。
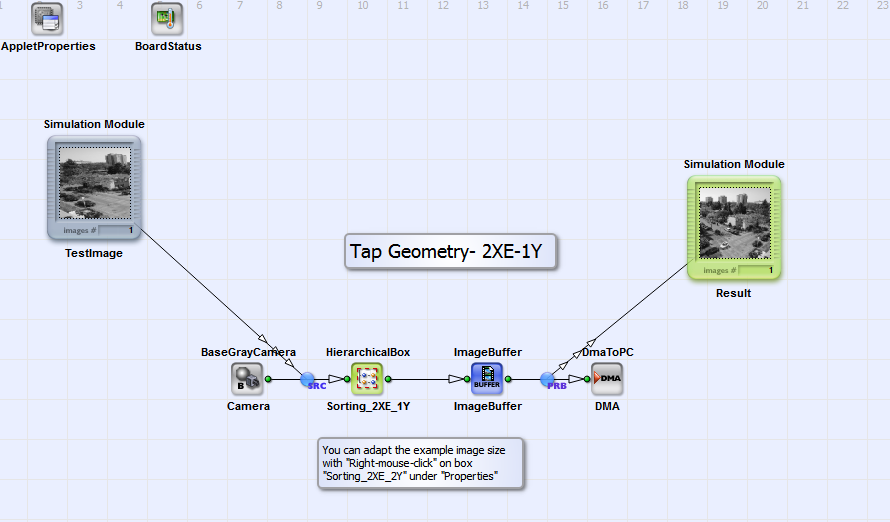
在Camera Link 基礎配置中,來自灰階相機的兩個「2X」水平方向取樣點的像素 會被分成兩條分支。取樣點 2 的像素會在 HierachicalBox 中進行水平方向的鏡像處理 MirroredLine 中,透過運算子 LineMemory中,沿水平方向進行鏡像處理。接著,這兩組抽頭的像素會逐行插入至一張新影像中。隨後,將兩條連續的行合併為一條 較大的行。 這張影像即是具有正確抽頭幾何結構的輸出影像:抽頭 1 的像素位於結果影像的左半部, 而抽頭 2 的像素則因鏡像處理而以反向順序出現在右半部。 「TapSorting_2X_1Y.va」的設計結構與演算法與「TapSorting_2XE_1Y.va」類似,但省略了 對第 2 個抽頭像素的鏡像處理。 設計「TapSorting_1X_2Y.va」、「TapSorting_2X_2Y.va」及「TapSorting_2X_2YE.va」在水平方向 各設有一個或兩個抽頭(「1X」或「2X」),而在垂直方向則各設有兩個抽頭(「2Y」和「2YE」)。 在此,最有效率的抽頭排序方式 是使用運算子 FrameBufferRandomRead運算子來實現。您可以參閱圖342 中的「TapSorting_2X_2Y.va」基本設計架構。 「TapSorting_1X_2Y.va」與「TapSorting_2X_2YE.va」的設計架構則完全相同。
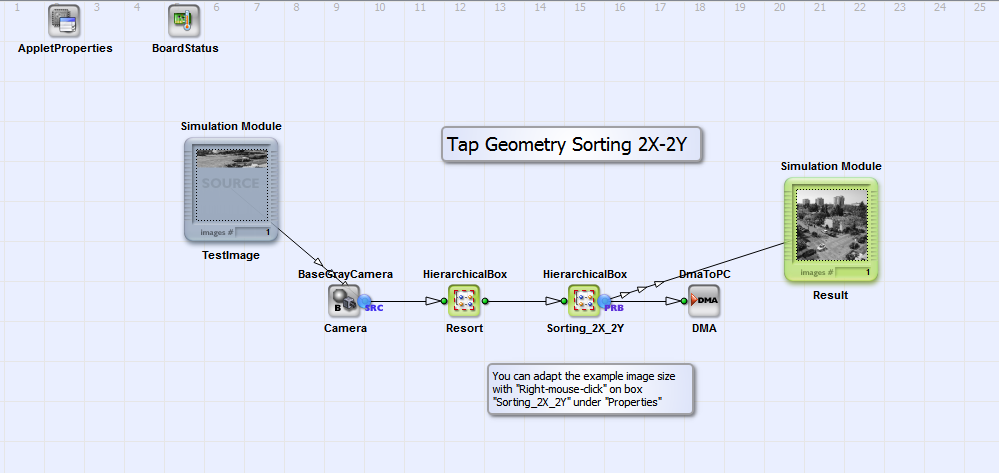
在 Camera Link 基本配置下,從攝影機傳輸而來的像素會依照其序號在 HierarchicalBox 中重新排列 重新排序中重新排序。在此,來自同一 Tap 的四個像素會合併為一個像素。Tap 1 至 Tap 2 (「TapSorting_1X_2Y.va」)或至 Tap 4(「TapSorting_2X_2Y.va」及「TapSorting_2X_2YE.va」)的像素會並行合併。透過 運算子 FrameBufferRandomRead ,並隨後重新詮釋 像素深度 (運算子 CastParallel)對像素深度進行重新詮釋後,相機分流的像素便能正確地定位於結果影像中。針對 FrameBufferRandomRead 的正確位址輸入已於 區塊 Address中。此處的設計細節會因所使用的抽頭幾何形狀而異,但遵循相同的原則。在圖343中,您可以看到設計「TapSorting_2X_2Y.va」的 位址產生過程。
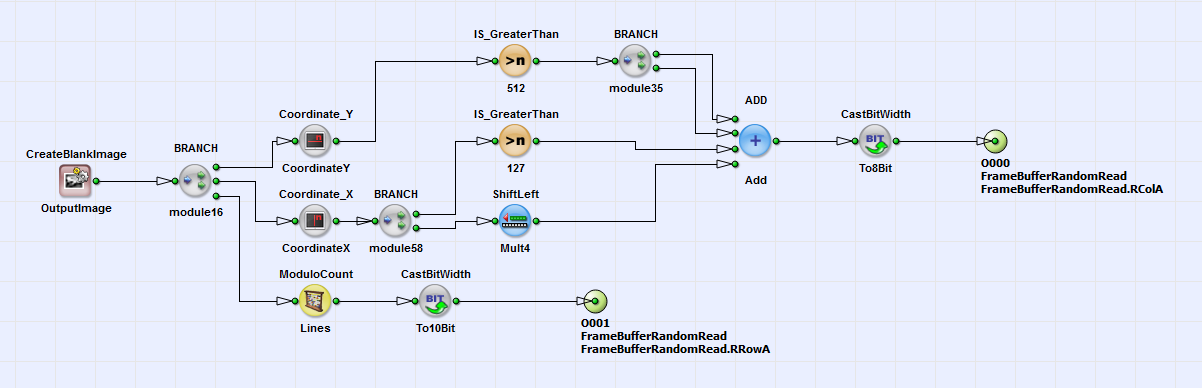
使用運算子 CoordinateX、 CoordinateY, ModuloCount 以及 IS_GreaterThan 輸出影像中每個像素在 輸入影像中的對應位置將被進行評估。
針對設計檔「TapSorting_8X_1Y.va」與「TapSorting_10X_1Y.va」中「8X-1Y」及「10X-1Y」的螺釦幾何形狀進行分類 運算子 LineMemory 。您可參閱圖344 中的 「TapSorting_8X_1Y.va」基本設計結構。「TapSorting_10X_1Y.va」的設計結構與之等同。
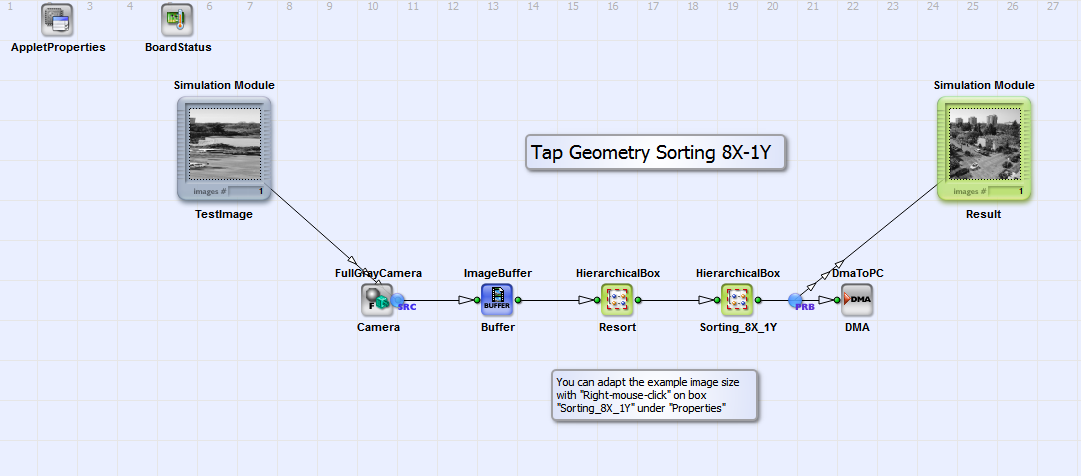
這八個或十個水平抽頭的像素會在 HierarchicalBox 中重新排列 重排中重新排列。每個抽頭的八個像素會合併為一個位元深度為 64 位的像素。 這八或十個抽頭會並行合併。接著,會於 HierarchicalBox 中的 Sorting8X1Y 模組中,針對每個輸出像素計算其於輸入影像中的正確位址 Sorting8X1Y 中計算出來(參見圖345)。
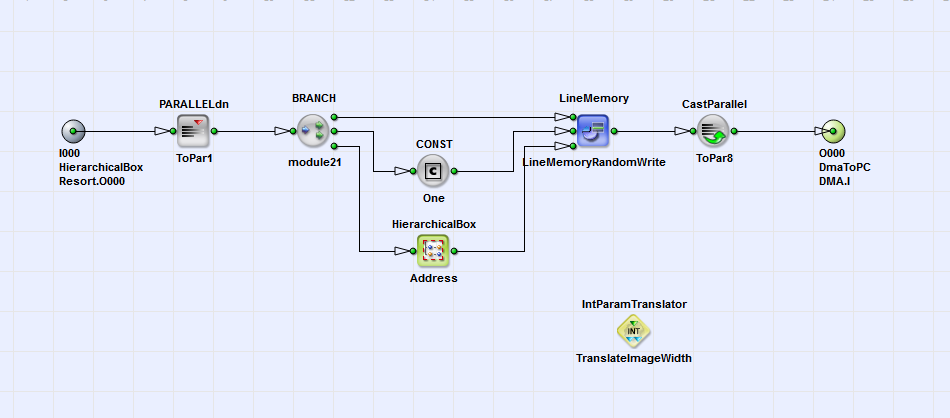
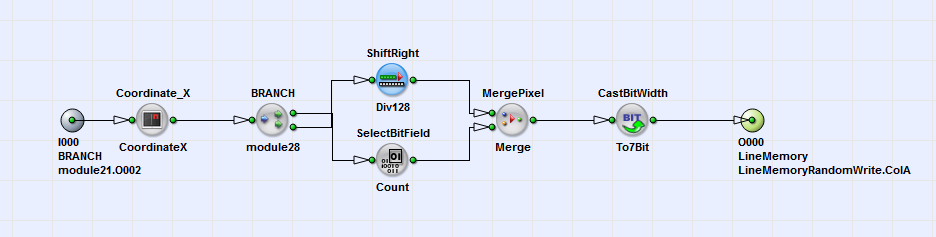
您可以查看 box 的位址生成過程 地址 的運作過程,請參閱圖346。
 上一頁

