
系統會計算影像中每個像素的影像梯度方向與強度。梯度濾鏡核心
 在 x 與 y 方向上為:
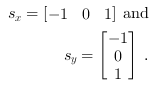
梯度強度  與方向
 隨後計算方式如下:
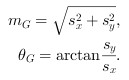
根據其方向,計算出的梯度會被指派給特定數量的方向 Bin。對 Bin 的票選是
梯度強度的函數。正如 Dalal 與 Triggs 所發現的,將方向分割為 9 個 Bin,範圍涵蓋
 在使用 HOG 特徵時,可為人體偵測方法帶來最佳結果
[Dal05]. 在 VA 範例設計「HOG_9Bins_HistogramMax.vad」和「HOG_9Bins_Histogram.vad」中,我們已實作此類分桶處理。
此外,在範例「HOG_4Bins_HistogramMax.vad」中,我們將資料分為 4 個桶,範圍為
 。特定方向
 對 Bin 的指派或加權
 (具有方向
 )是透過內插法完成:
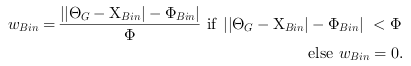
此處  是 Bin 之間的角度步長大小。
方向梯度直方圖的單一 Bin 欄
 (每個對應 8x8 像素的區域)隨後計算方式如下:
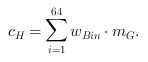
每個 8x8 像素儲存格的直方圖隨後會被群組為 2x2 儲存格大小的區塊,以涵蓋亮度或對比度的局部變異。這些區塊具有
 的重疊。
為了物件辨識目的而使用 HOG 描述子時,區塊正規化(演算法請參閱
[Dal05])會將效能提升
 .
當前的設計範例中省略了區塊歸一化。在「HOG_4Bins_HistogramMax.vad」 和 「HOG_9Bins_HistogramMax.vad」這兩項設計中,
最大直方圖方向資訊
傳送至 DMA;而在「HOG_9Bins_HistogramMax.vad」中,則將完整的方向梯度直方圖傳送至 PC。
以下介紹的設計可輕鬆調整以符合使用者的特定需求。也就是說,方向分桶的數量
與步長,或是根據 [
進行區塊歸一化 [Dal05] 的區塊正規化也可以額外實作。
 上一頁

