
| 簡要說明 | |
|---|---|
|
檔案: \examples\Processing\Geometry\ImageMoments\ImageMoments.va |
 |
|
預設平台: mE5-MA-VCL |
|
|
短說明 計算傳入影像的影像矩、方向及偏心率。 |
|
影像處理中的矩,是指根據影像中單一像素的亮度值所計算出的平均值。透過這些矩,可以識別出影像中物體的物理 特性,例如方向、偏心率、面積或質心位置。

 物體的定義為
[
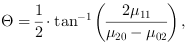
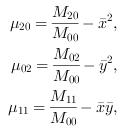
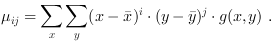
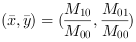
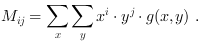
 對應於物體的面積。
此處 g(x,y) 為數位灰階影像的灰階函數。
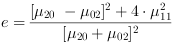
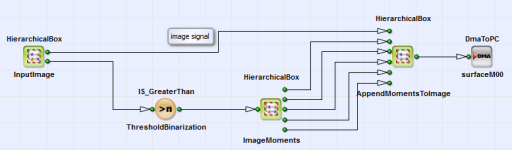
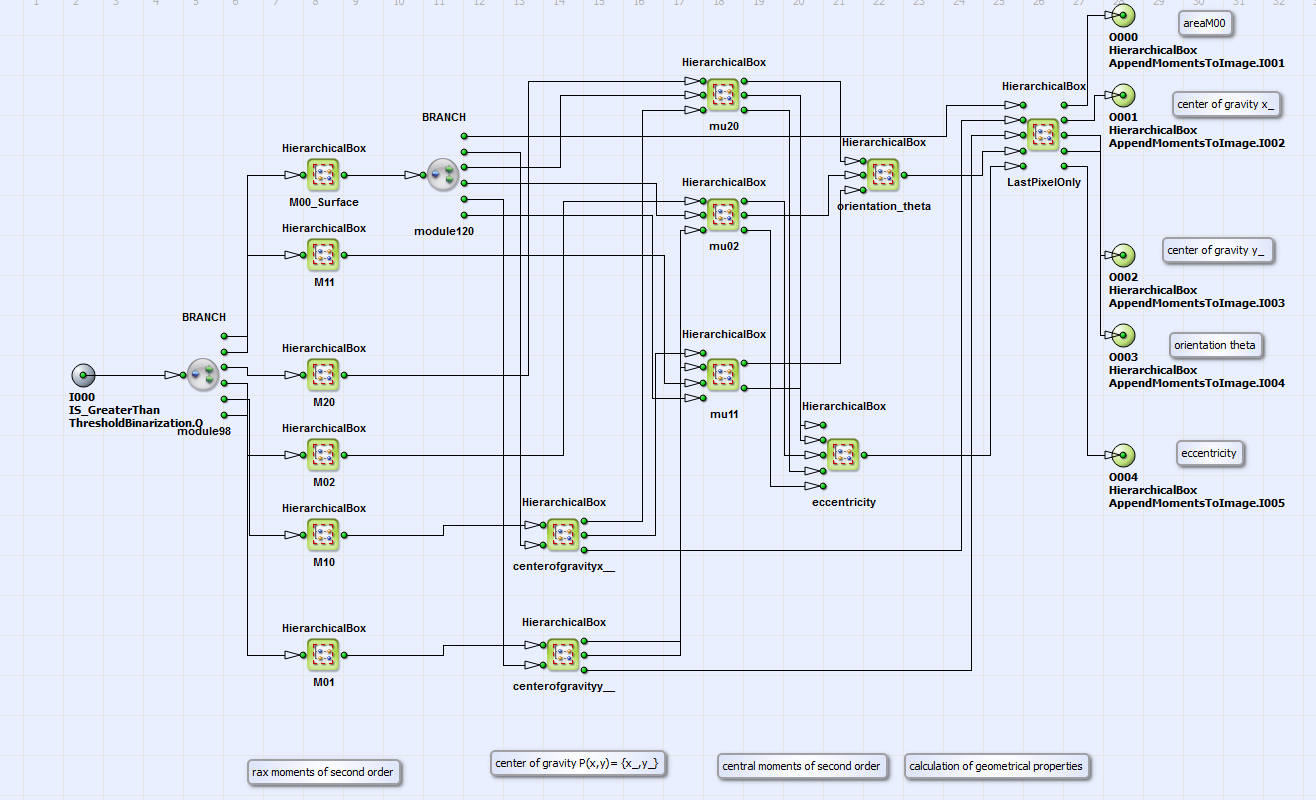
在VisualApplets 中,實現了一項設計,其輸出包含原始影像以及物體的幾何屬性,例如面積、 重心、方向 以及偏心率。您可以在 \examples\Processing\Geometry\ImageMoments\ImageMoments.va 中找到此範例。 計算時選用了 4 級並行度。 圖 324「基本設計結構」中,展示了附有註解的設計結構。
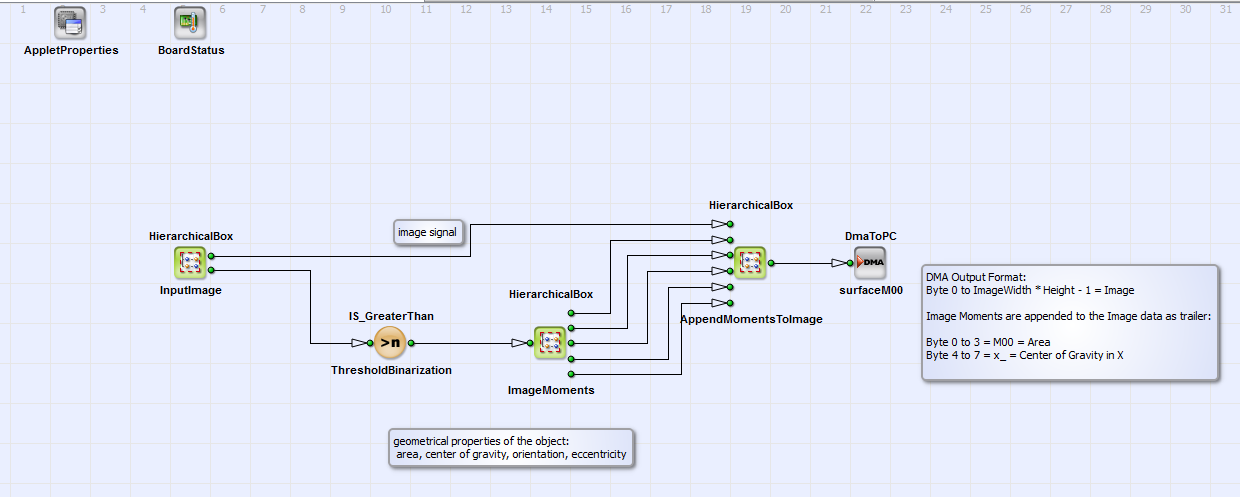
灰階影像的幾何特性(面積、重心、方向及偏心率)是透過矩來計算的
(HierarchicalBox: ImageMoments).
這些屬性會附加到原始相機影像上(將片段附加至圖片).
在 圖 325「ImageMoments 的內容」 中顯示了 HierarchicalBox ImageMoments 的內容。原始矩
 (對應於物件的面積)
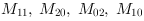 和
 以及重心
 和中心矩
 和
 均根據上述公式進行實作。最後,幾何 Property 方向
 (即影像物件的主軸與離心率 $e$)會根據這些結果進行計算。
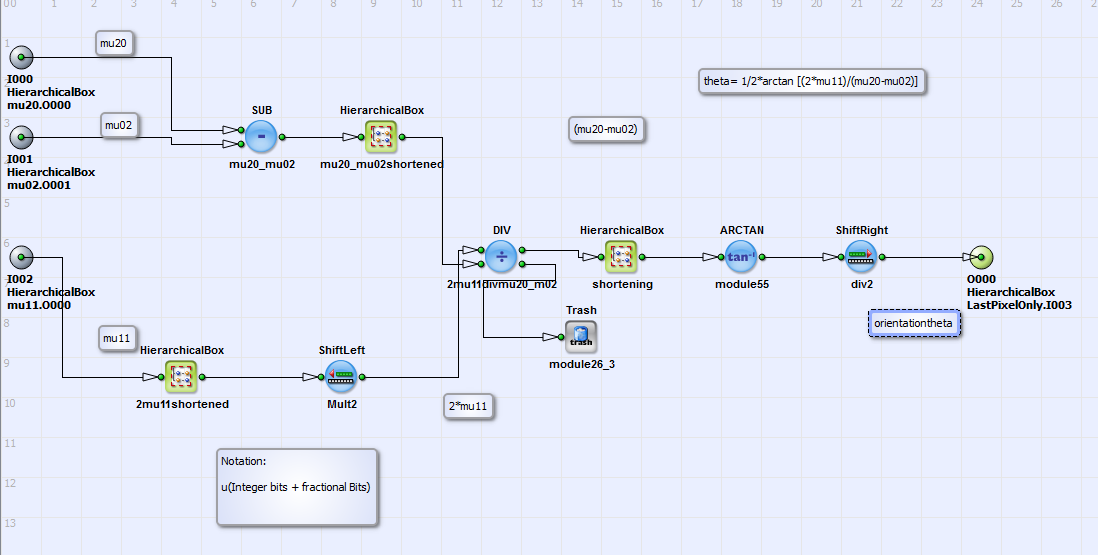
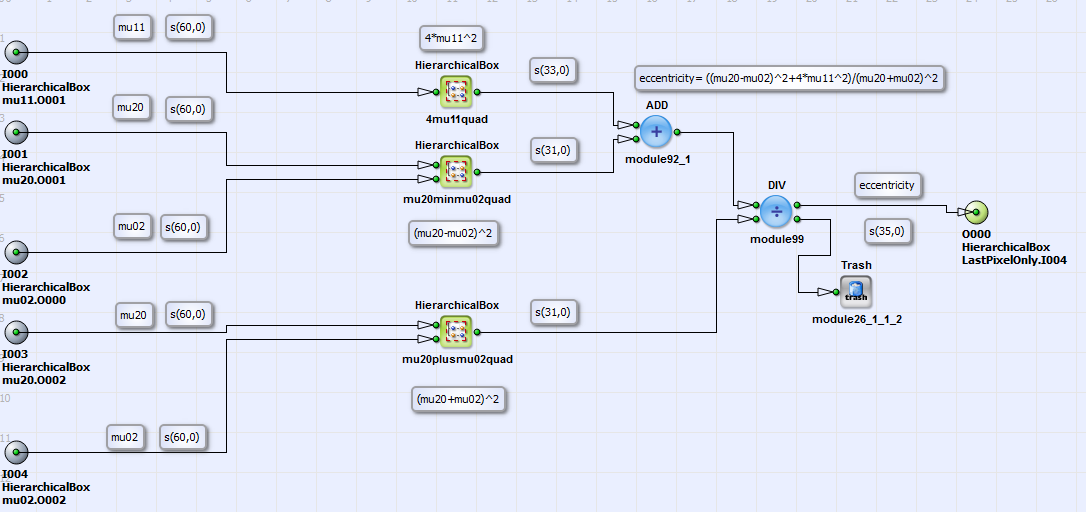
在 圖 326「HierarchicalBox orientation_theta 的內容」 和 圖 327「HierarchicalBox eccentricity 的內容」 顯示了 HierarchicalBoxes 的內容 orientation_theta 和 eccentricity
以及單一運算步驟的插入註解。方向  與離心率 $e$ 是使用以下數值進行計算
 根據 方程式 24 和
方程式 29。
輸入訊號至 ARCTAN 運算子時,選擇的解析度為 R=7。
註解: 在實作 $\Theta$ 方向時發現,將 ARCTAN 函式的最大輸入訊號限制為 12 位元可能會對計算精度與解析度造成問題: 例如,分析了方向為 $\Theta = 44.07^\circ$ 的橢圓影像(使用 MATLAB 矩形實作的結果)。 用於 ARCTAN 函式的 25 位元輸入訊號必須 限制為 12 位元。當解析度為 R = 8 位元時,在 VisualApplets 中的實作結果為 $41.43^\circ$;當 R = 7 位元時 結果為 $43.21^\circ$(小角度解析度為 $0.2^\circ$) 而當 R = 6 時則為 $44.07^\circ$(小角度解析度為 $0.45^\circ$)。結果顯示,在高解析度 (R = 8 位元)下,由於位元深度限制, 最大計算角度小於真實方向角度。若採用較小的解析度 R,大角度的計算結果 會有所改善,但代價是 在小角度範圍內的精度會降低。這個問題可以透過使用 Lookup table 來取代 ARC TAN operator 獲得解決。
 上一頁

