
系統會計算影像中每個像素的影像梯度方向與強度。梯度濾波器核心
 在 x 和 y 方向上分別為:
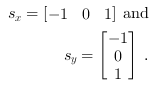
梯度強度  與方向
 計算方式如下:
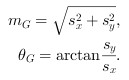
根據其方向,計算出的梯度會被分配至特定數量的方向 Binning 中。
對 Binning 的投票是
梯度強度的 函數。正如 Dalal 與 Triggs 所發現的,將方向劃分為 9 個 Binning 超過
 在將 HOG 特徵用於行人偵測方法時,可提供最佳結果 [Dal05]. 在 VA 範例設計「HOG_9Bins_HistogramMax.va」和「HOG_9Bins_Histogram.va」中,我們已實作此類分桶處理。
此外,在範例「HOG_4Bins_HistogramMax.va」中,我們將資料分為 4 個分桶,範圍為
 。指定或加權
 特定方向
 至 Binning(帶有方向
 )是透過
插值法完成的:
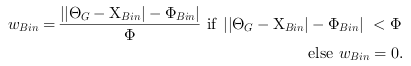
這裡  是 Binning 之間的角度步階大小。
方向梯度直方圖(Histogram of Oriented Gradients,每個區域為 8x8 像素)的單一 Binning 欄位
 計算方式如下:
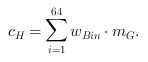
然後,將 8x8 像素每個儲存格的直方圖分組為 2x2 儲存格大小的區塊,以涵蓋亮度或對比度的局部變異。區塊具有的重疊為
 。
為了物件辨識目的而使用 HOG 描述子時,區塊正規化(演算法請參見
[Dal05])可將效能提升一個因數
 .
當前的設計範例中省略了區塊正規化。在「HOG_4Bins_HistogramMax.va」 及 「HOG_9Bins_HistogramMax.va」這兩項設計中,
最大直方圖方向
傳送至 DMA;而在「HOG_9Bins_HistogramMax.va」中,則將完整的定向梯度直方圖傳送至 PC。
以下介紹的設計可輕鬆調整以符合使用者的特定需求。也就是說,可以設定
定向分桶的數量與步長,或是進行
根據 [Dal05] 進行區塊正規化。
 上一頁

