功能規格#
廠商識別碼 (VID) 與產品識別碼 (PID)#
| STM-501u | STM-502u | STM-951u | STM-952u | STM-951g | STM-955g | |
|---|---|---|---|---|---|---|
| 模型 | G40155-170 | G40155-180 | G40055-170 | G40055-180 | G40055-570 | G30056-370 |
| PID | 0x0800 | 0x0803 | 0x0804 | 0x0807 | 0x080E | 0x0815 |
| VID | 0x2BC5 | 0x2BC5 | 0x2BC5 | 0x2BC5 | 0x2BC5 | 0x2BC5 |
平台與系統需求#
Stereo mini 系列相機透過 USB 或乙太網路連接至主機電腦,相容於各種平台與系統需求。
USB#
| x86/x64 | ARM | |
|---|---|---|
| 作業系統 | Windows 10/11 Ubuntu 20.04 / 22.04 | Ubuntu 20.04 / 22.04 |
| USB | USB 3.0 | USB 3.0 |
| CPU | 四核心,2.9 GHz | 四核心,A57 |
| Reference Model | Intel i3 10100 / Intel i5 8400 | NVIDIA Jetson Orin Nano / Raspberry Pi 5 |
| RAM | Windows:8 GB RAM 以上 Ubuntu:4 GB RAM 以上 | 4 GB RAM 以上 |
GigE#
STM-951g#
| x86/x64 | ARM | |
|---|---|---|
| 作業系統 | Windows 10/11 Ubuntu 20.04 / 22.04 | Ubuntu 20.04 / 22.04 |
| 乙太網路 | Gigabit 乙太網路 | Gigabit 乙太網路 |
| CPU | 四核心,2.9 GHz | Cortex-A78AE |
| Reference Model | Intel i7 10700 | NVIDIA AGX Orin / Orin NX / Orin Nano |
| 網路卡 | Intel ® Corporation Ethernet Connection (14) I219-LM (rev 11) | RTL8111/8168/8411 PCI Express Gigabit Ethernet Controller (rev 15) |
| RAM | Windows:8 GB RAM 以上 Ubuntu:4 GB RAM 以上 | 8 GB RAM 以上 |
STM-955g#
| x86/x64 | ARM | |
|---|---|---|
| 作業系統 | Windows 10/11 Ubuntu 20.04 / 22.04 | Ubuntu 20.04 / 22.04 |
| 乙太網路 | Gigabit 乙太網路 | Gigabit 乙太網路 |
| CPU | 四核心,2.9 GHz | 四核心,A57 |
| Reference Model | Intel i7 10700 | NVIDIA AGX Orin / Orin NX / Orin Nano |
| 網路卡 | Intel ® Corporation Ethernet Connection (14) I219-LM (rev 11) | RTL8111/8168/8411 PCI Express Gigabit Ethernet Controller (rev 15) |
| RAM | Windows:8 GB RAM 以上 Ubuntu:4 GB RAM 以上 | 8 GB RAM 以上 |
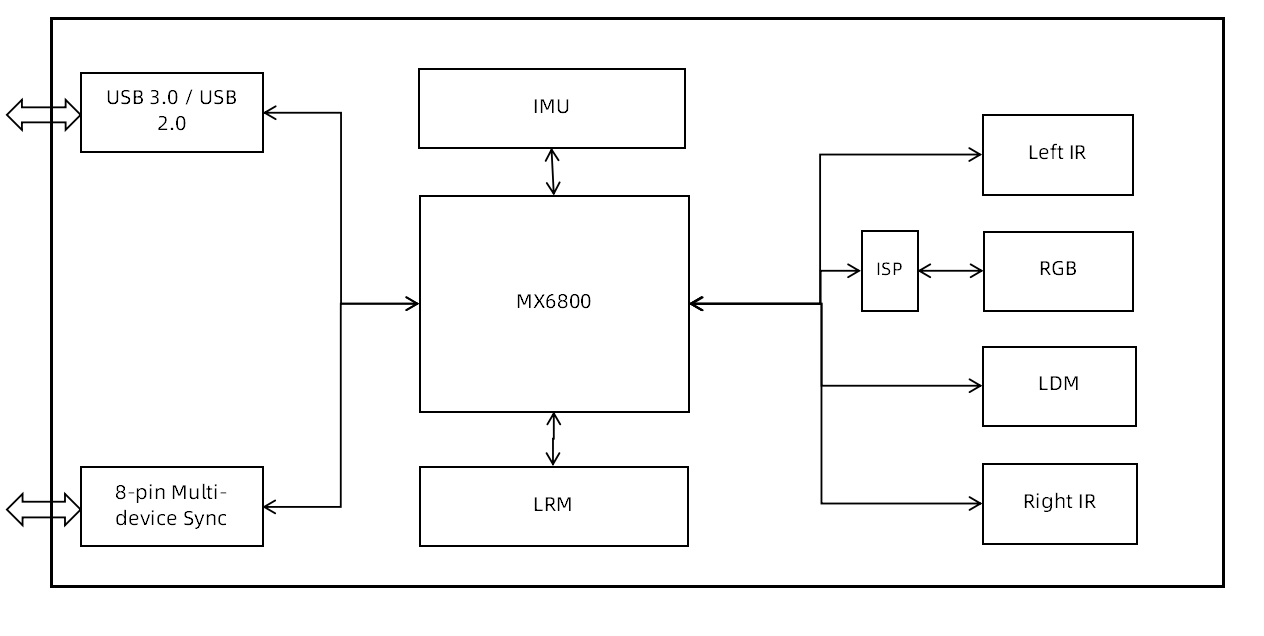
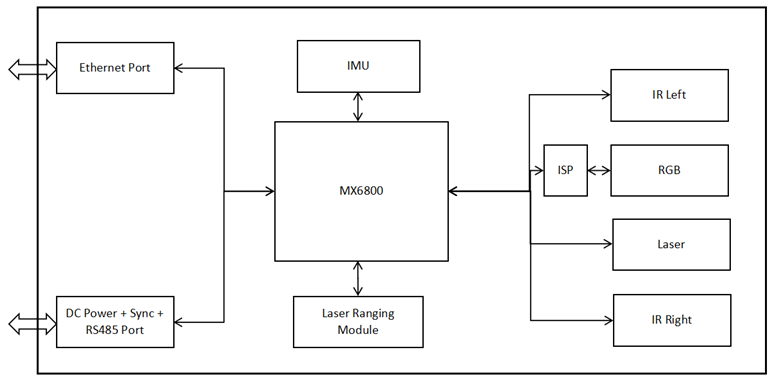
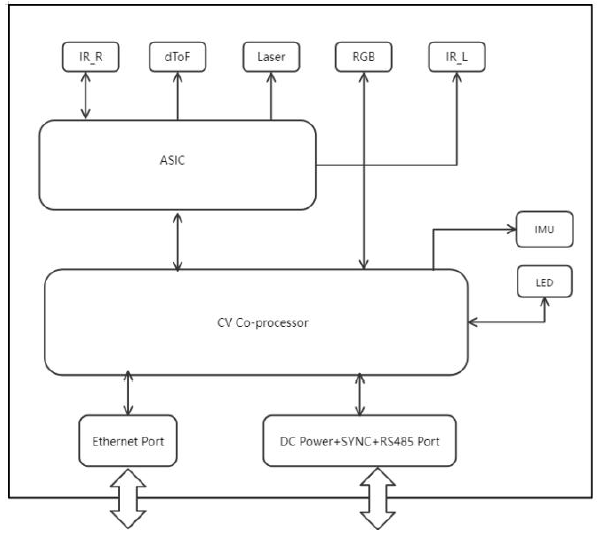
相機系統框架#
USB#
GigE#
影像資料串流#
USB#
Stereo mini 系列 USB 相機可提供高品質的多解析度深度串流資料以及高畫質彩色串流資料。相機以 Y16 格式輸出深度串流資料。相機輸出的彩色串流資料格式為 MJPEG/YUYV。SDK 支援輸出 MJPEG/YUYV/RGB8/BGR8/RGBA8/BGRA8/Y16 格式。相機以 Y8 格式輸出 IR 影像資料,SDK 同時支援在最大解析度下輸出 Y16/Y12 格式的資料。
輸出資料串流 (USB3.0):STM-501u 與 STM-502u#
| 資料格式 | 長寬比 | 解析度 | 畫面更新率 | |
|---|---|---|---|---|
| 深度 | Y16 | 16:10 | 1280 x 800 640 x 400 424 x 266 | 6, 10, 15, 30 |
| 深度 | Y16 | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 424 x 240 | 6, 10, 15, 30 6, 10, 15, 30, 60 6, 10, 15, 30, 60, 90 6, 10, 15, 30, 60, 90 6, 10, 15, 30, 60, 90 |
| 深度 | Y16 | 4:3 | 640 x 480 | 6, 10, 15, 30, 60, 90 |
| 深度 | Y16 | 其他 | 848 x 100 | 100 |
| IR | Y8 | 16:10 | 1280 x 800 640 x 400 424 x 266 | 6, 10, 15, 30 |
| IR | Y8 | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 424 x 240 | 6, 10, 15, 30 6, 10, 15, 30, 60 6, 10, 15, 30, 60, 90 6, 10, 15, 30, 60, 90 6, 10, 15, 30, 60, 90 |
| IR | Y8 | 4:3 | 640 x 400 | 6, 10, 15, 30, 60, 90 |
| IR | Y8 | 其他 | 848 x 100 | 100 |
| RGB | MJPEG & YUYV | 16:9 | 1920 x 1080 1280 x 720 960 x 540 848 x 480 640 x 360 424 x 240 320 x 180 | 6, 10, 15, 30 6, 10, 15, 30, 60 6, 10, 15, 30, 60 6, 10, 15, 30, 60 6, 10, 15, 30, 60 6, 10, 15, 30, 60 6, 30, 60 |
| RGB | MJPEG & YUYV | 4:3 | 640 x 480 320 x 240 | 6, 10, 15, 30, 60 6, 30, 60 |
輸出資料串流 (USB2.0):STM-501u 與 STM-502u#
| 資料格式 | 長寬比 | 解析度 | 畫面更新率 | |
|---|---|---|---|---|
| 深度 | Y16 | 16:10 | 1280 x 800 640 x 400 424 x 266 | 6 6, 10, 15, 30 6, 10, 15, 30 |
| 深度 | Y16 | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 | 6 6, 8, 10 6, 10, 15, 30 6, 10, 15, 30, 60 |
| 深度 | Y16 | 4:3 | 640 x 360 | 6, 10, 15, 30 |
| IR | Y8 | 16:10 | 1280 x 800 640 x 400 424 x 266 | 6 6, 10, 15, 30 6, 10, 15, 30 |
| IR | Y8 | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 | 6 6, 8, 10 6, 10, 15, 30 6, 10, 15, 30, 60 |
| IR | Y8 | 4:3 | 640 x 480 | 6, 10, 15, 30 |
| RGB | MJPEG | 16:9 | 1920 x 1080 1280 x 720 | 8 6, 10, 15 |
| RGB | MJPEG & YUYV | 16:9 | 424 x 240 | 6, 15, 30, 60 |
| RGB | MJPEG & YUYV | 4:3 | 640 x 480 | 6, 15, 30 |
輸出資料串流 (USB3.0):STM-951u 與 STM-952u#
| 資料格式 | 長寬比 | 解析度 | 畫面更新率 | |
|---|---|---|---|---|
| 深度 | Y16 | 16:10 | 1280 x 800 640 x 400 424 x 266 | 5, 10, 15, 30 |
| 深度 | Y16 | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 424 x 240 | 5, 10, 15, 30 5, 10, 15, 30, 60 5, 10, 15, 30, 60, 90 5, 10, 15, 30, 60, 90 5, 10, 15, 30, 60, 90 |
| 深度 | Y16 | 4:3 | 640 x 480 | 5, 10, 15, 30, 60, 90 |
| 深度 | Y16 | 其他 | 848 x 100 | 100 |
| IR | Y8 | 16:10 | 1280 x 800 640 x 400 424 x 266 | 5, 10, 15, 30 |
| IR | Y8 | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 424 x 240 | 5, 10, 15, 30 5, 10, 15, 30, 60 5, 10, 15, 30, 60, 90 5, 10, 15, 30, 60, 90 5, 10, 15, 30, 60, 90 |
| IR | Y8 | 4:3 | 640 x 480 | 5, 10, 15, 30, 60, 90 |
| IR | Y8 | 其他 | 848 x 100 | 100 |
| RGB | MJPEG & YUYV | 16:10 | 1280 x 800 640 x 400 | 5, 10, 15, 30, 60 5, 10, 15, 30, 60, 90 |
| RGB | MJPEG & YUYV | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 424 x 240 | 5, 10, 15, 30, 60 5, 10, 15, 30, 60 5, 10, 15, 30, 60, 90 5, 10, 15, 30, 60, 90 5, 10, 15, 30, 60, 90 |
| RGB | MJPEG & YUYV | 4:3 | 640 x 480 | 5, 10, 15, 30, 60, 90 |
輸出資料串流 (USB2.0):STM-951u 與 STM-952u#
| 資料格式 | 長寬比 | 解析度 | 畫面更新率 | |
|---|---|---|---|---|
| 深度 | Y16 | 16:10 | 1280 x 800 640 x 400 424 x 266 | 5 5, 10, 15, 30 5, 10, 15, 30 |
| 深度 | Y16 | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 | 5 5, 10 5, 10, 15, 30 5, 10, 15, 30, 60 |
| 深度 | Y16 | 4:3 | 640 x 480 | 5, 10, 15, 30 |
| IR | Y8 | 16:10 | 1280 x 800 640 x 400 424 x 266 | 5 5, 10, 15, 30 5 10, 15, 30 |
| IR | Y8 | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 | 5 5, 10 5, 10, 15, 30 5, 10, 15, 30, 60 |
| IR | Y8 | 4:3 | 640 x 480 | 5, 10, 15, 30 |
| RGB | MJPEG | 16:10 | 1280 x 800 | 8 |
| RGB | MJPEG | 16:9 | 1280 x 720 | 5, 10, 15 |
| RGB | MJPEG & YUYV | 16:10 | 640 x 400 | 5, 10, 15, 30 |
| RGB | MJPEG & YUYV | 16:9 | 424 x 240 | 5, 10, 15, 30, 60 |
| RGB | MJPEG & YUYV | 4:3 | 640 x 480 | 5, 10, 15, 30 |
GigE#
Stereo mini 系列的 GigE 相機提供高品質的多解析度深度串流資料,以及高畫質彩色串流資料。
STM-951g 輸出 Y16 格式的深度串流資料。相機輸出的彩色串流資料為 MJPEG/YUYV 格式。SDK 支援輸出 MJPEG/YUYV/RGB8/BGR8/RGBA8/BGRA8/Y16 格式,並同時支援在最大解析度下輸出 RAW16 格式。相機輸出 Y8 格式的 IR 影像資料,SDK 也支援輸出 Y12 格式的資料。
STM-955g 輸出 Y16 或 RVL 格式的深度資料、I420 或 MJPEG 格式的彩色影像,以及 Y8 格式的 IR 影像。軟體 SDK 也支援彩色串流的 RGB/BGR/BGRA 格式。
輸出資料串流 (Gigabit Ethernet):STM-951g#
| 資料格式 | 長寬比 | 解析度 | 畫面更新率 | |
|---|---|---|---|---|
| 深度 | Y16 | 16:10 | 1280 x 800 640 x 400 424 x 266 320 x 200 848 x 530 | 5, 10, 15, 30 5, 10, 15, 30 5, 10, 15, 30 5, 10, 15, 30 5, 10, 15, 30, 60 |
| 深度 | Y16 | 4:3 | 640 x 480 | 5, 10, 15, 30, 60, 90 |
| IR | Y8 | 16:10 | 1280 x 800 640 x 400 424 x 266 320 x 200 848 x 530 | 5, 10, 15, 30 5, 10, 15, 30 5, 10, 15, 30 5, 10, 15, 30 5, 10, 15, 30, 60 |
| IR | Y8 | 4:3 | 640 x 480 | 5, 10, 15, 30, 60, 90 |
| IR | Y16 | 16:10 | 1280 x 800 640 x 400 | 5, 10, 15 5, 10, 15, 30 |
| 彩色 | YUYV | 16:10 | 1280 x 800 848 x 530 640 x 400 | 5, 10, 15, 30 5, 10, 15, 30, 60 5, 10, 15, 30, 60, 90 |
| 彩色 | YUYV | 16:9 | 1280 x 720 640 x 360 | 5, 10, 15, 30 5, 10, 15, 30, 60, 90 |
| 彩色 | YUYV | 4:3 | 640 x 480 | 5, 10, 15, 30, 60, 90 |
| 彩色 | MJPEG | 16:10 | 1280 x 800 848 x 530 640 x 400 | 5, 10, 15, 30, 60 5, 10, 15, 30, 60 5, 10, 15, 30, 60, 90 |
| 彩色 | MJPEG | 16:9 | 1280 x 720 640 x 360 | 5, 10, 15, 30, 60 5, 10, 15, 30, 60, 90 |
| 彩色 | MJPEG | 4:3 | 640 x 480 | 5, 10, 15, 30, 60, 90 |
輸出資料串流 (Fast Ethernet):STM-951g#
| 資料格式 | 長寬比 | 解析度 | 畫面更新率 | |
|---|---|---|---|---|
| 深度 | Y16 | 16:10 | 1280 x 800 848 x 530 640 x 400 424 x 266 320 x 200 | 5 5, 10 5, 10, 15 5, 10, 15, 30 5, 10, 15, 30 |
| 深度 | Y16 | 4:3 | 640 x 480 | 5, 10, 15, |
| IR | Y8 | 16:10 | 1280 x 800 848 x 530 640 x 400 424 x 266 320 x 200 | 5 5, 10 5, 10, 15 5, 10, 15, 30 5, 10, 15, 30 |
| IR | Y8 | 4:3 | 640 x 480 | 5, 10, 15 |
| 彩色 | YUYV | 16:10 | 1280 x 800 848 x 530 640 x 400 | 5 5, 10 5, 10, 15 |
| 彩色 | YUYV | 16:9 | 1280 x 720 640 x 360 | 5 5, 10, 15 |
| 彩色 | YUYV | 4:3 | 640 x 480 | 5, 10, 15 |
| 彩色 | MJPEG | 16:10 | 1280 x 800 848 x 530 640 x 400 | 5, 10, 15, 30 5, 10, 15, 30, 60 5, 10, 15, 30, 60, 90 |
| 彩色 | MJPEG | 16:9 | 1280 x 720 640 x 360 | 5, 10, 15, 30, 60 5, 10, 15, 30, 60, 90 |
| 彩色 | MJPEG | 4:3 | 640 x 480 | 5, 10, 15, 30, 60, 90 |
資訊
單一資料串流輸出可支援所有解析度和影格率。然而,當同時輸出兩個、三個或四個深度與彩色串流時,由於相機 Gigabit 或快速乙太網路的實際頻寬限制以及主機裝置的效能,某些組合可能不受支援。
輸出資料串流 (Gigabit Ethernet):STM-955g#
| 資料格式 | 長寬比 | 解析度 | 畫面更新率 | |
|---|---|---|---|---|
| 深度 | Y16 | 16:10 | 1280 x 800 640 x 400 | 5, 10 5, 10, 15, 20 |
| 深度 | RVL | 16:10 | 1280 x 800 640 x 400 | 5, 10 5, 10, 15, 20 |
| IR | Y8 | 16:10 | 1280 x 800 640 x 400 | 5, 10, 15, 20 5, 10, 15, 20 |
| 彩色 | I420 | 16:10 | 1280 x 800 640 x 400 | 5, 10, 15, 20 5, 10, 15, 20 |
| 彩色 | I420 | 16:9 | 1280 x 720 640 x 360 | 5, 10, 15, 20 5, 10, 15, 20 |
| 彩色 | I420 | 4:3 | 800 x 600 | 5, 10, 15, 20 5, 10, 15, 20 |
| 彩色 | MJPEG | 16:10 | 1280 x 800 640 x 400 | 5, 10, 15, 20 5, 10, 15, 20 |
| 彩色 | MJPEG | 16:9 | 1280 x 720 640 x 360 | 5, 10, 15, 20 5, 10, 15, 20 |
| 彩色 | MJPEG | 4:3 | 800 x 600 | 5, 10, 15, 20 |
資訊
單一資料串流輸出可支援所有解析度和影格率。然而,當同時輸出兩個、三個或四個深度與彩色串流時,由於相機 Gigabit 或快速乙太網路的實際頻寬限制以及主機裝置的效能,某些組合可能不受支援。
Field of View#
深度視場定義#
下圖顯示深度相機的視場角,即感光元件「看」到的角度。此處以 IR 相機作說明。
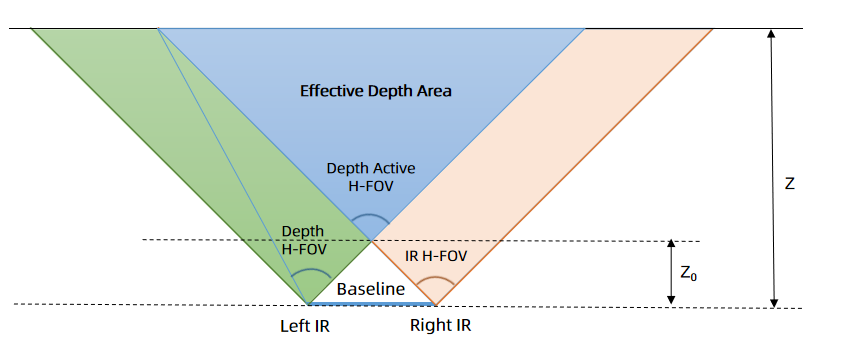
任何深度 (Z) 下的深度視場 (depth FOV) 可以透過以下公式計算:
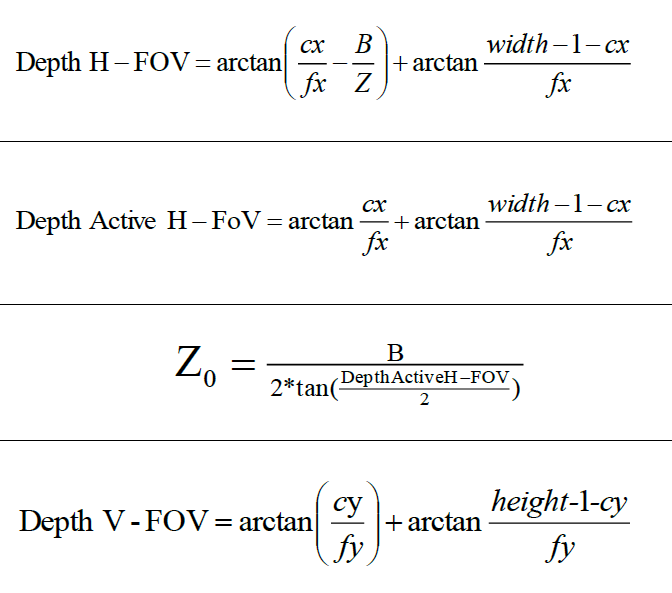
其中:
cx = 深度影像主點的 X 方向影像座標
fx = 深度相機焦距
cy = 深度影像主點的 Y 方向影像座標
fy = 深度相機焦距
width = 深度影像寬度
height = 深度影像高度
Depth active H-FOV = Left IR H-FOV
資訊
- cx、fx 和 width 參數是透過 SDK 提供的深度內部參數取得。參數值會因相機而異。
- 在不同的深度值下,深度 FOV 也會有所不同。深度越遠,深度 FOV 就越大。
典型深度內參#
下表列出了 Stereo mini 相機的典型深度內參。
STM-501u 與 STM-502u#
基準線:50 mm
| 解析度 寬度 x 高度 (px) | cx (px) | cy (px) | Fx, Fy (px) |
|---|---|---|---|
| 1280 x 800 | 640 | 400 | 620.0, 620.0 |
| 1280 x 720 | 640 | 360 | 620.0, 620.0 |
| 848 x 480 | 424 | 240 | 410.7, 410.7 |
| 848 x 100 | 424 | 50 | 410.7, 410.7 |
| 640 x 480 | 320 | 200 | 372.0, 372.0 |
| 640 x 400 | 320 | 200 | 310.0, 310.0 |
| 640 x 360 | 320 | 180 | 310.0, 310.0 |
| 480 x 270 | 240 | 135 | 232.5, 232.5 |
| 424 x 240 | 212 | 120 | 205.4, 205.4 |
STM-951u 與 STM-952u#
基準線:95 mm
| 解析度 寬度 x 高度 (px) | cx (px) | cy (px) | Fx, Fy (px) |
|---|---|---|---|
| 1280 x 800 | 640 | 400 | 620.0, 620.0 |
| 1280 x 720 | 640 | 360 | 620.0, 620.0 |
| 848 x 480 | 424 | 240 | 410.7, 410.7 |
| 848 x 100 | 424 | 50 | 410.7, 410.7 |
| 640 x 480 | 320 | 200 | 372.0, 372.0 |
| 640 x 400 | 320 | 200 | 310.0, 310.0 |
| 640 x 360 | 320 | 180 | 310.0, 310.0 |
| 480 x 270 | 240 | 135 | 232.5, 232.5 |
| 424 x 240 | 212 | 120 | 205.4, 205.4 |
STM-951g#
基準線:95 mm
| 解析度 寬度 x 高度 (px) | cx (px) | cy (px) | Fx, Fy (px) |
|---|---|---|---|
| 1280 x 800 | 640 | 400 | 620.0, 620.0 |
| 848 x 530 | 424 | 265 | 410.7, 410.7 |
| 640 x 480 | 320 | 200 | 372.0, 372.0 |
| 640 x 400 | 320 | 200 | 310.0, 310.0 |
| 424 x 266 | 212 | 133 | 205.4, 205.4 |
| 320 x 200 | 160 | 100 | 186.0, 186.0 |
STM-955g#
基準線:95 mm
| 解析度 寬度 x 高度 (px) | cx (px) | cy (px) | Fx, Fy (px) |
|---|---|---|---|
| 1280 x 800 | 640 | 400 | 620.0, 620.0 |
| 640 x 400 | 320 | 200 | 310.0, 310.0 |
串流 FOV 概覽#
USB#
資訊
- STM-501u 和 STM-502u 相機不支援以紅色標示的解析度。
- STM-951u 和 STM-952u 相機不支援以藍色標示的解析度。
| FOV | 長寬比 | 解析度 | STM-501u / STM-502u (H x V) | STM-951u / STM-952u (H x V) |
|---|---|---|---|---|
| D2C 前的深度 FOV @ 2 m | 16:10 | 1280 x 800 640 x 400 424 x 266 | 90° x 65° | 90° x 65° |
| D2C 前的深度 FOV @ 2 m | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 424 x 240 | 90° x 60° | 90° x 60° |
| D2C 前的深度 FOV @ 2 m | 4:3 | 640 x 480 | 81° x 65° | 81° x 65° |
| D2C 前的深度 FOV @ 2 m | 其他 (848 x 100) | 848 x 100 | 90° x 14° | 90° x 14° |
| IR | 16:10 | 1280 x 800 640 x 400 424 x 266 | 91° x 65° | 91° x 65° |
| IR | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 424 x 240 | 91° x 60° | 91° x 60° |
| IR | 4:3 | 640 x 480 | 81° x 65° | 81° x 65° |
| IR | 其他 (848 x 100) | 848 x 100 | 91° x 14° | 91° x 14° |
| RGB | 16:10 | 1280 x 800 640 x 400 424 x 266 | 不適用 | 94° x 68° |
| RGB | 16:9 | 1920 x 1080 1280 x 720 960 x 540 848 x 480 640 x 360 480 x 270 424 x 240 320 x 180 | 86° x 55° | 94° x 62° |
| RGB | 4:3 | 640 x 480 320 x 240 | 70° x 55° | 82° x 68° |
| Depth FOV After D2C @ 2 m | 16:10 | 1280 x 800 640 x 400 424 x 266 | 不適用 | 90° x 65° |
| Depth FOV After D2C @ 2 m | 16:9 | 1920 x 1080 1280 x 720 960 x 540 848 x 480 640 x 360 480 x 270 424 x 240 320 x 180 | 86° x 55° | 90° x 60° |
| Depth FOV After D2C @ 2m | 4:3 | 640 x 480 320 x 240 | 70° x 55° | 81° x 65° |
GigE#
| FOV | 長寬比 | 解析度 | STM-951g (H x V) |
|---|---|---|---|
| D2C 前的深度 FOV @ 2 m | 16:10 | 1280 x 800 848 x 530 640 x 400 424 x 266 320 x 200 | 90° x 65° |
| D2C 前的深度 FOV @ 2 m | 4:3 | 640 x 480 | 81° x 65° |
| IR | 16:10 | 1280 x 800 848 x 530 640 x 400 424 x 266 320 x 200 | 91° x 65° |
| IR | 4:3 | 640 x 480 | 81° x 65° |
| RGB | 16:10 | 1280 x 800 848 x 530 640 x 400 | 94° x 68° |
| RGB | 16:9 | 1280 x 720 640 x 360 | 94° x 62° |
| RGB | 4:3 | 640 x 480 | 82° x 68° |
| Depth FOV After D2C @ 2 m | 16:10 | 1280 x 800 848 x 530 640 x 400 | 90° x 65° |
| Depth FOV After D2C @ 2 m | 16:9 | 1280 x 720 640 x 360 | 90° x 60° |
| Depth FOV After D2C @ 2m | 4:3 | 640 x 480 | 81° x 65° |
| FOV | 長寬比 | STM-955g (H x V) |
|---|---|---|
| Depth @ 2 m | 16:10 | 90° x 65° |
| Depth @ 2 m | 4:3 | 81° x 65° |
| IR | 16:10 | 91° x 65° |
| IR | 4:3 | 81° x 65° |
| RGB | 16:10 | 94° x 68° |
| RGB | 16:9 | 94° x 62° |
| RGB | 4:3 | 82° x 68° |
| D2C FOV @ 2 m | 16:10 | 90° x 65° |
| D2C FOV @ 2 m | 16:9 | 90° x 60° |
| D2C FOV @ 2m | 4:3 | 81° x 65° |
FOV 圖解#
STM-501u / STM-502u#
| 長寬比 | Depth FOV Before D2C | Depth FOV After D2C |
|---|---|---|
| 16:10 | 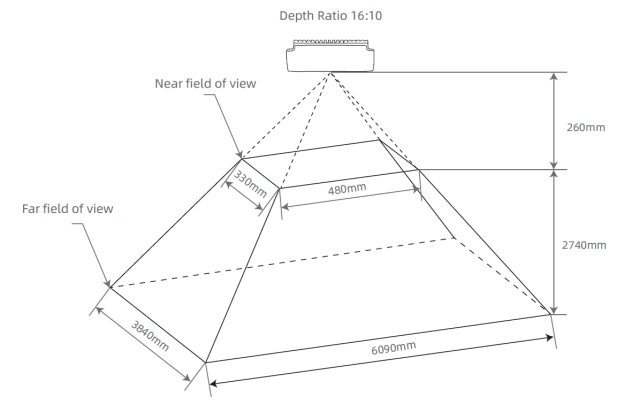 | 不適用 |
| 16:9 | 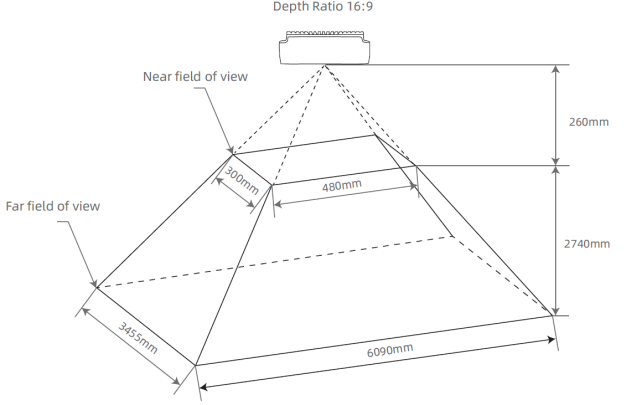 | 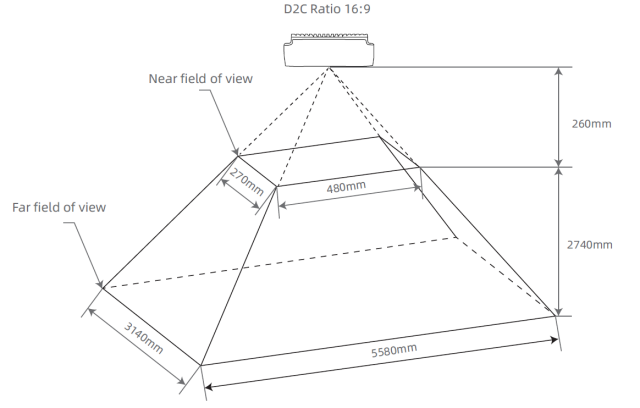 |
| 4:3 | 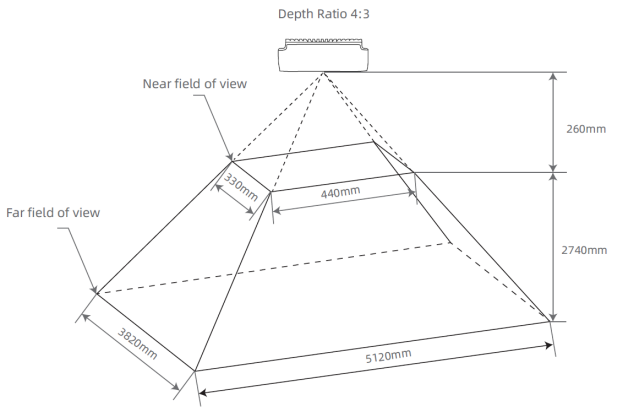 | 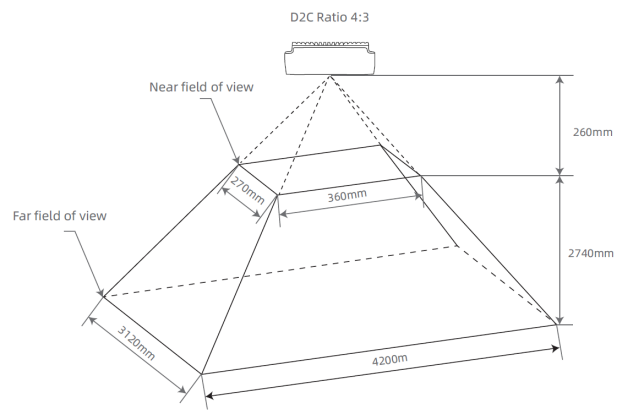 |
STM-951u / STM-952u#
| 長寬比 | Depth FOV Before D2C | Depth FOV After D2C |
|---|---|---|
| 16:10 | 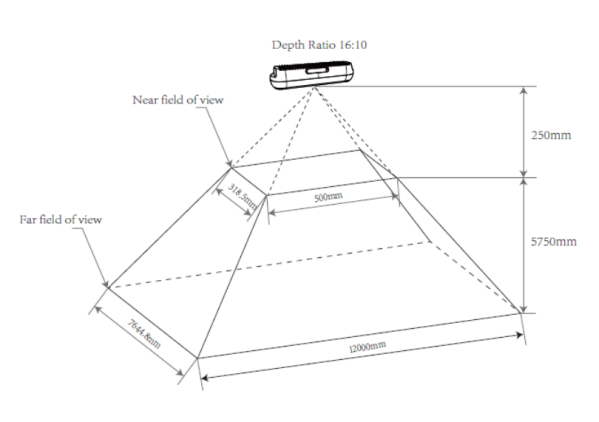 | 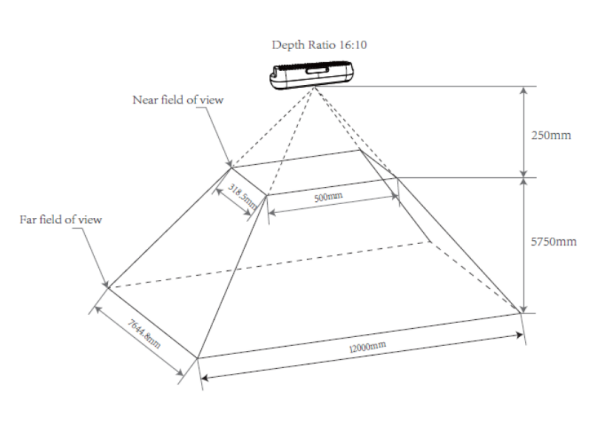 |
| 16:9 | 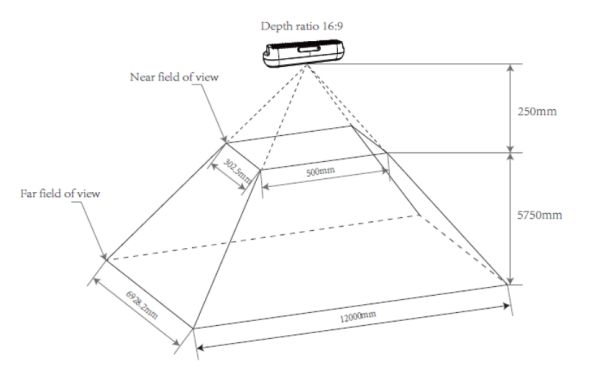 |  |
| 4:3 | 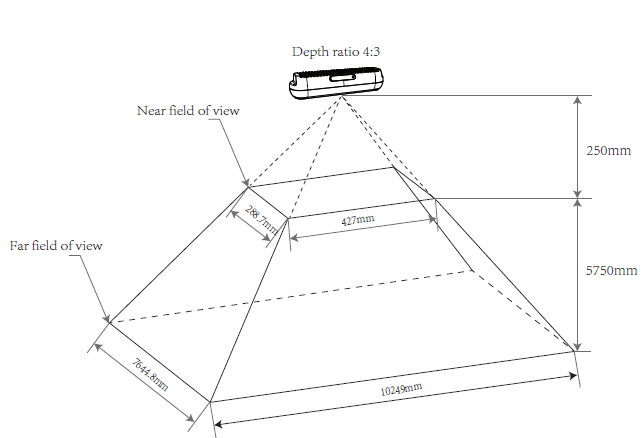 | 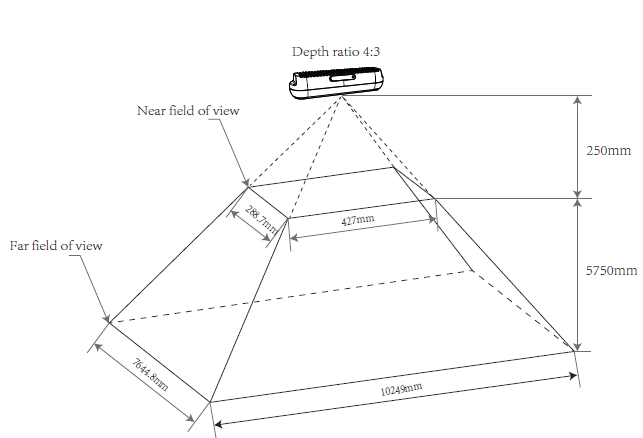 |
STM-951g#
| 長寬比 | Depth FOV Before D2C | Depth FOV After D2C |
|---|---|---|
| 16:10 | 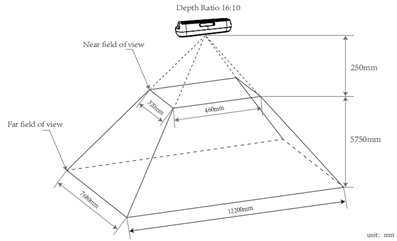 | 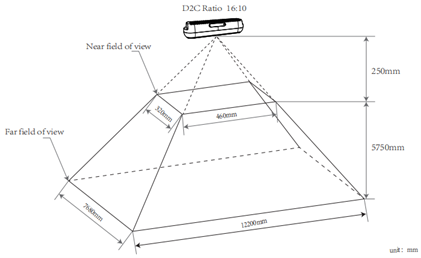 |
| 16:9 | 不適用 | 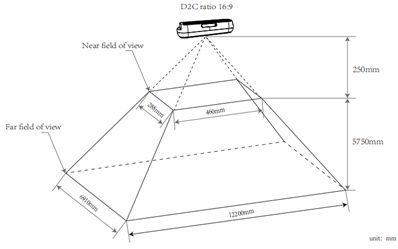 |
| 4:3 | 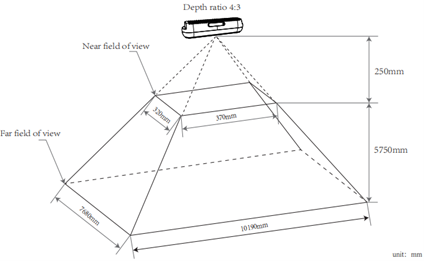 | 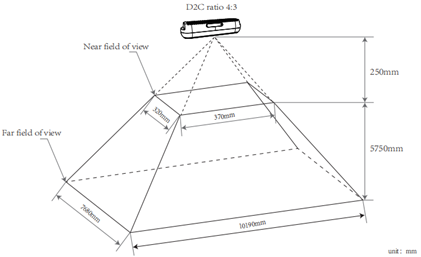 |
STM-955g#
| 長寬比 | Depth FOV Before D2C | Depth FOV After D2C |
|---|---|---|
| 16:10 | 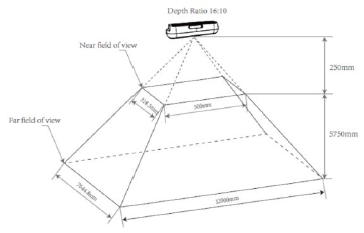 | 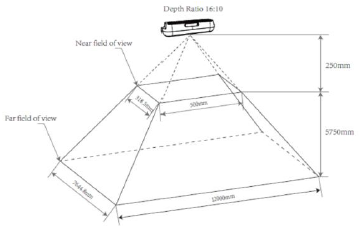 |
| 16:9 | 不適用 | 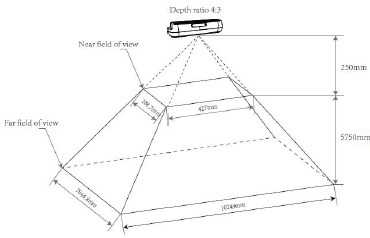 |
| 4:3 | 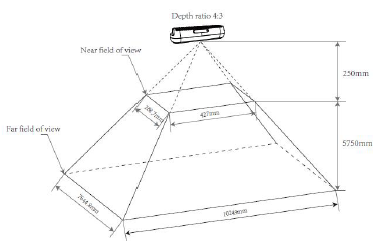 | 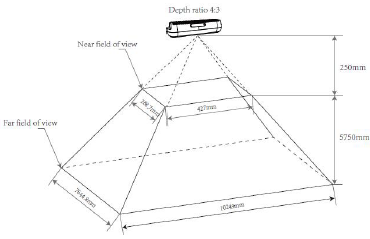 |
Depth to Color Alignment#
深度色彩對齊 (D2C) 是對深度影像進行逐像素的幾何轉換,透過 D2C 轉換實現深度影像與其對應色彩影像的空間對齊。這使得透過 D2C 之後的深度影像中的影像坐標,就能夠定位色彩影像中的任意像素。
透過使用相同的影像座標,彩色像素的深度資訊可以在 D2C 之後定位在深度影像中。系統會產生一個與 D2C 後目標彩色影像大小相同的深度影像,其影像內容即為彩色相機座標系中的深度資料。換句話說,系統會以彩色相機的原點與大小重建出一張深度影像,其中每個像素都與彩色相機對應像素的座標相匹配。
透過軟體進行 D2C 對齊:STM-501u / STM-502u#
| D2C 前的深度影像 | 彩色影像 | D2C 後的深度影像 | 長寬比 |
|---|---|---|---|
| 1280 x 800, 1280 x 720, 848 x 480, 640 x 480, 640 x 400, 640 x 360, 480 x 270, 424 x 266, 424 x 240 | 1920 x 1080 1280 x 720 960 x 540 848 x 480 640 x 360 424 x 240 320 x 180 | 1920 x 1080 1280 x 720 960 x 540 848 x 480 640 x 360 424 x 240 320 x 180 | 16:9 |
| 1280 x 800, 1280 x 720, 848 x 480, 640 x 480, 640 x 400, 640 x 360, 480 x 270, 424 x 266, 424 x 240 | 640 x 480 320 x 240 | 640 x 480 320 x 240 | 4:3 |
透過硬體進行 D2C 對齊:STM-501u / STM-502u#
| D2C 前的深度影像 | 彩色影像 | D2C 後的深度影像 | 長寬比 |
|---|---|---|---|
| 848 x 480, 640 x 480, 640 x 400, 640 x 360 | 640 x 360 | 640 x 360 | 16:9 |
| 848 x 480, 640 x 480, 640 x 400, 640 x 360, 480 x 270, 424 x 266, 424 x 240 | 424 x 240 | 424 x 240 | 16:9 |
| 848 x 480, 640 x 480, 640 x 400, 640 x 360, 480 x 270, 424 x 266, 424 x 240 | 320 x 180 | 320 x 180 | 16:9 |
| 848 x 480, 640 x 480, 640 x 400, 640 x 360 | 640 x 480 | 640 x 480 | 4:3 |
| 848 x 480, 640 x 480, 640 x 400, 640 x 360, 480 x 270, 424 x 266, 424 x 240 | 320 x 240 | 320 x 240 | 4:3 |
資訊
640 x 400 與 424 x 266 的深度解析度僅支援 30 fps 或更低頻率的彩色對齊。
透過軟體進行 D2C 對齊:STM-951u / STM-952u#
| D2C 前的深度影像 | 彩色影像 | D2C 後的深度影像 | 長寬比 |
|---|---|---|---|
| 1280 x 800, 1280 x 720, 848 x 480, 640 x 480, 640 x 400, 640 x 360, 480 x 270, 424 x 266, 424 x 240 | 1280 x 800 640 x 400 | 1280 x 800 640 x 400 | 16:10 |
| 1280 x 800, 1280 x 720, 848 x 480, 640 x 480, 640 x 400, 640 x 360, 480 x 270, 424 x 266, 424 x 240 | 1280 x 720 848 x 480 640 x 360 480 x 270 424 x 240 320 x 180 | 1280 x 720 848 x 480 640 x 360 480 x 270 424 x 240 320 x 180 | 16:9 |
| 1280 x 800, 1280 x 720, 848 x 480, 640 x 480, 640 x 400, 640 x 360, 480 x 270, 424 x 266, 424 x 240 | 640 x 480 | 640 x 480 | 4:3 |
透過硬體進行 D2C 對齊:STM-951u / STM-952u#
| D2C 前的深度影像 | 彩色影像 | D2C 後的深度影像 | 長寬比 |
|---|---|---|---|
| 848 x 480, 640 x 480, 640 x 400, 640 x 360, 480 x 270, 424 x 266, 424 x 240 | 640 x 400 | 640 x 400 | 16:10 |
| 848 x 480, 640 x 480, 640 x 400, 640 x 360 | 640 x 360 | 640 x 360 | 16:9 |
| 848 x 480, 640 x 480, 640 x 400, 640 x 360, 480 x 270, 424 x 266, 424 x 240 | 480 x 270 | 480 x 270 | 16:9 |
| 848 x 480, 640 x 480, 640 x 400, 640 x 360, 480 x 270, 424 x 266, 424 x 240 | 424 x 240 | 424 x 240 | 16:9 |
| 848 x 480, 640 x 480, 640 x 400, 640 x 360, 480 x 270, 424 x 266, 424 x 240 | 640 x 480 | 640 x 480 | 4:3 |
資訊
- 848 x 480 的深度解析度僅支援 60 fps 或更低頻率的彩色對齊。
- 640 x 400 與 424 x 266 的深度解析度僅支援 30 fps 或更低頻率的彩色對齊。
透過軟體進行 D2C 對齊:STM-951g#
| D2C 前的深度影像 | 彩色影像 | D2C 後的深度影像 | 長寬比 |
|---|---|---|---|
| 1280 x 800, 848 x 530, 640 x 480, 640 x 400, 424 x 266, 320 x 200 | 1280 x 800 848 x 530 640 x 400 | 1280 x 800 848 x 530 640 x 400 | 16:10 |
| 1280 x 800, 848 x 530, 640 x 480, 640 x 400, 424 x 266, 320 x 200 | 1280 x 720 640 x 360 | 1280 x 720 640 x 360 | 16:9 |
| 1280 x 800, 848 x 530, 640 x 480, 640 x 400, 424 x 266, 320 x 200 | 640 x 480 | 640 x 480 | 4:3 |
透過硬體進行 D2C 對齊:STM-951g#
| D2C 前的深度影像 | 彩色影像 | D2C 後的深度影像 | 長寬比 |
|---|---|---|---|
| 848 x 530, 640 x 480, 640 x 400 | 640 x 400 | 640 x 400 | 16:10 |
| 848 x 530, 640 x 480, 640 x 400, 424 x 266, 320 x 200 | 640 x 360 | 640 x 360 | 16:9 |
| 848 x 530, 640 x 480, 640 x 400, 424 x 266, 320 x 200 | 640 x 480 | 640 x 480 | 4:3 |
資訊
- 640 x 400、424 x 266 與 320 x 200 的深度解析度僅支援 30 fps 或更低頻率的彩色對齊。
- 848 x 530 的深度解析度僅支援 60 fps 或更低頻率的彩色對齊。
透過軟體進行 D2C 對齊:STM-955g#
| D2C 前的深度影像 | 彩色影像 | D2C 後的深度影像 | 長寬比 |
|---|---|---|---|
| 1280 x 800, 640 x 400 | 1280 x 800 640 x 400 | 1280 x 800 640 x 400 | 16:10 |
| 1280 x 800, 640 x 400 | 1280 x 720 640 x 360 | 1280 x 720 640 x 360 | 16:9 |
| 1280 x 800, 640 x 400 | 640 x 480 | 640 x 480 | 4:3 |
透過硬體進行 D2C 對齊:STM-955g#
| D2C 前的深度影像 | 彩色影像 | D2C 後的深度影像 | 長寬比 |
|---|---|---|---|
| 1280 x 800, 640 x 400 | 1280 x 800 640 x 400 | 1280 x 800 640 x 400 | 16:10 |
| 1280 x 800, 640 x 400 | 1280 x 720 640 x 360 | 1280 x 720 640 x 360 | 16:9 |
| 1280 x 800, 640 x 400 | 640 x 480 | 640 x 480 | 4:3 |
Minimum Z Depth#
最小 Z 深度是深度相機的最小工作距離,亦即從相機深度原點算起可偵測到的最近平面距離。此距離由視差搜尋範圍與影像解析度決定。
STM-955g 透過設定深度位移值來調整其最小工作距離。可達到的最小距離也可能因不同的 Preset 模式而異。相機提供靈活的配置選項,以適應多樣化的應用需求。
資訊
視差搜尋範圍越大,最小工作距離就越近,且功耗越高。相反地,視差搜尋範圍越小,最小工作距離就越遠,相機的功耗就越低,並且能夠承受更高的環境溫度。
STM-501u / STM-502u#
| Disparity Search Range | Field of View (H x V) | 解析度 | Minimum Z Depth |
|---|---|---|---|
| 128 | 90° x 65° | 1280 x 800 640 x 400 424 x 266 | 0.26 m |
| 128 | 90° x 60° | 1280 x 720 | 0.26 m |
| 128 | 90° x 60° | 848 x 480 | 0.18 m |
| 128 | 90° x 60° | 640 x 360 | 0.14 m |
| 128 | 90° x 60° | 480 x 270 | 0.11 m |
| 128 | 90° x 60° | 424 x 240 | 0.1 m |
| 128 | 81° x 65° | 640 x 480 | 0.17 m |
| 128 | 90° x 14° | 848 x 100 | 0.18 m |
STM-951u / STM-952u#
| Disparity Search Range | Field of View (H x V) | 解析度 | Minimum Z Depth |
|---|---|---|---|
| 256 | 90° x 65° | 1280 x 800 640 x 400 424 x 266 | 0.25 m |
| 256 | 90° x 60° | 1280 x 720 | 0.25 m |
| 256 | 90° x 60° | 848 x 480 | 不適用 |
| 256 | 90° x 60° | 640 x 360 | 不適用 |
| 256 | 90° x 60° | 480 x 270 | 不適用 |
| 256 | 90° x 60° | 424 x 240 | 不適用 |
| 256 | 81° x 65° | 640 x 480 | 不適用 |
| 256 | 90° x 14° | 848 x 100 | 不適用 |
| 128 | 90° x 65° | 1280 x 800 640 x 400 424 x 266 | 0.5 m |
| 128 | 90° x 60° | 1280 x 720 | 0.5 m |
| 128 | 90° x 60° | 848 x 480 | 0.34 m |
| 128 | 90° x 60° | 640 x 360 | 0.26 m |
| 128 | 90° x 60° | 480 x 270 | 0.19 m |
| 128 | 90° x 60° | 424 x 240 | 0.17 m |
| 128 | 81° x 65° | 640 x 480 | 0.3 m |
| 128 | 90° x 14° | 848 x 100 | 0.34 m |
| 64 | 90° x 65° | 1280 x 800 640 x 400 424 x 266 | 1 m |
| 64 | 90° x 60° | 1280 x 720 | 1 m |
| 64 | 90° x 60° | 848 x 480 | 不適用 |
| 64 | 90° x 60° | 640 x 360 | 不適用 |
| 64 | 90° x 60° | 480 x 270 | 不適用 |
| 64 | 90° x 60° | 424 x 240 | 不適用 |
| 64 | 81° x 65° | 640 x 480 | 不適用 |
| 64 | 90° x 14° | 848 x 100 | 不適用 |
STM-951g#
| Disparity Search Range | Field of View (H x V) | 解析度 | Minimum Z Depth |
|---|---|---|---|
| 256 | 90° x 65° | 1280 x 800 640 x 400 424 x 266 320 x 200 | 0.25 m |
| 256 | 90° x 60° | 848 x 530 | 不適用 |
| 256 | 81° x 65° | 640 x 480 | 不適用 |
| 128 | 90° x 65° | 1280 x 800 640 x 400 424 x 266 320 x 200 | 0.5 m |
| 128 | 90° x 65° | 848 x 530 | 0.34 m |
| 128 | 81° x 65° | 640 x 480 | 0.3 m |
| 64 | 90° x 65° | 1280 x 800 640 x 400 424 x 266 320 x 200 | 1 m |
| 64 | 90° x 65° | 848 x 530 | 不適用 |
| 64 | 81° x 65° | 640 x 480 | 不適用 |
STM-955g#
| Preset | 解析度 | Minimum Disparity | Minimum Z Depth (Max–Min mm) |
|---|---|---|---|
| Perception | 1280 x 800 | 0 | ∞–320 |
| 1280 x 800 | 32 | 1855–266 | |
| 640 x 400 | 0 | ∞–155 | |
| 640 x 400 | 32 | 928–133 | |
| Dimensioning | 640 x 480 | 0 | ∞–310 |
| 640 x 480 | 64 | 928–233 | |
| 640 x 480 | 128 | 463–187 |
Coordinate System#
對於 Stereo mini 系列相機,帶有 1/4 螺絲孔的平面被定義為底側,玻璃護蓋表面為前側,且 RGB 模組位於 LDM 模組的左側。
IMU 座標系的原點位於實體感測器中心點。加速度計與陀螺儀座標系位於左側紅外線相機的背面。座標系的正 X 軸指向右側,正 Y 軸指向下方,正 Z 軸指向前方。
深度影像座標系的原點位於左側紅外線模組的光學中心,而彩色影像座標系的原點則位於 RGB 模組的光學中心。這些座標系的方向相同:正 X 軸指向右側,正 Y 軸指向下方,正 Z 軸指向前方。深度相機座標系原點是 3D 相機的預設原點,座標為 (0,0,0)。深度原點、顏色原點以及 IMU 原點在 3D 相機座標系中的參考位置如下方 座標系示意圖 表格所示。
Coordinate System Position Reference#
| Camera | Coordinate System | 3D 相機座標系中的位置 (X、Y、Z 單位為 mm) |
|---|---|---|
| STM-501u / STM-502u | 深度 | 0, 0, 0 |
| 彩色 | 14.00, 0, 2.02 | |
| IMU | -0.246, -0.065, -16.948 | |
| STM-951u / STM-952u / STM-951g | 深度 | 0, 0, 0 |
| 彩色 | 23.75, 0, 0 | |
| IMU | 7.866, 1.068, -14.248 | |
| STM-955g | 深度 | 0, 0, 0 |
| 彩色 | 23.75, 0, 0 | |
| IMU | 15.48, 0, -55.60 |
資訊
若啟用了深度相機與彩色相機的對齊,深度座標系的原點將自動切換至彩色相機座標系的原點,內參也會隨之變更。
座標系示意圖#
| STM-501u / STM-502u | STM-951u / STM-952u / STM-951g | STM-955g | |
|---|---|---|---|
| IMU | 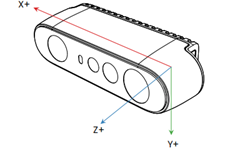 | 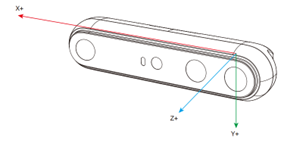 | 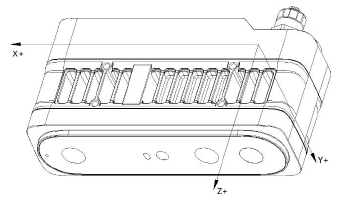 |
| 深度 | 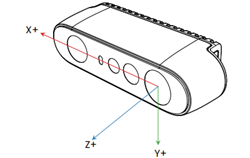 | 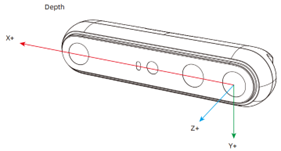 | 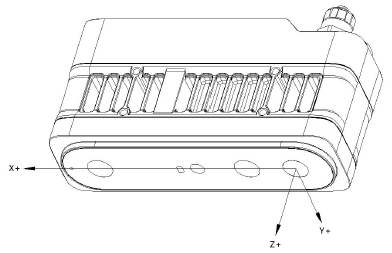 |
| RGB | 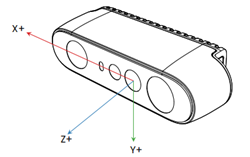 | 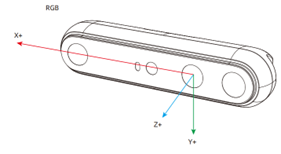 | 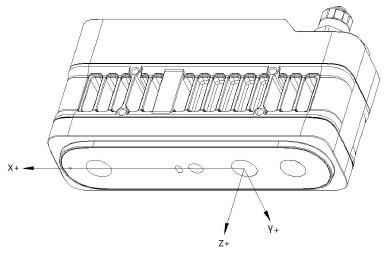 |
Coordinate System Position Reference#
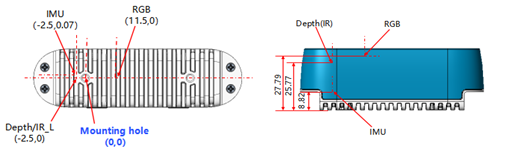
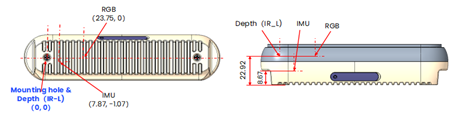
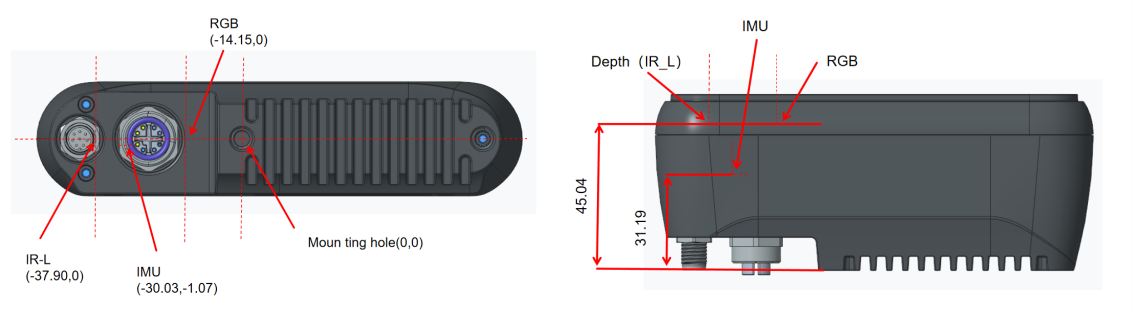
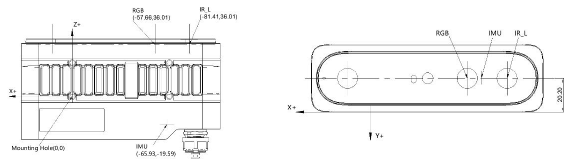
安裝位置與 Depth / Color / IMU 之間的相對座標系關係。
資訊
所有參考點均位於組件或位置的中心。
STM-501u / STM-502u#
| 3D 相機座標系中的位置 (X、Y、Z 單位為 mm) | |
|---|---|
| 安裝孔 | 0, 0, 0 |
| 深度 | -2.5, 0, 25.77 |
| 彩色 | 11.5, 0, 27.79 |
| IMU | -2.5, 0.07, 8.82 |
STM-951u / STM-952u#
| 3D 相機座標系中的位置 (X、Y、Z 單位為 mm) | |
|---|---|
| 安裝孔 | 0, 0, 0 |
| 深度 | 0, 0, 22.92 |
| 彩色 | 23.75, 0, 22.92 |
| IMU | 7.87, -1.07, 8.67 |
STM-951g#
| 3D 相機座標系中的位置 (X、Y、Z 單位為 mm) | |
|---|---|
| 安裝孔 | 0, 0, 0 |
| 深度 | -37.90, 0, 45.04 |
| 彩色 | -14.15, 0, 45.04 |
| IMU | -30.03, -1.07, 31.19 |
STM-955g#
| 3D 相機座標系中的位置 (X、Y、Z 單位為 mm) | |
|---|---|
| 安裝孔 | 0, 0, 0 |
| 深度 | -81.41, -20.20, 36.01 |
| 彩色 | -57.66, -20.20, 36.01 |
| IMU | -65.93, -20.20, -19.59 |
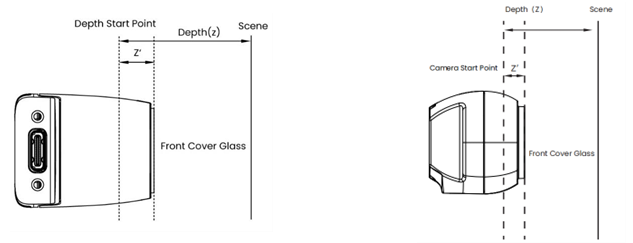
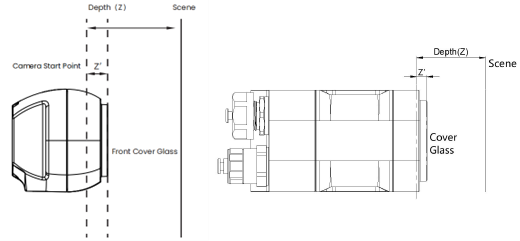
相機起點參考#
相機起點或基準零點可以描述為深度 = 0 的起點或平面。深度/RGB/LRM 零點相對於相機前保護玻璃的距離列於下表中。
| STM-501u | STM-502u | STM-951u | STM-952u | STM-951g | STM-955g | |
|---|---|---|---|---|---|---|
| 深度 (Z') | 4.230 mm | 4.930 mm | 4.080 mm | 4.780 mm | 4.080 mm | 4.040 mm |
| RGB (Z') | 2.210 mm | 2.910 mm | 4.080 mm | 4.780 mm | 4.080 mm | 4.040 mm |
| LRM (Z') | 0 mm | 0.7 mm | 0 mm | 0.7 mm | 0 mm | 0 mm |
串流模式#
若要設定串流模式中使用的目標影格率,請參閱 Acquisition Frame Rate (Stereo mini)。
觸發模式#
若要設定觸發模式以及觸發之間的最小間隔,請參閱 Trigger Mode (Stereo mini)。
Multi-Camera Synchronization#
對於多相機使用情境,可以將其中一台相機初始化為主相機,其餘相機設定為次相機。或者,也可以使用外部訊號產生器作為主要觸發器,並將所有相機設定為次相機模式。當施加外部同步脈衝時,HW SYNC 輸入需要相機標稱幀率下的 100 微秒正脈衝,例如 30 Hz 幀率對應 33.33 ms。輸入為高阻抗,USB 型號為 1.8 V,GigE 型號為 3.3 V 的 CMOS 電壓準位。然而,務必使用高解析度訊號產生器。訊號產生器的頻率需要與感光元件幀率完全相符。例如,如果感光元件設定為 30 fps,實際幀率可能是 30.015 fps。您可能需要使用示波器來測量實際幀率,並將訊號產生器設定為相同的頻率。因此,直接使用額外的一台相機作為主同步訊號產生器可能會更好。
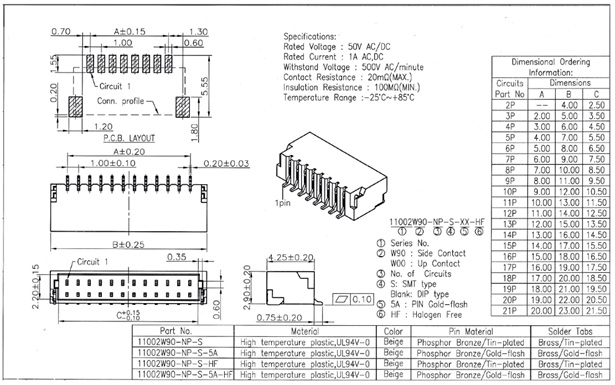
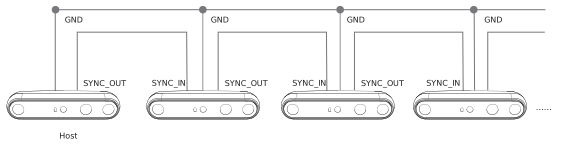
下圖顯示了多相機設定的機械圖。
多相機設定的優點:
- 增加特定空間中的相機覆蓋範圍,並填補單一相機可能存在盲點的遮擋區域
- 擷取同一場景的多張影像並從不同角度掃描物件
- 將有效幀率提高至 30 fps 以上
使用 8 針連接器和對應的纜線,即可設計多相機和多感測器網路。請遵循 SDK 中的說明。
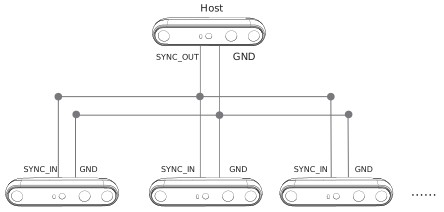
透過多相機同步功能,支援兩種拓樸結構的多相機影格同步,包含深度影像同步與 RGB 影像同步(當關閉自動 Exposure Time 時,時間差 ≤ 5 ms)。
星狀拓樸#
菊花鍊拓樸#
Synchronization Interfaces#
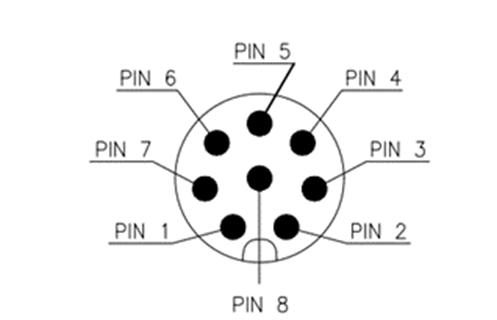
USB#
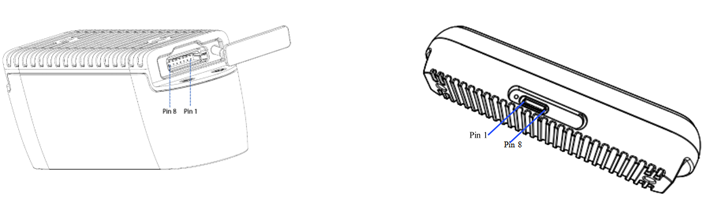
| 接腳 | 定義 | 描述 |
|---|---|---|
| Pin_1 | VCC | 預設電氣位準設定為 1.8 V。如果在 VCC 介面上提供 3.3 V 或 5 V 驅動電壓,則可依需求將 I/O 位準設定調整為 3.3 V 或 5 V。 |
| Pin_2 | GPIO_OUT | 同步驅動訊號:高準位有效。高準位區間與 IR Exposure Time 相符。典型應用是用於驅動外部 Fill 光。 |
| Pin_3 | VSYNC_OUT | 同步觸發訊號:高準位有效。高準位為次要裝置提供觸發訊號。 |
| Pin_4 | TIMER_SYNC_OUT | 脈衝訊號來源,重設次要裝置的硬體 Timestamp。 |
| Pin_5 | RESET_IN | 硬體重設訊號:觸發相機斷電並自動上電與重設。偵測輸入訊號:20 Hz / 50% 工作週期 / 超過 5 個連續週期,即判定為正常輸入訊號,其他訊號則會被濾除;頻率允許波動 ± 1 Hz,工作週期允許波動 ± 2%。 |
| Pin_6 | VSYNC_IN | 同步觸發訊號:高準位有效,用於來自主要裝置的觸發/同步訊號,持續時間為 1 ms。 |
| Pin_7 | TIMER_SYNC_IN | 硬體 Timestamp 重設訊號輸入,硬體 Timestamp 清除。 |
| Pin_8 | GND | 接地 |
同步點配置如下圖所示。
GigE#
| 接腳 | 定義 | 描述 |
|---|---|---|
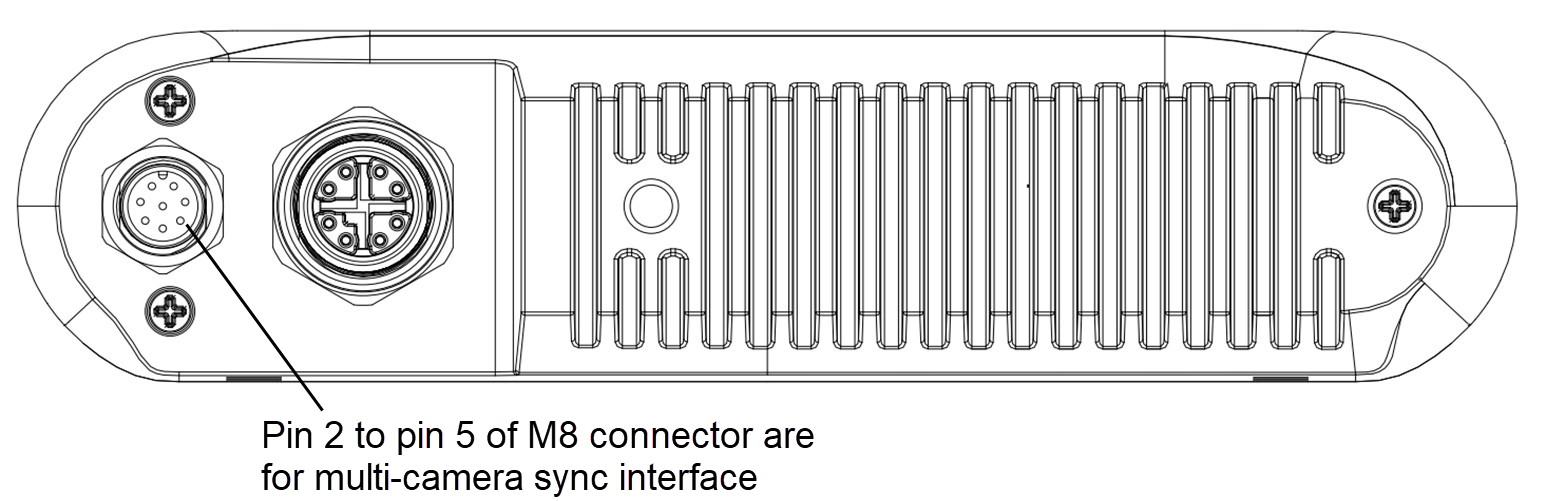
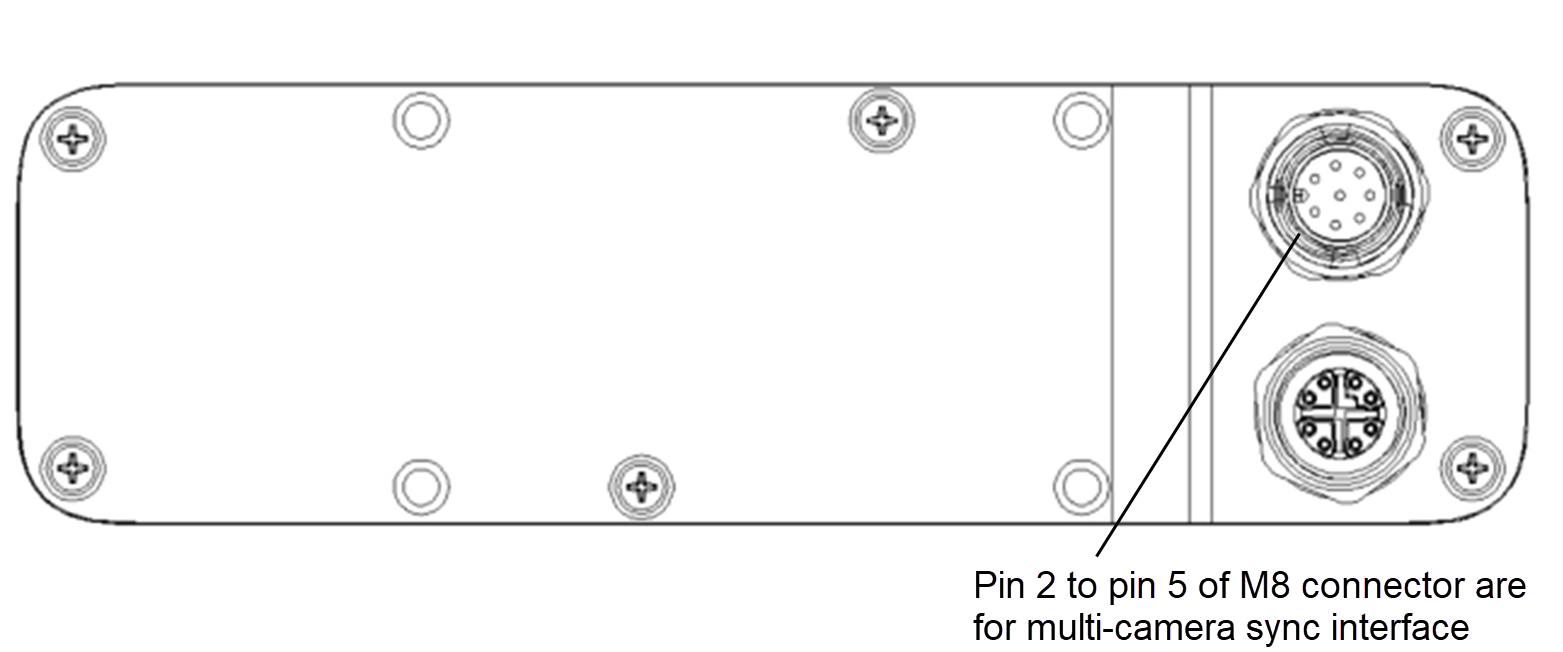
| Pin_2 | 信號 VCC | 預設電氣位準設定為 3.3 V。如果在 VCC 介面上提供 3.3 V、5 V 或 24 V 的驅動電壓,可以根據需要將 I/O 位準設定調整為 3.3 V、5 V 或 24 V。 |
| Pin_3 | VSYNC_IN | 同步觸發訊號:高準位有效,用於來自主要裝置的觸發/同步訊號,持續時間為 1 ms。 |
| Pin_4 | VSYNC_OUT | 同步觸發訊號:高準位有效。高準位為次要裝置提供觸發訊號。 |
| Pin_5 | 信號 GND | 接地 |
多相機同步點針腳配置如下圖所示:
STM-951g#
STM-955g#
電源連接器的針腳編號(兩個相機型號相同):