rc_visard 65c#
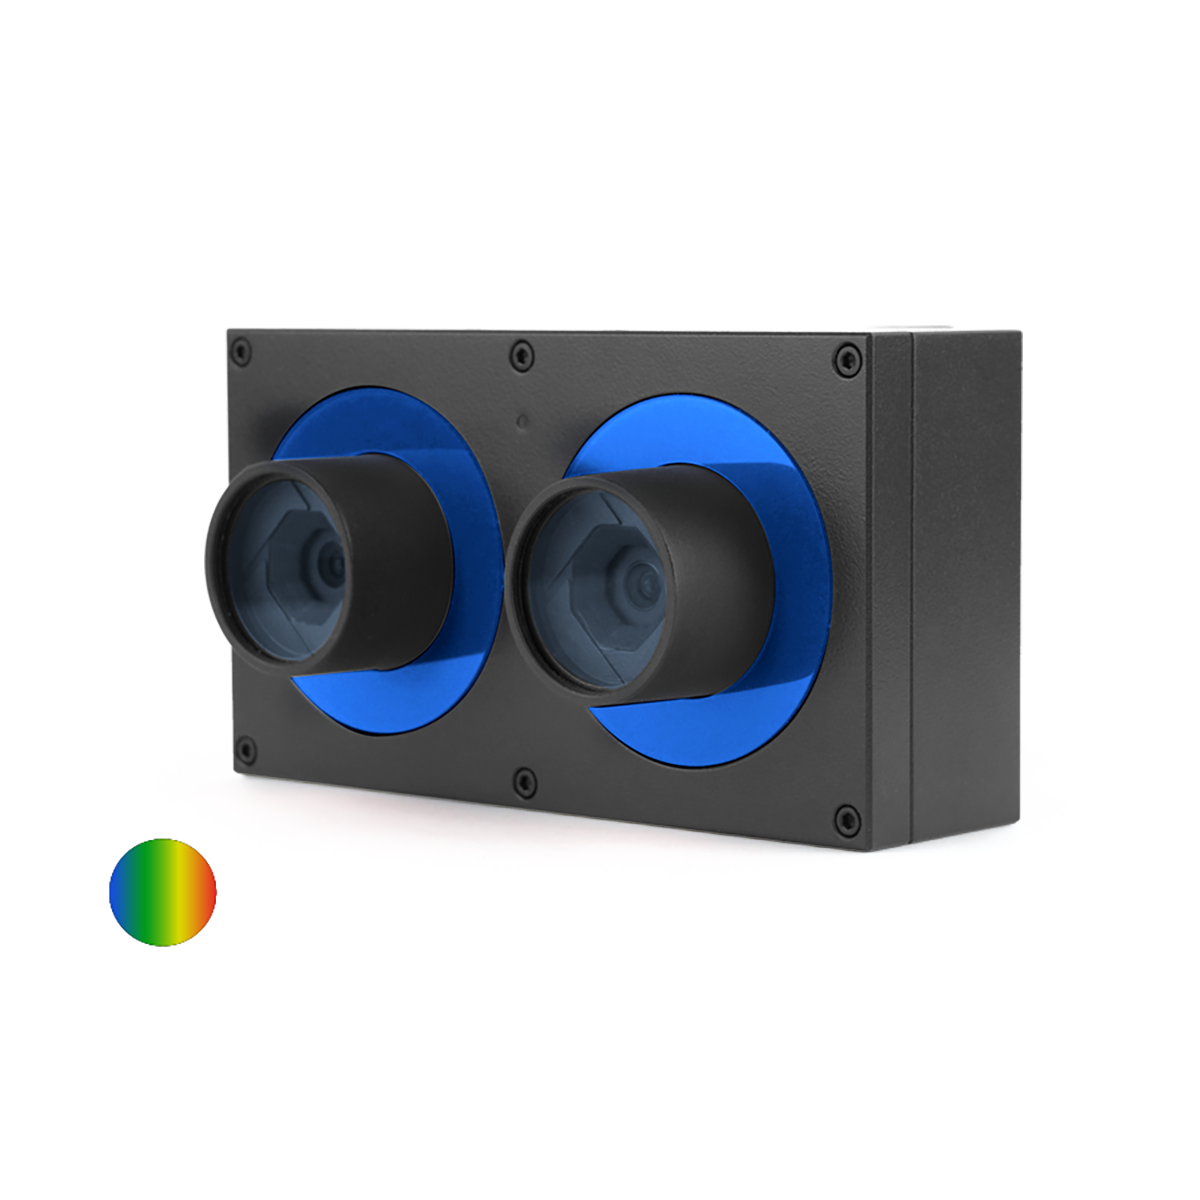
規格#
一般規格#
| rc_visard 65c | |
|---|---|
| Measuring Method | 立體視覺 |
| Baseline | 65 mm |
| Focal Length | 4 mm |
| 快門 | 全域快門 |
| 解析度 (水平 x 垂直像素) | 1280 x 960 |
| Field of View (H x V) | 61° x 48° |
| 黑白/彩色 | 彩色 |
| 深度影像解析度與 FPS | 214 × 160 pixels @ 25 fps 320 × 240 pixels @ 15 fps 640 × 480 pixels @ 3 fps,搭配 Cube @ 25 fps 1280 × 960 pixels @ 1 fps,搭配 Cube @ 12.5 fps |
| Depth Resolution | 0.04 mm @ 0.2 m 0.9 mm @ 1.0 m |
| 自我運動 (IMU) | 200 Hz. 低延遲 |
| Interface | GigE |
| 處理器製造商 | NVIDIA Tegra K1 |
| 工作範圍 | 0.2–1 m |
| 工作空間 | 0.2 m 距離:0.17 m x 0.18 m 0.5 m 距離:0.54 m x 0.45 m 1.0 m 距離:1.14 m x 0.90 m |
| 資料連接器 | 適用於 GigE 的 8-pin A-coded M12 插座 |
| Power Connector | 適用於 GPIO 與電源的 8-pin A-coded M12 插頭 |
| 電源供應 | 18–30 V |
| 散熱裝置 | 被動式 |
| 外殼防護等級 | IP54 |
| 尺寸 (寬 x 高 x 長) | 135 x 75 x 96 mm |
| 重量 | 680 g |
| 功能 | 請參閱Features主題。 |
| 符合標準 | AS/NZS CISPR32, CE, CISPR 24 : 2015 +A1:2015, CISPR 32, EAC, EN 55024 : 2010 +A1:2015, EN 55032, EN 61000-6-2 : 2005, EN 61000-6-3 : 2007+A1:2011, GB 9254, GenICam, GigE Vision 2.0, Rest API, UDP-based EGO-motion interface, Web GUI |
| 軟體 | Onboard 軟體模組:3D Camera Operation、Navigation、Detection、Configuration、Database |
| 軟體元件 | API、使用者手冊、Viewer |
| 作業系統 | ARM Linux |
| 程式語言 | .NET, C, C++, Python |
| 第三方支援 | HALCON, OpenCV, Point Cloud Library (PCL), ROS |
| 配件 | 您相機型號的配件 |
如需詳細規格(例如技術圖紙、環境條件與電源需求),請參閱 Hardware specification。
注意事項#
安裝相機前,請先閱讀 safety information。
安裝#
請參閱 Installation。
文件#
完整說明文件可在這裡取得。