外參轉換#
若您希望將相機的輸出資料轉換為符合您應用程式的座標系,這將非常有用。
使用功能#
運作原理#
Blaze 攝影機座標系的位置與方向是固定的。其原點為攝影機的光學中心,z 軸指向遠離攝影機的方向。此座標系稱為錨點座標系。
Blaze 攝影機可讓您根據應用程式的需求,將錨點座標系轉換為變換後的座標系。
變換採用 x、y、z 表示法的笛卡爾座標。變換值定義了從錨點座標系到變換後座標系的變換關係。
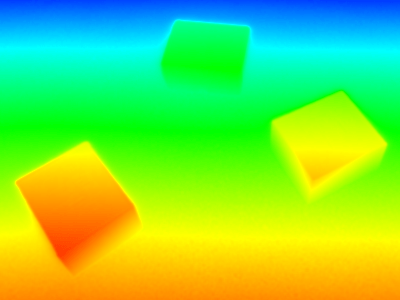
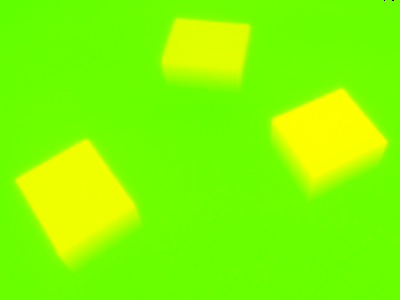
下方的第一張圖顯示了一張根據錨點座標系中的距離進行著色的深度圖。第二張圖則顯示了一張根據變換後座標系中的距離所繪製的深度圖。
選擇此變換後的座標系,是為了使 z 軸與放置箱子的表面垂直。如此一來,所有箱子的 z 值便會相同。
另一個應用案例是透過將多台相機各自的座標系轉換為共同的座標系,從而簡化來自多台相機的資料配對與融合。
從錨點座標系到變換後座標系的轉換,是透過先進行旋轉,再進行平移來實現的。
旋轉是由繞 x、y 和 z 軸的旋轉角度所定義。平移則是由相對新原點的位移 ThX、ThY、ThZ 所定義。
因此,座標變換由總共六個參數所定義。
轉換的效果會因元件而異:
| Component | 變換的影響 |
|---|---|
| Range | 對於 點雲,即 PixelFormat 設為 Coord3D_ABC32f, 變換已完全套用。 對於 深度圖,即 PixelFormat 設為 Coord3D_C16 或 Mono16,該變換為 不 已套用。 |
| Intensity | 未適用。 |
| Confidence | 未適用。 |
執行外在轉換#
- 將相機中的
Scan3dCoordinateSystemReference參數設為Transformed. -
將相機中的
Scan3dCoordinateTransformSelector將參數設定為所需的轉換值。請使用
TranslationX/Y/Ztranlastion 的值以及RotationX/Y/Z旋轉的數值。 -
將相機中的
Scan3dTransformValue參數設定為所需的數值。平移的數值以系統的距離單位表示。旋轉的數值則以度為單位表示。