功能規格#
供應商識別碼 (VID) 與產品識別碼 (PID)#
| STM-501u | STM-502u | STM-951u | STM-952u | STM-951g | STM-955g | |
|---|---|---|---|---|---|---|
| 型號 | G40155-170 | G40155-180 | G40055-170 | G40055-180 | G40055-570 | G30056-370 |
| PID | 0x0800 | 0x0803 | 0x0804 | 0x0807 | 0x080E | 0x0815 |
| VID | 0x2BC5 | 0x2BC5 | 0x2BC5 | 0x2BC5 | 0x2BC5 | 0x2BC5 |
平台與系統需求#
Stereo mini 系列的攝影機透過 USB 或乙太網路連接至主電腦,相容於各種平台與系統需求。
USB#
| x86/x64 | ARM | |
|---|---|---|
| 作業系統 | Windows 10/11 Ubuntu 20.04 / 22.04 | Ubuntu 20.04 / 22.04 |
| USB | USB 3.0 | USB 3.0 |
| CPU | 四核心,2.9 GHz | 四核心,A57 |
| 參考模型 | Intel i3 10100 / Intel i5 8400 | NVIDIAJetson Orin Nano / Raspberry Pi 5 |
| RAM | Windows: 8 GB 記憶體及以上 Ubuntu:4 GB 記憶體及以上 | 4 GB RAM 及以上 |
GigE#
STM-951g#
| x86/x64 | ARM | |
|---|---|---|
| 作業系統 | Windows 10/11 Ubuntu 20.04 / 22.04 | Ubuntu 20.04 / 22.04 |
| 乙太網路 | 千兆乙太網路 | 千兆乙太網路 |
| CPU | 四核心,2.9 GHz | Cortex-A78AE |
| 參考模型 | Intel i7 10700 | NVIDIA AGX Orin / Orin NX /Orin Nano |
| 網路介面卡 | Intel® 公司 以太網連接器 (14) I219-LM (第 11 版) | RTL8111/8168/8411 PCI Express 千兆乙太網路控制器(第 15 版) |
| RAM | Windows: 8 GB 記憶體及以上 Ubuntu:4 GB 記憶體及以上 | 8 GB 記憶體及以上 |
STM-955g#
| x86/x64 | ARM | |
|---|---|---|
| 作業系統 | Windows 10/11 Ubuntu 20.04 / 22.04 | Ubuntu 20.04 / 22.04 |
| 乙太網路 | 千兆乙太網路 | 千兆乙太網路 |
| CPU | 四核心,2.9 GHz | 四核心,A57 |
| 參考模型 | Intel i7 10700 | NVIDIA AGX Orin / Orin NX /Orin Nano |
| 網路介面卡 | Intel® 公司 以太網連接器 (14) I219-LM (第 11 版) | RTL8111/8168/8411 PCI Express 千兆乙太網路控制器(第 15 版) |
| RAM | Windows: 8 GB 記憶體及以上 Ubuntu:4 GB 記憶體及以上 | 8 GB 記憶體及以上 |
攝影機系統架構#
USB#
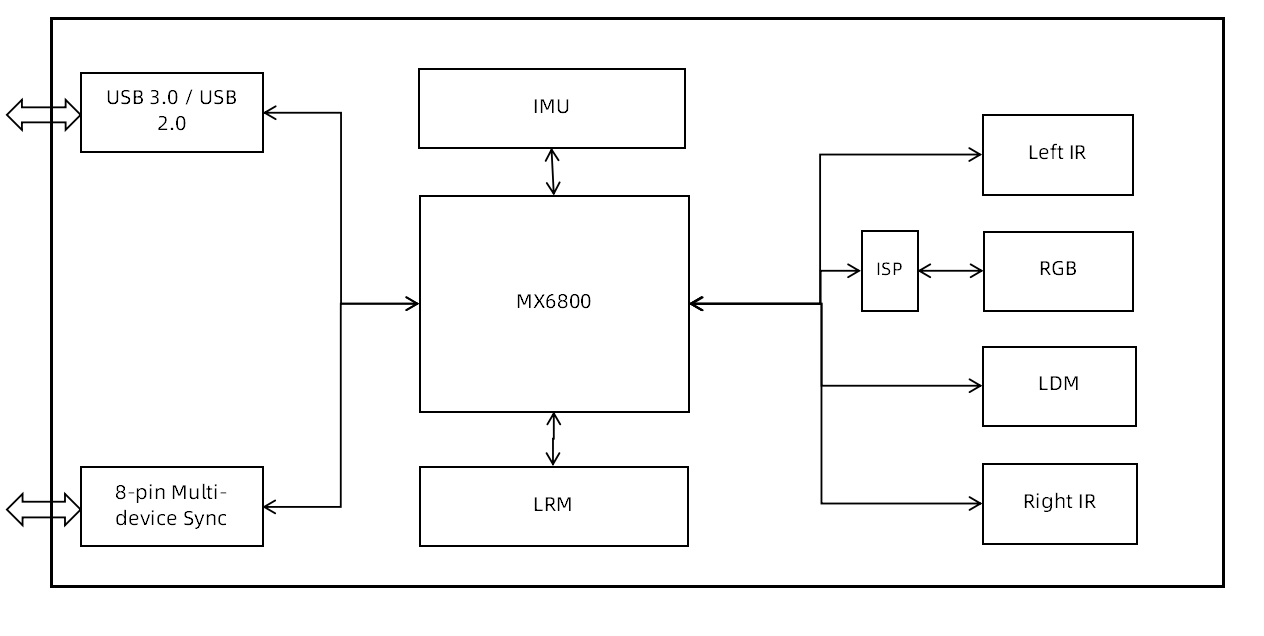
GigE#
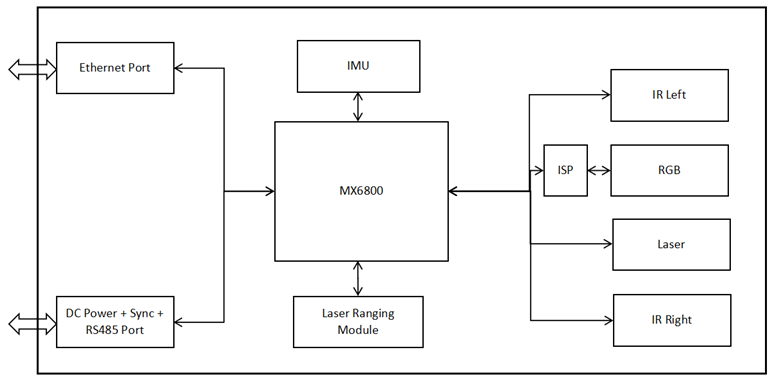
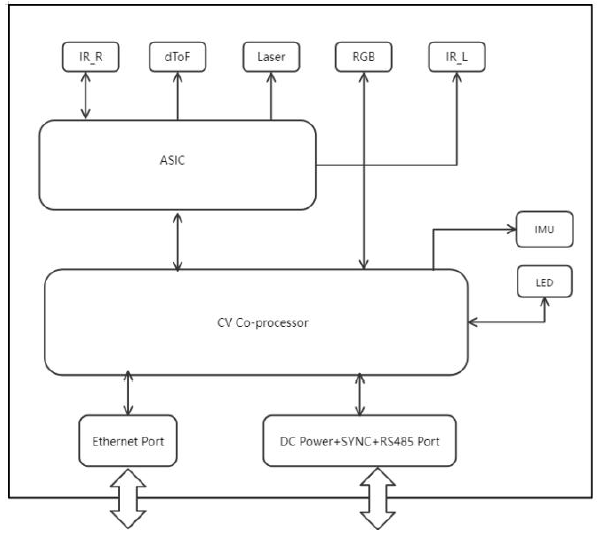
影像資料流#
USB#
Stereo mini 系列的 USB 攝影機可提供高品質、多解析度的深度串流資料,以及高畫質彩色串流資料。該攝影機以 Y16 格式輸出深度串流資料,並以 MJPEG/YUYV 格式輸出彩色串流資料。 此 SDK 支援以 MJPEG/YUYV/RGB8/BGR8/RGBA8/BGRA8/Y16 格式輸出。攝影機以 Y8 格式輸出紅外線影像資料,而 SDK 亦支援在最高解析度下以 Y16/Y12 格式輸出資料。
輸出資料流(USB 3.0):STM-501u 及 STM-502u#
| 資料格式 | 畫面比例 | 解析度 | 影格率 | |
|---|---|---|---|---|
| 深度 | Y16 | 16:10 | 1280 x 800 640 x 400 424 x 266 | 6, 10, 15, 30 |
| 深度 | Y16 | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 424 x 240 | 6, 10, 15, 30 6, 10, 15, 30, 60 6, 10, 15, 30, 60, 90 6, 10, 15, 30, 60, 90 6, 10, 15, 30, 60, 90 |
| 深度 | Y16 | 4:3 | 640 × 480 | 6, 10, 15, 30, 60, 90 |
| 深度 | Y16 | 其他 | 848 × 100 | 100 |
| IR | Y8 | 16:10 | 1280 x 800 640 x 400 424 x 266 | 6, 10, 15, 30 |
| IR | Y8 | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 424 x 240 | 6, 10, 15, 30 6, 10, 15, 30, 60 6, 10, 15, 30, 60, 90 6, 10, 15, 30, 60, 90 6, 10, 15, 30, 60, 90 |
| IR | Y8 | 4:3 | 640 × 400 | 6, 10, 15, 30, 60, 90 |
| IR | Y8 | 其他 | 848 × 100 | 100 |
| RGB | MJPEG 與 YUYV | 16:9 | 1920 x 1080 1280 x 720 960 x 540 848 x 480 640 x 360 424 x 240 320 x 180 | 6, 10, 15, 30 6, 10, 15, 30, 60 6, 10, 15, 30, 60 6, 10, 15, 30, 60 6, 10, 15, 30, 60 6, 10, 15, 30, 60 6, 30, 60 |
| RGB | MJPEG 與 YUYV | 4:3 | 640 x 480 320 x 240 | 6, 10, 15, 30, 60 6, 30, 60 |
輸出資料流(USB 2.0):STM-501u 和 STM-502u#
| 資料格式 | 畫面比例 | 解析度 | 影格率 | |
|---|---|---|---|---|
| 深度 | Y16 | 16:10 | 1280 x 800 640 x 400 424 x 266 | 6 6, 10, 15, 30 6, 10, 15, 30 |
| 深度 | Y16 | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 | 6 6, 8, 10 6, 10, 15, 30 6, 10, 15, 30, 60 |
| 深度 | Y16 | 4:3 | 640 × 360 | 6, 10, 15, 30 |
| IR | Y8 | 16:10 | 1280 x 800 640 x 400 424 x 266 | 6 6, 10, 15, 30 6, 10, 15, 30 |
| IR | Y8 | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 | 6 6, 8, 10 6, 10, 15, 30 6, 10, 15, 30, 60 |
| IR | Y8 | 4:3 | 640 × 480 | 6, 10, 15, 30 |
| RGB | MJPEG | 16:9 | 1920 x 1080 1280 x 720 | 8 6, 10, 15 |
| RGB | MJPEG 與 YUYV | 16:9 | 424 × 240 | 6, 15, 30, 60 |
| RGB | MJPEG 與 YUYV | 4:3 | 640 × 480 | 6, 15, 30 |
輸出資料流(USB 3.0):STM-951u 及 STM-952u#
| 資料格式 | 畫面比例 | 解析度 | 影格率 | |
|---|---|---|---|---|
| 深度 | Y16 | 16:10 | 1280 x 800 640 x 400 424 x 266 | 5, 10, 15, 30 |
| 深度 | Y16 | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 424 x 240 | 5, 10, 15, 30 5, 10, 15, 30, 60 5, 10, 15, 30, 60, 90 5, 10, 15, 30, 60, 90 5, 10, 15, 30, 60, 90 |
| 深度 | Y16 | 4:3 | 640 × 480 | 5, 10, 15, 30, 60, 90 |
| 深度 | Y16 | 其他 | 848 × 100 | 100 |
| IR | Y8 | 16:10 | 1280 x 800 640 x 400 424 x 266 | 5, 10, 15, 30 |
| IR | Y8 | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 424 x 240 | 5, 10, 15, 30 5, 10, 15, 30, 60 5, 10, 15, 30, 60, 90 5, 10, 15, 30, 60, 90 5, 10, 15, 30, 60, 90 |
| IR | Y8 | 4:3 | 640 × 480 | 5, 10, 15, 30, 60, 90 |
| IR | Y8 | 其他 | 848 × 100 | 100 |
| RGB | MJPEG 與 YUYV | 16:10 | 1280 x 800 640 x 400 | 5, 10, 15, 30, 60 5, 10, 15, 30, 60, 90 |
| RGB | MJPEG 與 YUYV | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 424 x 240 | 5, 10, 15, 30, 60 5, 10, 15, 30, 60 5, 10, 15, 30, 60, 90 5, 10, 15, 30, 60, 90 5, 10, 15, 30, 60, 90 |
| RGB | MJPEG 與 YUYV | 4:3 | 640 × 480 | 5, 10, 15, 30, 60, 90 |
輸出資料流(USB 2.0):STM-951u 與 STM-952u#
| 資料格式 | 畫面比例 | 解析度 | 影格率 | |
|---|---|---|---|---|
| 深度 | Y16 | 16:10 | 1280 x 800 640 x 400 424 x 266 | 5 5, 10, 15, 30 5, 10, 15, 30 |
| 深度 | Y16 | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 | 5 5, 10 5, 10, 15, 30 5, 10, 15, 30, 60 |
| 深度 | Y16 | 4:3 | 640 × 480 | 5, 10, 15, 30 |
| IR | Y8 | 16:10 | 1280 x 800 640 x 400 424 x 266 | 5 5, 10, 15, 30 5 10, 15, 30 |
| IR | Y8 | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 | 5 5, 10 5, 10, 15, 30 5, 10, 15, 30, 60 |
| IR | Y8 | 4:3 | 640 × 480 | 5, 10, 15, 30 |
| RGB | MJPEG | 16:10 | 1280 × 800 | 8 |
| RGB | MJPEG | 16:9 | 1280 × 720 | 5, 10, 15 |
| RGB | MJPEG 與 YUYV | 16:10 | 640 × 400 | 5, 10, 15, 30 |
| RGB | MJPEG 與 YUYV | 16:9 | 424 × 240 | 5, 10, 15, 30, 60 |
| RGB | MJPEG 與 YUYV | 4:3 | 640 × 480 | 5, 10, 15, 30 |
GigE#
Stereo mini 系列的 GigE 攝影機可提供高品質、多解析度的深度串流資料,以及高畫質彩色串流資料。
STM-951g以 Y16 格式輸出深度串流資料。該攝影機輸出的色彩串流資料則採用 MJPEG/YUYV 格式。 此 SDK 支援以 MJPEG/YUYV/RGB8/BGR8/RGBA8/BGRA8/Y16 格式輸出,並在最高解析度下支援 RAW16 格式輸出。此攝影機以 Y8 格式輸出紅外線影像資料,而此 SDK 亦支援以 Y12 格式輸出資料。
STM-955g可輸出 Y16 或 RVL 格式的深度資料、I420 或 MJPEG 格式的彩色影像,以及 Y8 格式的紅外線影像。該軟體 SDK 亦支援 RGB/BGR/BGRA 格式的彩色影像串流。
輸出資料流(千兆乙太網路):STM-951g#
| 資料格式 | 畫面比例 | 解析度 | 影格率 | |
|---|---|---|---|---|
| 深度 | Y16 | 16:10 | 1280 x 800 640 x 400 424 x 266 320 x 200 848 x 530 | 5, 10, 15, 30 5, 10, 15, 30 5, 10, 15, 30 5, 10, 15, 30 5, 10, 15, 30, 60 |
| 深度 | Y16 | 4:3 | 640 × 480 | 5, 10, 15, 30, 60, 90 |
| IR | Y8 | 16:10 | 1280 x 800 640 x 400 424 x 266 320 x 200 848 x 530 | 5, 10, 15, 30 5, 10, 15, 30 5, 10, 15, 30 5, 10, 15, 30 5, 10, 15, 30, 60 |
| IR | Y8 | 4:3 | 640 × 480 | 5, 10, 15, 30, 60, 90 |
| IR | Y16 | 16:10 | 1280 x 800 640 x 400 | 5, 10, 15 5, 10, 15, 30 |
| 彩色 | YUYV | 16:10 | 1280 x 800 848 x 530 640 x 400 | 5, 10, 15, 30 5, 10, 15, 30, 60 5, 10, 15, 30, 60, 90 |
| 彩色 | YUYV | 16:9 | 1280 x 720 640 x 360 | 5, 10, 15, 30 5, 10, 15, 30, 60, 90 |
| 彩色 | YUYV | 4:3 | 640 × 480 | 5, 10, 15, 30, 60, 90 |
| 彩色 | MJPEG | 16:10 | 1280 x 800 848 x 530 640 x 400 | 5, 10, 15, 30, 60 5, 10, 15, 30, 60 5, 10, 15, 30, 60, 90 |
| 彩色 | MJPEG | 16:9 | 1280 x 720 640 x 360 | 5, 10, 15, 30, 60 5, 10, 15, 30, 60, 90 |
| 彩色 | MJPEG | 4:3 | 640 × 480 | 5, 10, 15, 30, 60, 90 |
輸出資料流(快速乙太網路):STM-951g#
| 資料格式 | 畫面比例 | 解析度 | 影格率 | |
|---|---|---|---|---|
| 深度 | Y16 | 16:10 | 1280 x 800 848 x 530 640 x 400 424 x 266 320 x 200 | 5 5, 10 5, 10, 15 5, 10, 15, 30 5, 10, 15, 30 |
| 深度 | Y16 | 4:3 | 640 × 480 | 5, 10, 15, |
| IR | Y8 | 16:10 | 1280 x 800 848 x 530 640 x 400 424 x 266 320 x 200 | 5 5, 10 5, 10, 15 5, 10, 15, 30 5, 10, 15, 30 |
| IR | Y8 | 4:3 | 640 × 480 | 5, 10, 15 |
| 彩色 | YUYV | 16:10 | 1280 x 800 848 x 530 640 x 400 | 5 5, 10 5, 10, 15 |
| 彩色 | YUYV | 16:9 | 1280 x 720 640 x 360 | 5 5, 10, 15 |
| 彩色 | YUYV | 4:3 | 640 × 480 | 5, 10, 15 |
| 彩色 | MJPEG | 16:10 | 1280 x 800 848 x 530 640 x 400 | 5, 10, 15, 30 5, 10, 15, 30, 60 5, 10, 15, 30, 60, 90 |
| 彩色 | MJPEG | 16:9 | 1280 x 720 640 x 360 | 5, 10, 15, 30, 60 5, 10, 15, 30, 60, 90 |
| 彩色 | MJPEG | 4:3 | 640 × 480 | 5, 10, 15, 30, 60, 90 |
資訊
單一資料串流輸出可支援所有解析度與幀率。然而,當同時輸出兩、三或四組深度與色彩串流時,由於攝影機的千兆乙太網路或快速乙太網路實際頻寬限制,以及主機裝置的效能限制,某些組合可能無法支援。
輸出資料流(千兆乙太網路):STM-955g#
| 資料格式 | 畫面比例 | 解析度 | 影格率 | |
|---|---|---|---|---|
| 深度 | Y16 | 16:10 | 1280 x 800 640 x 400 | 5, 10 5, 10, 15, 20 |
| 深度 | RVL | 16:10 | 1280 x 800 640 x 400 | 5, 10 5, 10, 15, 20 |
| IR | Y8 | 16:10 | 1280 x 800 640 x 400 | 5, 10, 15, 20 5, 10, 15, 20 |
| 彩色 | I420 | 16:10 | 1280 x 800 640 x 400 | 5, 10, 15, 20 5, 10, 15, 20 |
| 彩色 | I420 | 16:9 | 1280 x 720 640 x 360 | 5, 10, 15, 20 5, 10, 15, 20 |
| 彩色 | I420 | 4:3 | 800 × 600 | 5, 10, 15, 20 5, 10, 15, 20 |
| 彩色 | MJPEG | 16:10 | 1280 x 800 640 x 400 | 5, 10, 15, 20 5, 10, 15, 20 |
| 彩色 | MJPEG | 16:9 | 1280 x 720 640 x 360 | 5, 10, 15, 20 5, 10, 15, 20 |
| 彩色 | MJPEG | 4:3 | 800 × 600 | 5, 10, 15, 20 |
資訊
單一資料串流輸出可支援所有解析度與幀率。然而,當同時輸出兩、三或四組深度與色彩串流時,由於攝影機的千兆乙太網路或快速乙太網路實際頻寬限制,以及主機裝置的效能限制,某些組合可能無法支援。
視野#
景深視場的定義#
下圖顯示了深度攝影機的視野範圍,也就是感測器所能「看見」的角度範圍。圖中使用紅外線攝影機僅供示意之用。
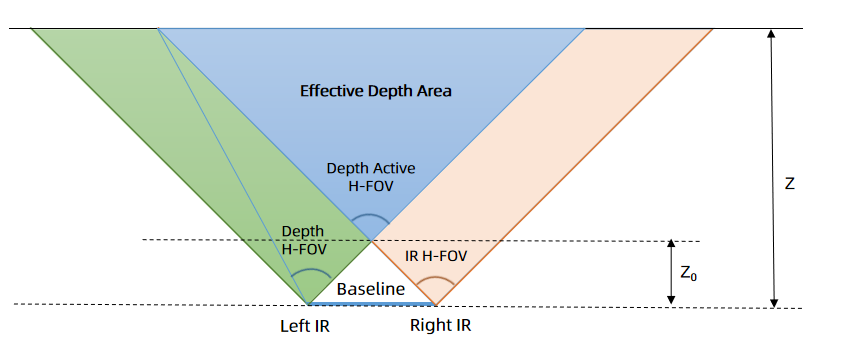
任何深度(Z)處的景深視場(深度 FOV)可透過以下方程式計算:
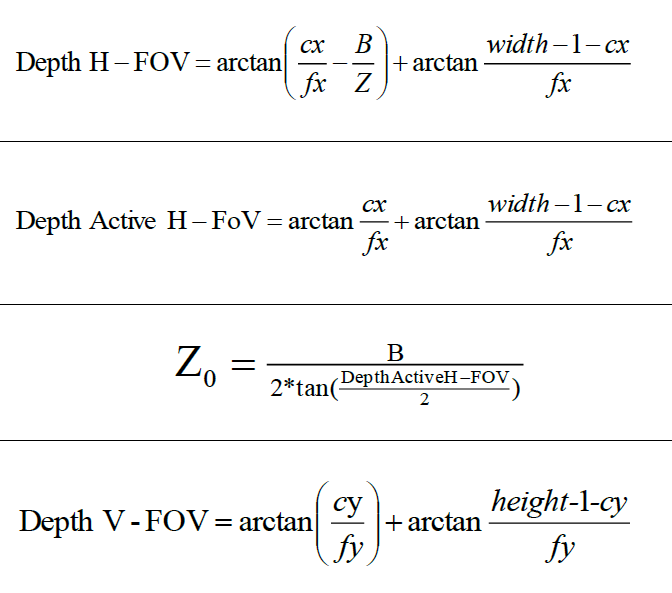
其中:
cx = 深度圖主點在 X 方向的影像座標
fx = 深度相機的焦距
cy = 深度圖中主點的 Y 方向影像座標
fy = 深度相機的焦距
width = 深度圖像的寬度
高度 = 深度影像的高度
深度有效水平視野 (H-FOV) = 左側紅外線水平視野 (H-FOV)
資訊
- cx、fx 和 width 參數是透過 SDK 提供的內建深度參數取得的。這些參數的數值因相機而異。
- 在不同的深度值下,深度視野(FOV)會有所不同。深度越遠,深度視野(FOV)就越大。
典型的深度內在特性#
以下表格列出了Stereo mini 相機的典型深度內建函式。
STM-501u 與 STM-502u#
基準值:50 毫米
| 解析度 寬度 × 高度 (px) | cx (px) | cy (px) | Fx、Fy (px) |
|---|---|---|---|
| 1280 × 800 | 640 | 400 | 620.0, 620.0 |
| 1280 × 720 | 640 | 360 | 620.0, 620.0 |
| 848 × 480 | 424 | 240 | 410.7, 410.7 |
| 848 × 100 | 424 | 50 | 410.7, 410.7 |
| 640 × 480 | 320 | 200 | 372.0, 372.0 |
| 640 × 400 | 320 | 200 | 310.0, 310.0 |
| 640 × 360 | 320 | 180 | 310.0, 310.0 |
| 480 × 270 | 240 | 135 | 232.5, 232.5 |
| 424 × 240 | 212 | 120 | 205.4, 205.4 |
STM-951u 與 STM-952u#
基準值:95 毫米
| 解析度 寬度 × 高度 (px) | cx (px) | cy (px) | Fx、Fy (px) |
|---|---|---|---|
| 1280 × 800 | 640 | 400 | 620.0, 620.0 |
| 1280 × 720 | 640 | 360 | 620.0, 620.0 |
| 848 × 480 | 424 | 240 | 410.7, 410.7 |
| 848 × 100 | 424 | 50 | 410.7, 410.7 |
| 640 × 480 | 320 | 200 | 372.0, 372.0 |
| 640 × 400 | 320 | 200 | 310.0, 310.0 |
| 640 × 360 | 320 | 180 | 310.0, 310.0 |
| 480 × 270 | 240 | 135 | 232.5, 232.5 |
| 424 × 240 | 212 | 120 | 205.4, 205.4 |
STM-951g#
基準值:95 毫米
| 解析度 寬度 × 高度 (px) | cx (px) | cy (px) | Fx、Fy (px) |
|---|---|---|---|
| 1280 × 800 | 640 | 400 | 620.0, 620.0 |
| 848 × 530 | 424 | 265 | 410.7, 410.7 |
| 640 × 480 | 320 | 200 | 372.0, 372.0 |
| 640 × 400 | 320 | 200 | 310.0, 310.0 |
| 424 × 266 | 212 | 133 | 205.4, 205.4 |
| 320 × 200 | 160 | 100 | 186.0, 186.0 |
STM-955g#
基準值:95 毫米
| 解析度 寬度 × 高度 (px) | cx (px) | cy (px) | Fx、Fy (px) |
|---|---|---|---|
| 1280 × 800 | 640 | 400 | 620.0, 620.0 |
| 640 × 400 | 320 | 200 | 310.0, 310.0 |
串流視野(FOV)概述#
USB#
| FOV | 畫面比例 | 決議案 | STM-501u / STM-502u (高 x 寬) | STM-951u / STM-952u (高 × 寬) |
|---|---|---|---|---|
| 2 公尺處 D2C 前的景深視場 | 16:10 | 1280 x 800 640 x 400 424 x 266 | 90° × 65° | 90° × 65° |
| 2 公尺處 D2C 前的景深視場 | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 424 x 240 | 90° × 60° | 90° × 60° |
| 2 公尺處 D2C 前的景深視場 | 4:3 | 640 × 480 | 81° × 65° | 81° × 65° |
| 2 公尺處 D2C 前的景深視場 | 其他 (848 x 100) | 848 × 100 | 90° × 14° | 90° × 14° |
| IR | 16:10 | 1280 x 800 640 x 400 424 x 266 | 91° × 65° | 91° × 65° |
| IR | 16:9 | 1280 x 720 848 x 480 640 x 360 480 x 270 424 x 240 | 91° × 60° | 91° × 60° |
| IR | 4:3 | 640 × 480 | 81° × 65° | 81° × 65° |
| IR | 其他 (848 x 100) | 848 × 100 | 91° × 14° | 91° × 14° |
| RGB | 16:10 | 1280 x 800 640 x 400 424 x 266 | 不適用 | 94° × 68° |
| RGB | 16:9 | 1920 x 1080 1280 x 720 960 x 540 848 x 480 640 x 360 480 x 270 424 x 240 320 x 180 | 86° × 55° | 94° × 62° |
| RGB | 4:3 | 640 x 480 320 x 240 | 70° × 55° | 82° × 68° |
| D2C 後 @ 2 公尺處的景深視野 | 16:10 | 1280 x 800 640 x 400 424 x 266 | 不適用 | 90° × 65° |
| D2C 後 @ 2 公尺處的景深視野 | 16:9 | 1920 x 1080 1280 x 720 960 x 540 848 x 480 640 x 360 480 x 270 424 x 240 320 x 180 | 86° × 55° | 90° × 60° |
| D2C 後 @ 2 公尺處的景深視野 | 4:3 | 640 x 480 320 x 240 | 70° × 55° | 81° × 65° |
資訊
- STM-501u 和 STM-502u 攝影機不支援以紅色標示的分辨率。
- STM-951u 和 STM-952u 攝影機不支援以藍色標示的解析度。
GigE#
| FOV | 畫面比例 | 決議案 | STM-951g (高 × 寬) |
|---|---|---|---|
| 2 公尺處 D2C 前的景深視場 | 16:10 | 1280 x 800 848 x 530 640 x 400 424 x 266 320 x 200 | 90° × 65° |
| 2 公尺處 D2C 前的景深視場 | 4:3 | 640 × 480 | 81° × 65° |
| IR | 16:10 | 1280 x 800 848 x 530 640 x 400 424 x 266 320 x 200 | 91° × 65° |
| IR | 4:3 | 640 × 480 | 81° × 65° |
| RGB | 16:10 | 1280 x 800 848 x 530 640 x 400 | 94° × 68° |
| RGB | 16:9 | 1280 x 720 640 x 360 | 94° × 62° |
| RGB | 4:3 | 640 × 480 | 82° × 68° |
| D2C 後 @ 2 公尺處的景深視野 | 16:10 | 1280 x 800 848 x 530 640 x 400 | 90° × 65° |
| D2C 後 @ 2 公尺處的景深視野 | 16:9 | 1280 x 720 640 x 360 | 90° × 60° |
| D2C 後 @ 2 公尺處的景深視野 | 4:3 | 640 × 480 | 81° × 65° |
| FOV | 畫面比例 | STM-955g (高 x 寬) |
|---|---|---|
| 深度 @ 2 公尺 | 16:10 | 90° × 65° |
| 深度 @ 2 公尺 | 4:3 | 81° × 65° |
| IR | 16:10 | 91° × 65° |
| IR | 4:3 | 81° × 65° |
| RGB | 16:10 | 94° × 68° |
| RGB | 16:9 | 94° × 62° |
| RGB | 4:3 | 82° × 68° |
| 2 公尺處的 D2C 視野 | 16:10 | 90° × 65° |
| 2 公尺處的 D2C 視野 | 16:9 | 90° × 60° |
| 2 公尺處的 D2C 視野 | 4:3 | 81° × 65° |
FOV 插圖#
STM-501u / STM-502u#
| 畫面比例 | D2C 實施前的景深視野 | D2C 後的景深視場 |
|---|---|---|
| 16:10 | 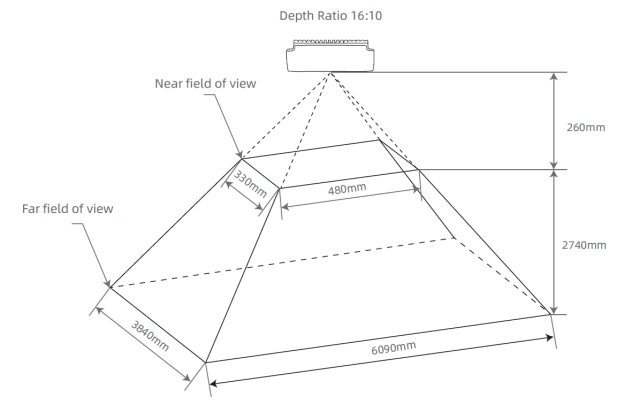 | 不適用 |
| 16:9 | 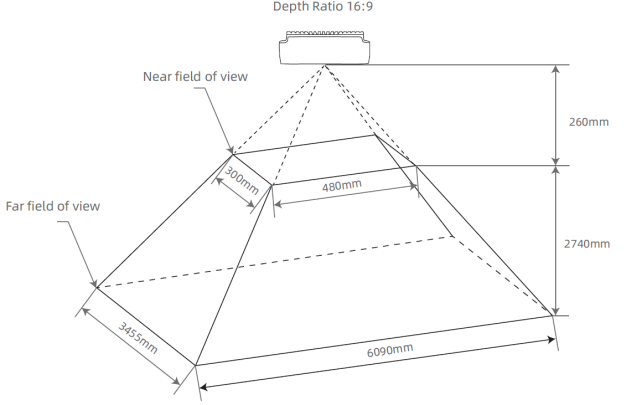 | 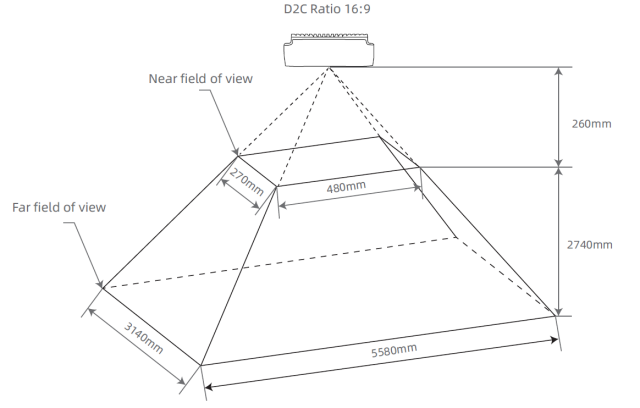 |
| 4:3 | 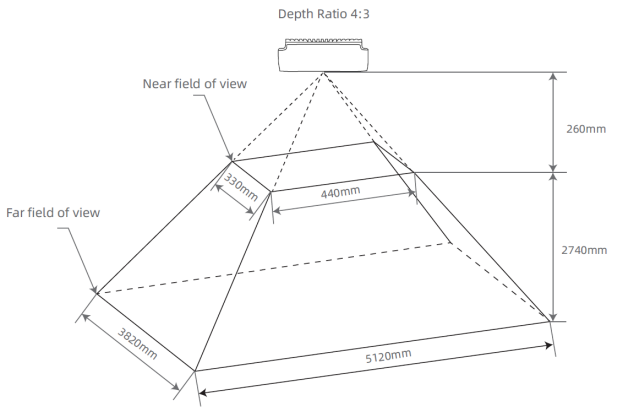 | 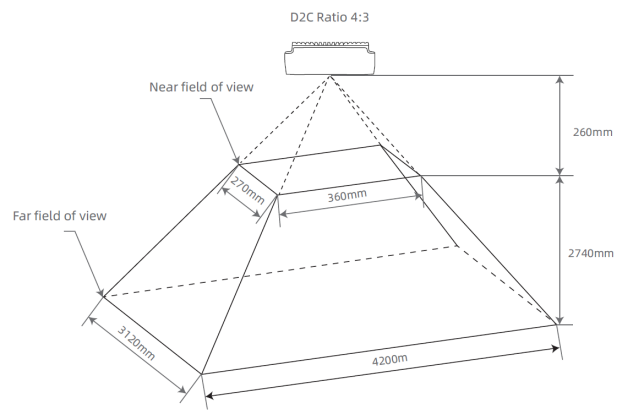 |
STM-951u / STM-952u#
| 畫面比例 | D2C 實施前的景深視野 | D2C 後的景深視場 |
|---|---|---|
| 16:10 | 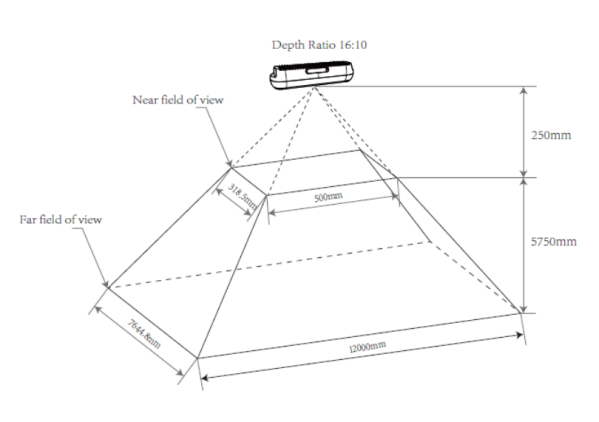 | 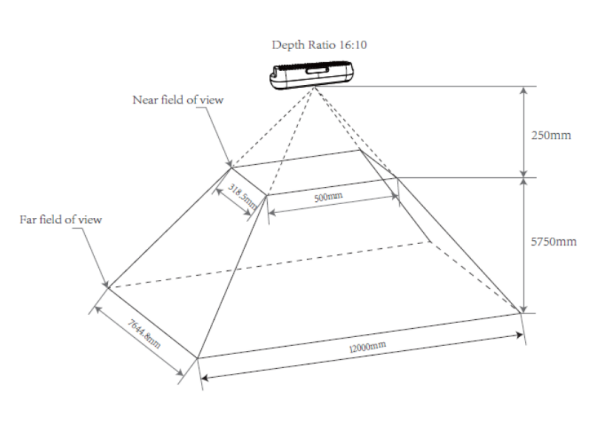 |
| 16:9 | 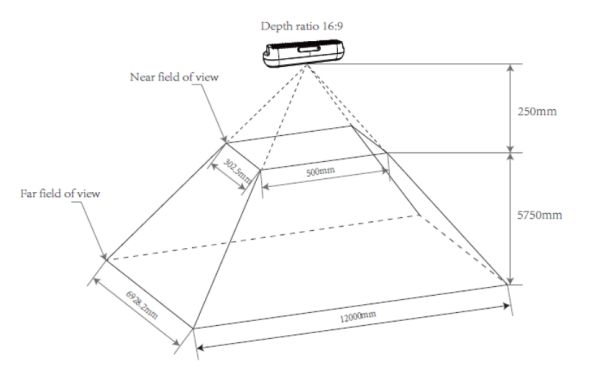 | 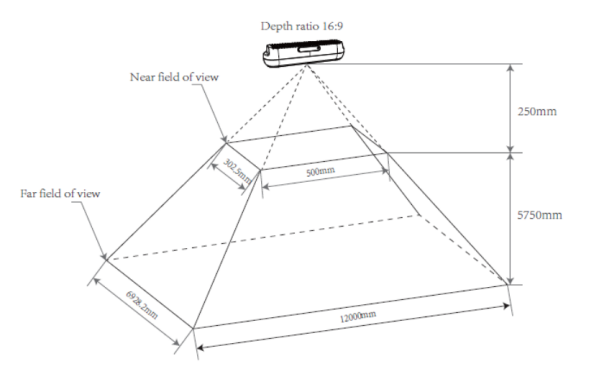 |
| 4:3 | 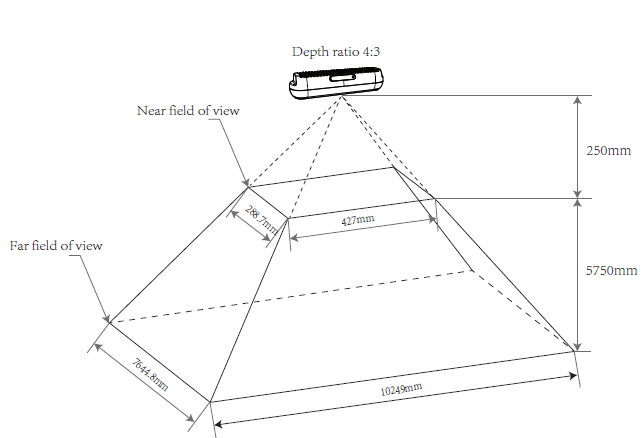 | 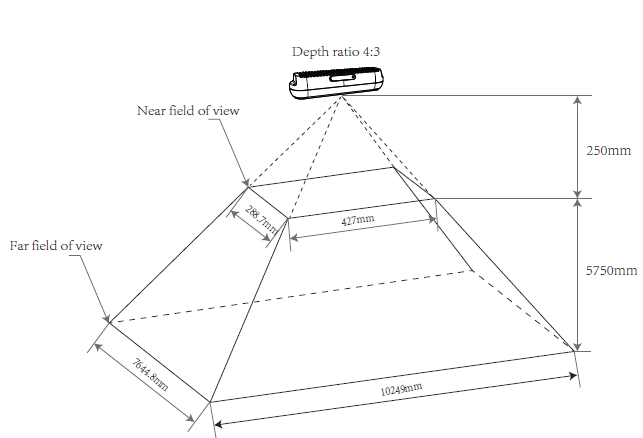 |
STM-951g#
| 畫面比例 | D2C 實施前的景深視野 | D2C 後的景深視場 |
|---|---|---|
| 16:10 | 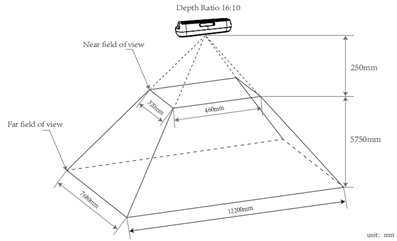 | 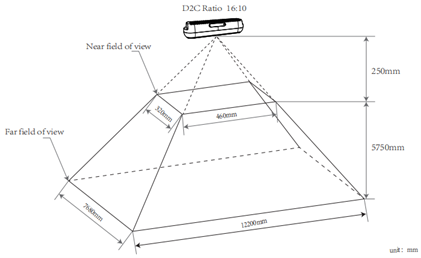 |
| 16:9 | 不適用 | 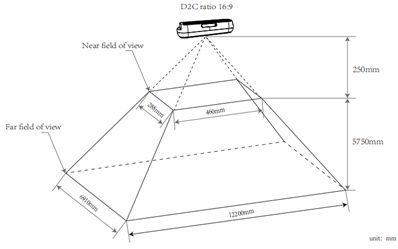 |
| 4:3 | 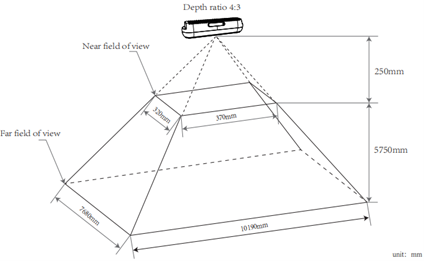 | 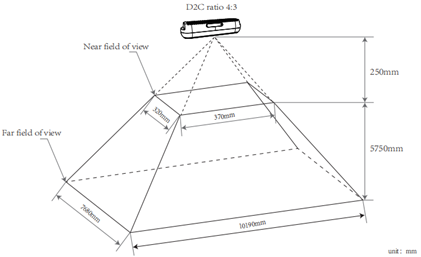 |
STM-955g#
| 畫面比例 | D2C 實施前的景深視野 | D2C 後的景深視場 |
|---|---|---|
| 16:10 | 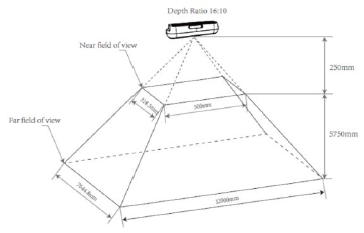 | 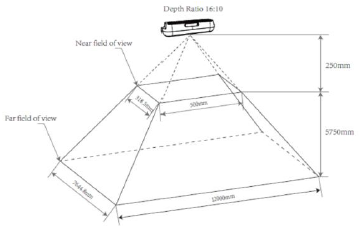 |
| 16:9 | 不適用 | 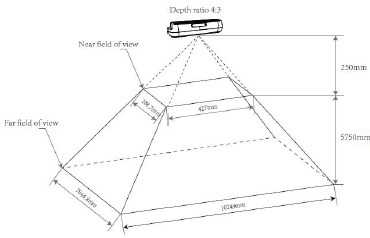 |
| 4:3 | 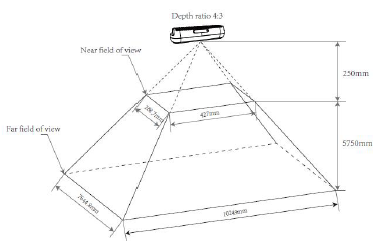 | 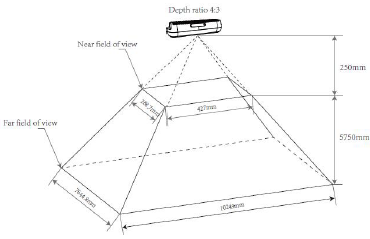 |
深度與色彩對齊#
「深度轉色彩」(D2C)是一種針對深度影像進行的逐像素幾何變換,透過 D2C 變換,可使深度影像與其對應的色彩影像在空間上對齊。這使得我們能夠根據色彩影像中任一像素在 D2C 變換後於深度影像中的座標,透過相同的影像座標來定位該像素。
透過使用相同的影像座標,可在 D2C 處理後於深度影像中定位彩色像素的深度資訊。 經過 D2C 處理後,會生成一張與目標彩色影像尺寸相同的深度影像,其影像內容即為彩色相機座標系中的深度資料。換言之,這是一張以彩色相機的原點和尺寸為基準「拍攝」而成的深度影像,其中每個像素皆對應於彩色相機中相應像素的座標。
透過軟體進行 D2C 對準:STM-501u / STM-502u#
| D2C 實施前的深度圖 | 彩色圖片 | D2C 後的深度圖 | 畫面比例 |
|---|---|---|---|
| 1280 x 800、1280 x 720、848 x 480、640 x 480、640 x 400、640 x 360、480 x 270、424 x 266、424 x 240 | 1920 x 1080 1280 x 720 960 x 540 848 x 480 640 x 360 424 x 240 320 x 180 | 1920 x 1080 1280 x 720 960 x 540 848 x 480 640 x 360 424 x 240 320 x 180 | 16:9 |
| 1280 x 800、1280 x 720、848 x 480、640 x 480、640 x 400、640 x 360、480 x 270、424 x 266、424 x 240 | 640 x 480 320 x 240 | 640 x 480 320 x 240 | 4:3 |
依硬體進行 D2C 對齊:STM-501u / STM-502u#
| D2C 實施前的深度圖 | 彩色圖片 | D2C 後的深度圖 | 畫面比例 |
|---|---|---|---|
| 848 × 480、640 × 480、640 × 400、640 × 360 | 640 × 360 | 640 × 360 | 16:9 |
| 848 × 480、640 × 480、640 × 400、640 × 360、480 × 270、424 × 266、424 × 240 | 424 × 240 | 424 × 240 | 16:9 |
| 848 × 480、640 × 480、640 × 400、640 × 360、480 × 270、424 × 266、424 × 240 | 320 × 180 | 320 × 180 | 16:9 |
| 848 × 480、640 × 480、640 × 400、640 × 360 | 640 × 480 | 640 × 480 | 4:3 |
| 848 × 480、640 × 480、640 × 400、640 × 360、480 × 270、424 × 266、424 × 240 | 320 × 240 | 320 × 240 | 4:3 |
資訊
640 x 400 和 424 x 266 這兩種深度解析度僅支援 30 fps 或更低的幀率進行色彩對齊。
透過軟體進行 D2C 對準:STM-951u / STM-952u#
| D2C 實施前的深度圖 | 彩色圖片 | D2C 後的深度圖 | 畫面比例 |
|---|---|---|---|
| 1280 x 800、1280 x 720、848 x 480、640 x 480、640 x 400、640 x 360、480 x 270、424 x 266、424 x 240 | 1280 x 800 640 x 400 | 1280 x 800 640 x 400 | 16:10 |
| 1280 x 800、1280 x 720、848 x 480、640 x 480、640 x 400、640 x 360、480 x 270、424 x 266、424 x 240 | 1280 x 720 848 x 480 640 x 360 480 x 270 424 x 240 320 x 180 | 1280 x 720 848 x 480 640 x 360 480 x 270 424 x 240 320 x 180 | 16:9 |
| 1280 x 800、1280 x 720、848 x 480、640 x 480、640 x 400、640 x 360、480 x 270、424 x 266、424 x 240 | 640 × 480 | 640 × 480 | 4:3 |
依硬體進行 D2C 對齊:STM-951u / STM-952u#
| D2C 實施前的深度圖 | 彩色圖片 | D2C 後的深度圖 | 畫面比例 |
|---|---|---|---|
| 848 × 480、640 × 480、640 × 400、640 × 360、480 × 270、424 × 266、424 × 240 | 640 × 400 | 640 × 400 | 16:10 |
| 848 × 480、640 × 480、640 × 400、640 × 360 | 640 × 360 | 640 × 360 | 16:9 |
| 848 × 480、640 × 480、640 × 400、640 × 360、480 × 270、424 × 266、424 × 240 | 480 × 270 | 480 × 270 | 16:9 |
| 848 × 480、640 × 480、640 × 400、640 × 360、480 × 270、424 × 266、424 × 240 | 424 × 240 | 424 × 240 | 16:9 |
| 848 × 480、640 × 480、640 × 400、640 × 360、480 × 270、424 × 266、424 × 240 | 640 × 480 | 640 × 480 | 4:3 |
資訊
- 848 x 480 的深度解析度僅支援以 60 fps 或更低幀率進行色彩對齊。
- 640 x 400 和 424 x 266 這兩種深度解析度僅支援 30 fps 或更低的幀率進行色彩對齊。
透過軟體進行 D2C 對準:STM-951g#
| D2C 實施前的深度圖 | 彩色圖片 | D2C 後的深度圖 | 畫面比例 |
|---|---|---|---|
| 1280 × 800、848 × 530、640 × 480、640 × 400、424 × 266、320 × 200 | 1280 x 800 848 x 530 640 x 400 | 1280 x 800 848 x 530 640 x 400 | 16:10 |
| 1280 × 800、848 × 530、640 × 480、640 × 400、424 × 266、320 × 200 | 1280 x 720 640 x 360 | 1280 x 720 640 x 360 | 16:9 |
| 1280 × 800、848 × 530、640 × 480、640 × 400、424 × 266、320 × 200 | 640 × 480 | 640 × 480 | 4:3 |
依硬體進行 D2C 對齊:STM-951g#
| D2C 實施前的深度圖 | 彩色圖片 | D2C 後的深度圖 | 畫面比例 |
|---|---|---|---|
| 848 × 530、640 × 480、640 × 400 | 640 × 400 | 640 × 400 | 16:10 |
| 848 × 530、640 × 480、640 × 400、424 × 266、320 × 200 | 640 × 360 | 640 × 360 | 16:9 |
| 848 × 530、640 × 480、640 × 400、424 × 266、320 × 200 | 640 × 480 | 640 × 480 | 4:3 |
資訊
- 640 x 400、424 x 266 及 320 x 200 這三種深度解析度,僅支援 30 fps 或更低的幀率進行色彩對齊。
- 848 x 530 的深度解析度僅支援以 60 fps 或更低的幀率進行色彩對齊。
透過軟體進行 D2C 對準:STM-955g#
| D2C 實施前的深度圖 | 彩色圖片 | D2C 後的深度圖 | 畫面比例 |
|---|---|---|---|
| 1280 × 800、640 × 400 | 1280 x 800 640 x 400 | 1280 x 800 640 x 400 | 16:10 |
| 1280 × 800、640 × 400 | 1280 x 720 640 x 360 | 1280 x 720 640 x 360 | 16:9 |
| 1280 × 800、640 × 400 | 640 × 480 | 640 × 480 | 4:3 |
依硬體進行 D2C 對齊:STM-955g#
| D2C 實施前的深度圖 | 彩色圖片 | D2C 後的深度圖 | 畫面比例 |
|---|---|---|---|
| 1280 × 800、640 × 400 | 1280 x 800 640 x 400 | 1280 x 800 640 x 400 | 16:10 |
| 1280 × 800、640 × 400 | 1280 x 720 640 x 360 | 1280 x 720 640 x 360 | 16:9 |
| 1280 × 800、640 × 400 | 640 × 480 | 640 × 480 | 4:3 |
最小 Z 深度#
最小 Z 深度是指深度相機的最小工作距離,亦即從相機的深度原點起算,可偵測到的最近平面距離。此距離取決於視差搜尋範圍與影像解析度。
STM-955g透過設定深度偏移值來調整其最小工作距離。可達成的最小距離在不同的預設模式下也可能有所不同。此相機提供靈活的設定選項,以適應各種應用需求。
資訊
視差搜尋範圍越大,最小工作距離就越近,功耗也隨之越高。反之,視差搜尋範圍越小,最小工作距離就越遠,相機的功耗也隨之降低,且能承受的環境溫度也越高。
STM-501u / STM-502u#
| 差異搜尋範圍 | 視野範圍(水平 × 垂直) | 解析度 | 最小 Z 深度 |
|---|---|---|---|
| 128 | 90° × 65° | 1280 x 800 640 x 400 424 x 266 | 0.26 m |
| 128 | 90° × 60° | 1280 × 720 | 0.26 m |
| 128 | 90° × 60° | 848 × 480 | 0.18 m |
| 128 | 90° × 60° | 640 × 360 | 0.14 m |
| 128 | 90° × 60° | 480 × 270 | 0.11 m |
| 128 | 90° × 60° | 424 × 240 | 0.1 m |
| 128 | 81° × 65° | 640 × 480 | 0.17 m |
| 128 | 90° × 14° | 848 × 100 | 0.18 m |
STM-951u / STM-952u#
| 差異搜尋範圍 | 視野範圍(水平 × 垂直) | 解析度 | 最小 Z 深度 |
|---|---|---|---|
| 256 | 90° × 65° | 1280 x 800 640 x 400 424 x 266 | 0.25 m |
| 256 | 90° × 60° | 1280 × 720 | 0.25 m |
| 256 | 90° × 60° | 848 × 480 | 不適用 |
| 256 | 90° × 60° | 640 × 360 | 不適用 |
| 256 | 90° × 60° | 480 × 270 | 不適用 |
| 256 | 90° × 60° | 424 × 240 | 不適用 |
| 256 | 81° × 65° | 640 × 480 | 不適用 |
| 256 | 90° × 14° | 848 × 100 | 不適用 |
| 128 | 90° × 65° | 1280 x 800 640 x 400 424 x 266 | 0.5 m |
| 128 | 90° × 60° | 1280 × 720 | 0.5 m |
| 128 | 90° × 60° | 848 × 480 | 0.34 m |
| 128 | 90° × 60° | 640 × 360 | 0.26 m |
| 128 | 90° × 60° | 480 × 270 | 0.19 m |
| 128 | 90° × 60° | 424 × 240 | 0.17 m |
| 128 | 81° × 65° | 640 × 480 | 0.3 m |
| 128 | 90° × 14° | 848 × 100 | 0.34 m |
| 64 | 90° × 65° | 1280 x 800 640 x 400 424 x 266 | 1 m |
| 64 | 90° × 60° | 1280 × 720 | 1 m |
| 64 | 90° × 60° | 848 × 480 | 不適用 |
| 64 | 90° × 60° | 640 × 360 | 不適用 |
| 64 | 90° × 60° | 480 × 270 | 不適用 |
| 64 | 90° × 60° | 424 × 240 | 不適用 |
| 64 | 81° × 65° | 640 × 480 | 不適用 |
| 64 | 90° × 14° | 848 × 100 | 不適用 |
STM-951g#
| 差異搜尋範圍 | 視野範圍(水平 × 垂直) | 解析度 | 最小 Z 深度 |
|---|---|---|---|
| 256 | 90° × 65° | 1280 x 800 640 x 400 424 x 266 320 x 200 | 0.25 m |
| 256 | 90° × 60° | 848 × 530 | 不適用 |
| 256 | 81° × 65° | 640 × 480 | 不適用 |
| 128 | 90° × 65° | 1280 x 800 640 x 400 424 x 266 320 x 200 | 0.5 m |
| 128 | 90° × 65° | 848 × 530 | 0.34 m |
| 128 | 81° × 65° | 640 × 480 | 0.3 m |
| 64 | 90° × 65° | 1280 x 800 640 x 400 424 x 266 320 x 200 | 1 m |
| 64 | 90° × 65° | 848 × 530 | 不適用 |
| 64 | 81° × 65° | 640 × 480 | 不適用 |
STM-955g#
| 預設 | 解析度 | 偏移量 (Offset) | 最小 Z 軸深度(最大–最小 mm) |
|---|---|---|---|
| 知覺 | 1280 × 800 | 0 | ∞–320 |
| 1280 × 800 | 32 | 1855–266 | |
| 640 × 400 | 0 | ∞–155 | |
| 640 × 400 | 32 | 928–133 | |
| 尺寸標註 | 640 × 480 | 0 | ∞–310 |
| 640 × 480 | 64 | 928–233 | |
| 640 × 480 | 128 | 463–187 |
座標系#
對於Stereo mini 系列相機,設有 1/4 螺絲孔的平面被定義為底部,玻璃蓋板表面為正面,而 RGB 模組則位於 LDM 模組的左側。
IMU 座標系的原點位於實體感測器的中心點。加速度計與陀螺儀的座標系則位於左側 IR 的背面。該座標系的 X 軸正方向指向右側,Y 軸正方向指向下方,Z 軸正方向則指向前方。
深度影像座標系的原點位於左側紅外線模組的光學中心,而彩色影像座標系的原點則位於 RGB 模組的光學中心。兩者座標系的方向相同:正 X 軸指向右側,正 Y 軸指向下方,正 Z 軸指向前方。 深度相機座標系的原點即為 3D 相機的預設原點,座標為 (0,0,0)。深度原點、彩色原點及 IMU 原點在 3D 相機座標系中的參考位置,如下方「座標系示意圖」表格所示。
座標系統位置參考#
| Camera | 座標系 | 在 3D 相機座標系中的位置 (X、Y、Z 單位為 mm) |
|---|---|---|
| STM-501u / STM-502u | 深度 | 0, 0, 0 |
| 彩色 | 14.00, 0, 2.02 | |
| IMU | -0.246、-0.065、-16.948 | |
| STM-951u / STM-952u / STM-951g | 深度 | 0, 0, 0 |
| 彩色 | 23.75, 0, 0 | |
| IMU | 7.866、1.068、-14.248 | |
| STM-955g | 深度 | 0, 0, 0 |
| 彩色 | 23.75, 0, 0 | |
| IMU | 15.48, 0, -55.60 |
資訊
若啟用了深度相機與彩色相機的對齊功能,深度座標系的原點將自動切換至彩色座標系的原點,而內在參數也會隨之相應變更。
座標系統示意圖#
| STM-501u / STM-502u | STM-951u / STM-952u / STM-951g | STM-955g | |
|---|---|---|---|
| IMU | 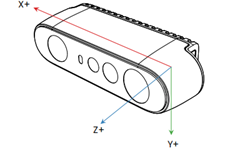 | 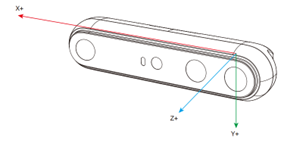 | 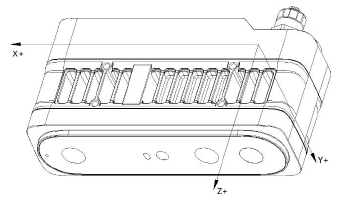 |
| 深度 | 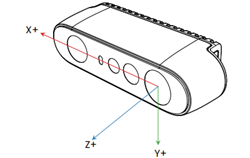 | 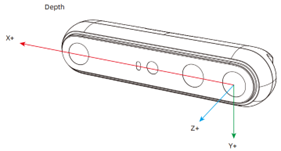 | 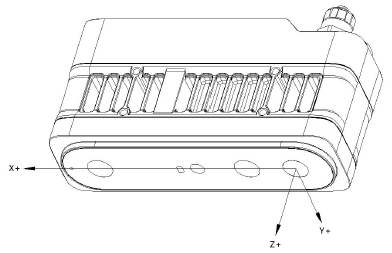 |
| RGB | 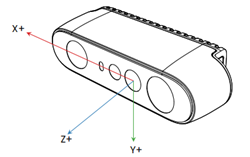 | 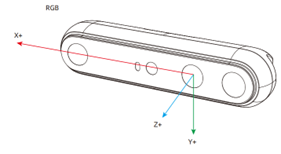 | 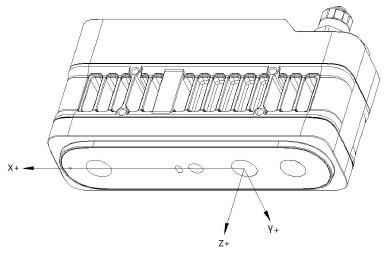 |
座標系統位置參考#
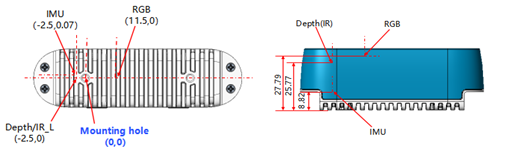
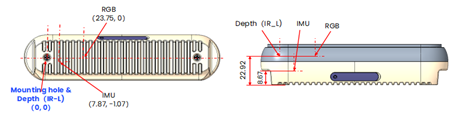
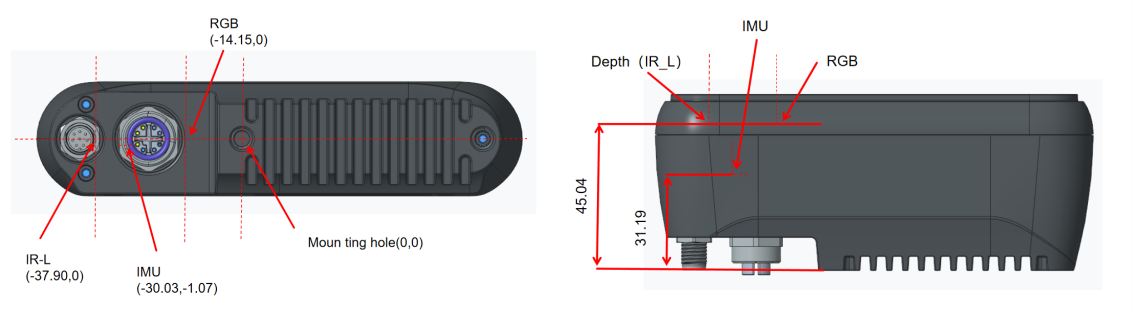
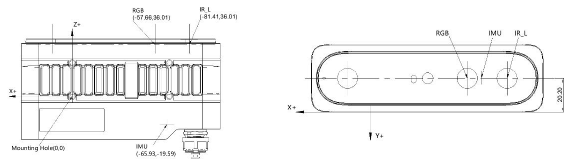
安裝位置與深度/顏色/IMU 之間的相對座標系關係。
資訊
所有參考點均位於元件或位置的中心。
STM-501u / STM-502u#
| 在 3D 相機座標系中的位置 (X、Y、Z 單位為 mm) | |
|---|---|
| 安裝孔 | 0, 0, 0 |
| 深度 | -2.5, 0, 25.77 |
| 彩色 | 11.5, 0, 27.79 |
| IMU | -2.5, 0.07, 8.82 |
STM-951u / STM-952u#
| 在 3D 相機座標系中的位置 (X、Y、Z 單位為 mm) | |
|---|---|
| 安裝孔 | 0, 0, 0 |
| 深度 | 0, 0, 22.92 |
| 彩色 | 23.75, 0, 22.92 |
| IMU | 7.87、-1.07、8.67 |
STM-951g#
| 在 3D 相機座標系中的位置 (X、Y、Z 單位為 mm) | |
|---|---|
| 安裝孔 | 0, 0, 0 |
| 深度 | -37.90, 0, 45.04 |
| 彩色 | -14.15, 0, 45.04 |
| IMU | -30.03、-1.07、31.19 |
STM-955g#
| 在 3D 相機座標系中的位置 (X、Y、Z 單位為 mm) | |
|---|---|
| 安裝孔 | 0, 0, 0 |
| 深度 | -81.41, -20.20, 36.01 |
| 彩色 | -57.66, -20.20, 36.01 |
| IMU | -65.93、-20.20、-19.59 |
攝影機起點參考#
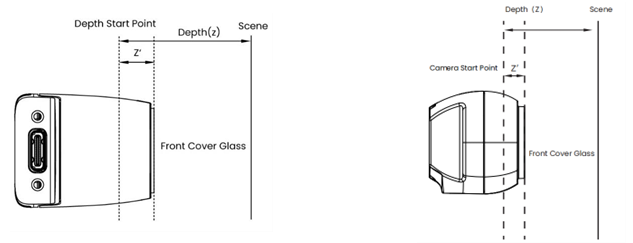
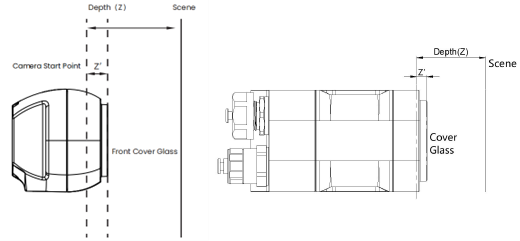
相機起點(或稱零點基準)可定義為深度值為 0 的起點或平面。深度/RGB/LRM 零點相對於相機前蓋玻璃的距離,詳列於下表中。
| STM-501u | STM-502u | STM-951u | STM-952u | STM-951g | STM-955g | |
|---|---|---|---|---|---|---|
| 深度 (Z') | 4.230 毫米 | 4.930 毫米 | 4.080 毫米 | 4.780 毫米 | 4.080 毫米 | 4.040 毫米 |
| RGB (Z') | 2.210 毫米 | 2.910 毫米 | 4.080 毫米 | 4.780 毫米 | 4.080 毫米 | 4.040 毫米 |
| LRM (Z') | 0 毫米 | 0.7 毫米 | 0 毫米 | 0.7 毫米 | 0 毫米 | 0 毫米 |
串流模式#
Stereo mini 系列為使用者提供了多種靈活的方式來擷取紅外線 (IR)、深度及 RGB 影像資料,其中串流模式是最常見的做法。在此模式下,使用者需先為每種資料類型設定目標幀率、解析度及影像格式,接著依序啟用對應的資料串流。隨後,攝影機便會依照使用者定義的目標幀率、解析度及影像格式,進行影像資料的擷取與輸出。
您可以根據相機目前設定的深度模式和解析度,從預設選項(5 fps / 6 fps、10 fps、15 fps、30 fps、60 fps、90 fps 及 100 fps)中選擇當前場景的特定幀率,並以此幀率擷取影像資料。
觸發模式#
Stereo mini 系列支援基於特定幀率的影像資料擷取方式,以及支援任意頻率的自由運行觸發模式。在此模式下,相機將等待外部輸入觸發訊號,並僅在接收到符合相機設定的有效外部觸發訊號後,才會完成影像資料的擷取。 隨後,相機將繼續等待下一個外部觸發訊號。由於兩個連續觸發之間並無設定的時間限制,僅受單次擷取時間(該時間須大於相機的擷取時間)所限,因此可透過控制兩個連續觸發之間的時間間隔,以實現任何所需的頻率。這使得被動式影像資料擷取成為可能。根據相機的介面類型,可透過以下方式觸發相機:
- USB 攝影機型號:由主電腦透過 USB 指令,或由外部裝置透過 8 針同步介面傳送的軟體訊號。這使得系統能夠以任何頻率運作於被動觸發模式。
- STM-951g:透過網路指令(由主機發起)進行軟體觸發,並透過M8 A碼同步介面進行硬體觸發
- STM-955g:透過網路指令(由主機發起)進行軟體觸發,並透過M12 A編碼同步介面進行硬體觸發
在自由觸發模式下,相機的紅外線(IR)、深度(Depth)及 RGB 固定幀率必須根據需求,統一設定為 5 fps/6 fps、10 fps、15 fps、30 fps、60 fps 或 90 fps(視相機型號而定)。此設定對於確定兩個連續有效觸發之間的最小時間間隔至關重要。 下表顯示了固定幀率、最小時間間隔與被動觸發的頻率上限之間的關係。
總而言之,相機僅會對位於允許範圍內的觸發訊號作出反應。這意味著,觸發頻率可以是被動觸發有效頻率範圍內的任何數值。
USB 攝影機型號與 STM-951g
| 攝影機的固定幀率(fps) | 可支援的被動觸發間隔(毫秒) | 可支援的被動觸發頻率 (Hz) |
|---|---|---|
| 90 | ≥22.3 | 0–45 |
| 60 | ≥33.4 | 0–30 |
| 30 | ≥66.7 | 0–15 |
| 15 | ≥133.4 | 0–7.5 |
| 10 | ≥200 | 0–5 |
| 6 | ≥333.4 | 0–3 |
| 5 | ≥400 | 0–2.5 |
STM-955g
| 攝影機的固定幀率(fps) | 可支援的被動觸發間隔(毫秒) | 可支援的被動觸發頻率 (Hz) |
|---|---|---|
| 20 | ≥100 | 0–10 |
| 15 | ≥133.4 | 0–7.5 |
| 10 | ≥200 | 0–5 |
| 5 | ≥400 | 0–2.5 |
多鏡頭同步#
在多攝影機的應用情境中,可將其中一台攝影機初始化為主攝影機,其餘則設定為次要攝影機。此外,亦可使用外部訊號產生器作為主觸發源,並將所有攝影機設定為次要模式。當施加外部同步脈衝時,HW SYNC 輸入端需接收一個持續時間為 100 微秒、且頻率與攝影機標稱幀率相符的正脈衝;例如,若幀率為 30 Hz,則脈衝持續時間應為 33.33 毫秒。 輸入為高阻抗,USB 型號採用 1.8 V,GigE 型號則採用 3.3 V 的 CMOS 電壓水準。然而,務必確保使用高解析度的訊號產生器。訊號產生器的頻率必須與感測器的幀率完全吻合。 舉例來說,若感測器設定為 30 fps,實際幀率可能為 30.015 fps。您可能需要使用示波器測量實際幀率,並將訊號產生器設定為相同的頻率。基於這個原因,最好直接使用另一台相機作為主要的同步訊號產生器。
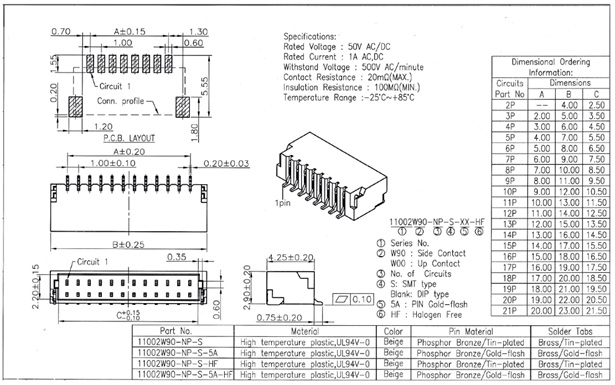
下圖展示了一個多鏡頭設置的機械示意圖。
多鏡頭配置的優勢:
- 擴大特定空間內的攝影機覆蓋範圍,並彌補單一攝影機可能產生的盲點
- 拍攝同一場景的多張照片,並從不同角度掃描物體
- 將有效幀率提高至 30 fps 以上
透過 8 針接頭與對應的連接線,即可設計出多攝影機與多感測器網路。請依照SDK 中的說明操作。
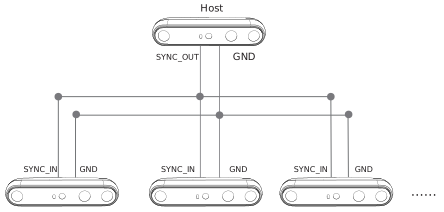
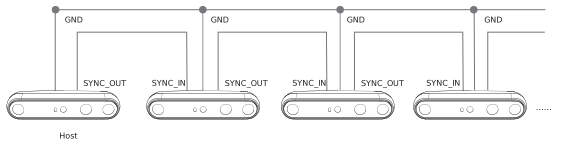
透過多鏡頭同步功能,支援兩種拓撲結構下的多鏡頭幀同步,包括深度影像同步與 RGB 影像同步(當自動曝光關閉時,時間差 ≤ 5 毫秒)。
星型拓撲#
菊花鏈拓撲結構#
同步介面#
USB#
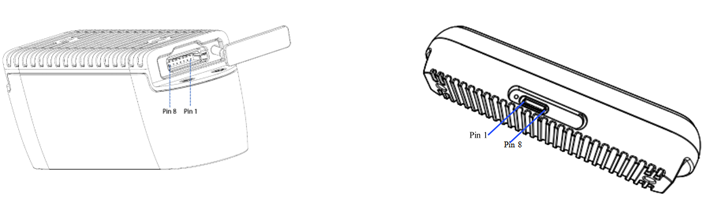
| 接腳 | 定義 | 描述 |
|---|---|---|
| Pin_1 | VCC | 預設的電平設定為 1.8 V。若在 VCC 介面上提供 3.3 V 或 5 V 的驅動電壓,即可根據需求將 I/O 電平設定調整為 3.3 V 或 5 V。 |
| Pin_2 | GPIO_OUT | 同步驅動訊號:高電平有效。高電平持續時間與紅外線曝光時間相符。典型應用為驅動外部補光燈。 |
| Pin_3 | VSYNC_OUT | 同步觸發訊號:高電平有效。高電平為次級裝置提供觸發訊號。 |
| Pin_4 | TIMER_SYNC_OUT | 脈衝訊號源,重置次級裝置的硬體時間戳記。 |
| Pin_5 | RESET_IN | 硬體重置訊號:觸發攝影機關機,並自動開機及重置。偵測輸入訊號:20 Hz / 50 % 占空比 / 連續超過 5 個週期,即判定為正常輸入訊號,其餘訊號將被過濾掉;頻率允許波動範圍為 ± 1 Hz,占空比允許波動範圍為 ± 2 %。 |
| Pin_6 | VSYNC_IN | 同步觸發訊號:高電平有效,用於主裝置的觸發/同步訊號,持續時間為 1 毫秒。 |
| Pin_7 | TIMER_SYNC_IN | 硬體時間戳記重設訊號輸入,硬體時間戳記清除。 |
| Pin_8 | GND | 接地 |
同步點的佈置位置如以下圖所示。
GigE#
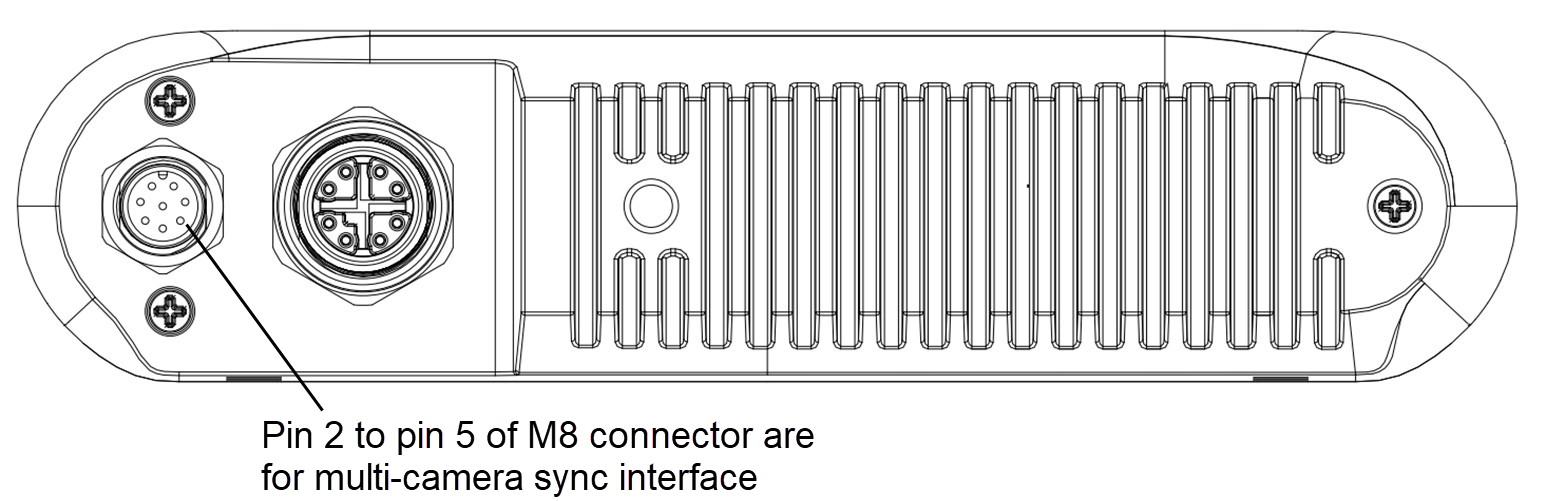
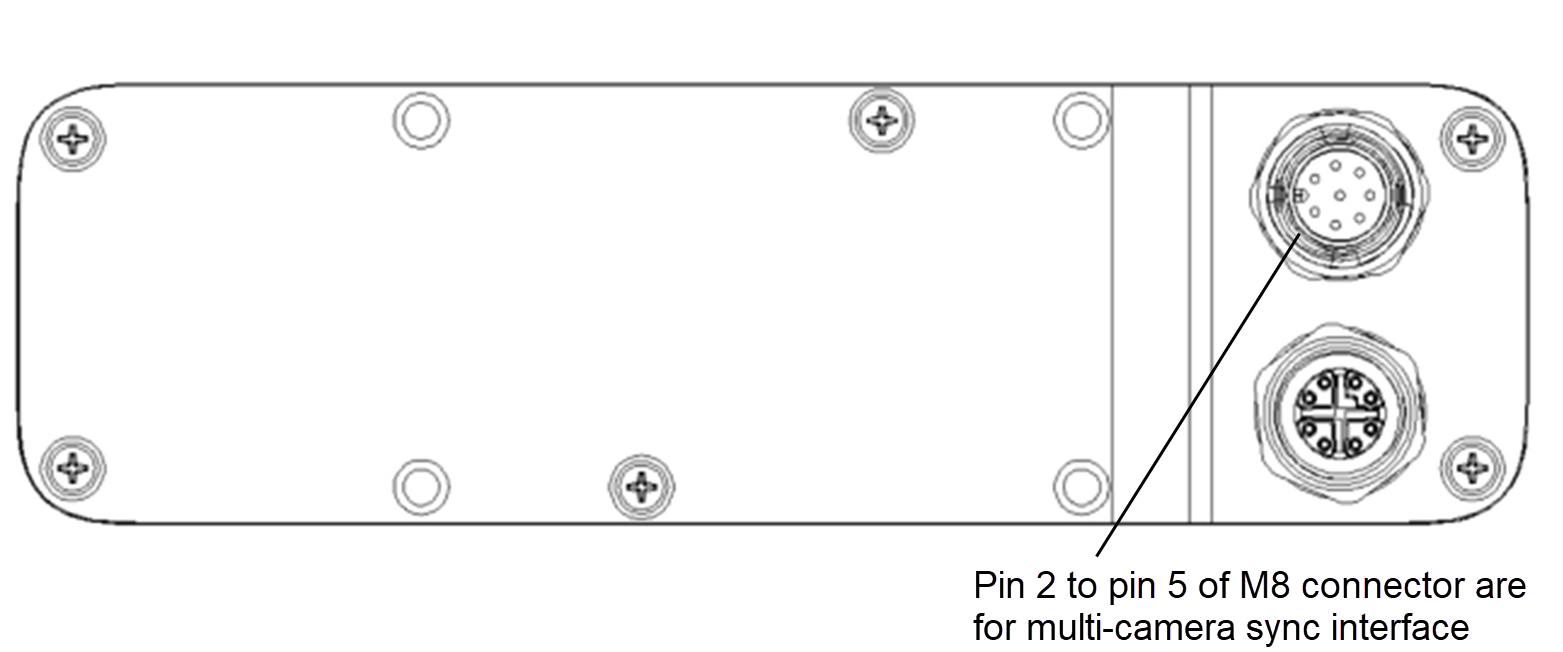
| 接腳 | 定義 | 描述 |
|---|---|---|
| Pin_2 | 訊號 VCC | 預設的電平設定為 3.3 V。若在 VCC 介面上提供 3.3 V、5 V 或 24 V 的驅動電壓,則可根據需求將 I/O 電平設定調整為 3.3 V、5 V 或 24 V。 |
| Pin_3 | VSYNC_IN | 同步觸發訊號:高電平有效,用於主裝置的觸發/同步訊號,持續時間為 1 毫秒。 |
| Pin_4 | VSYNC_OUT | 同步觸發訊號:高電平有效。高電平為次級裝置提供觸發訊號。 |
| Pin_5 | 訊號接地 (GND) | 接地 |
以下圖示顯示了多攝影機同步點的針腳配置:
STM-951g#
STM-955g#
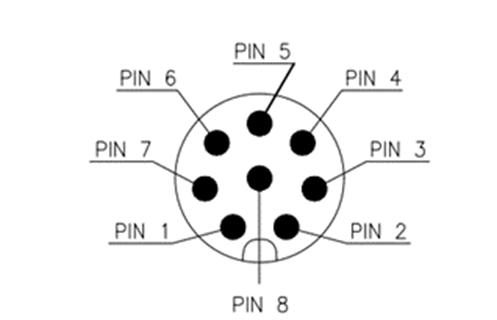
電源連接器的針腳編號(兩款相機型號皆相同):
相機功能#
深度相機功能#
Stereo mini 系列提供了以下深度影像設定。
| 節點名稱 | 顯示名稱 | 描述 |
|---|---|---|
| DepthMax | DepthMax | 深度資料所採用的最大深度(毫米) |
| DepthMin | DepthMin | 深度資料所採用的最小深度(毫米) |
| 自動曝光 | Exposure Auto | 設定自動曝光模式。 |
| 曝光時間 | Exposure Time | 設定曝光時間。此設定用於控制感光元件接受光線照射的持續時間。「自動曝光」將自動設為「關」。 |
| Gain | Gain | 將選定的增益設定為絕對物理數值。這是套用至視訊訊號的放大係數。 |
| BslDepthPreset | 深度預設 | 選取一套針對特定使用情境所優化的預設演算法參數。可能的值: 預設、AMR 搭配 IR-Pass、高精度、高密度 |
| Pixel Format | Pixel Format | 裝置所提供的像素格式。此格式將 PixelSize 與 PixelColorFilter 所提供的所有資訊整合為單一特徵。 Coord3D_C16:3D 座標 C(16 位元) Coord3D_ABC32f:3D 座標 A-B-C(32 位元浮點數) |
| BslComponentMappingMode | 元件映射模式 | 如何將深度平面與色彩平面進行映射。 None:不進行深度與色彩的映射。 ColorOntoDepth:縮放色彩並映射至深度平面。 DepthOntoColor:縮放深度並映射至色彩平面。 DepthOntoColor(HW):縮放深度並映射至色彩平面(硬體)。 |
| Scan3dFocalLength | Scan3d 焦距 | 回傳相機的焦距(單位為像素)。 |
| Scan3dBaseline | Scan3d 基準線 | 回傳立體攝影機配置中兩台攝影機之間的物理距離作為基線。 |
| Scan3dPrincipalPointU | Scan3d 主點 U | 回傳主點的水平位置值。 |
| Scan3dPrincipalPointV | Scan3d 主點 V | 回傳主點的垂直位置值。 |
彩色攝影機功能#
Stereo mini 系列提供以下彩色影像設定。
| 節點名稱 | 顯示名稱 | 描述 |
|---|---|---|
| 自動曝光 | Exposure Auto | 設定自動曝光模式。 |
| 曝光時間 | Exposure Time | 設定曝光時間。此設定用於控制感光元件接受光線照射的持續時間。「自動曝光」將自動設為「關」。 |
| Gain | Gain | 將選定的增益設定為絕對物理數值。這是套用至視訊訊號的放大係數。 |
| 平衡白自動 | Balance White | 控制各色彩通道之間的自動白平衡模式。白平衡比例會自動進行調整。 |
| BalanceRatio | 資產負債比率 | 控制彩色影像的白平衡。 |
| BslBacklightCompensation | Backlight Compensation | 控制背光補償。 |
| BslBrightness | 亮度 | 調整亮度。 |
| BslContrast | 對比度 | 調整對比度。 |
| Gamma | Gamma | 調整伽瑪值。 |
| BslHue | BslHue | 控制色相。 |
| BslSaturation | Saturation | 調整飽和度。 |
| BslSharpness | 銳利度 | 控制銳利度。 |