外參轉換#
如果您想將相機的輸出資料轉換為適合您應用程式的座標系,這會非常有用。
使用此功能#
運作原理#
座標系的位元位置與方向是固定的。其原點是相機的光學中心,z 軸指向相機前方。此座標系稱為錨點座標系 (Anchor Coordinate System)。
blaze 相機允許您根據應用程式的需求,將錨點座標系轉換為轉換後的座標系。
轉換使用 x、y、z 標記法的笛卡兒座標 (Cartesian coordinates)。轉換值定義了從錨點座標系到轉換後座標系的轉換。
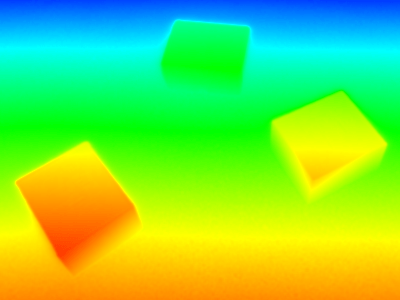
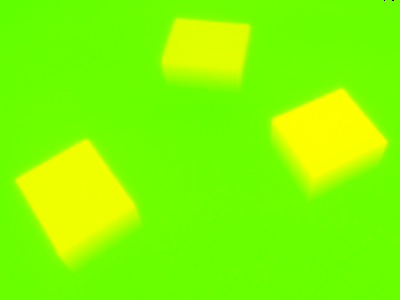
下方的第一張圖片顯示了根據錨點座標系中的距離進行色彩標示的深度圖。第二張圖片顯示了根據轉換後座標系中的距離進行色彩標示的深度圖。
選擇轉換後座標系的原則是使其 z 軸垂直於放置紙箱的表面。這樣一來,所有紙箱都將具有相同的 z 值。
另一種使用案例是,透過將多個相機各自的座標系轉換為共同的座標系,來簡化來自多個相機之資料的匹配與融合。
從錨點座標系到轉換後座標系的轉換是透過先進行旋轉再進行平移來完成的。
旋轉由繞 x、y 和 z 軸的旋轉角度定義。平移則由至新原點的位移 ThX、ThY、ThZ 定義。
因此,座標轉換總共由六個參數定義。
轉換的影響因元件而異:
| 元件 | 轉換的影響 |
|---|---|
| Range | 對於 點雲,即 PixelFormat 且 Coord3D_ABC32f,轉換完全套用。 對於 深度圖,即 PixelFormat 且 Coord3D_C16 或 Mono16,轉換為 不會 已套用。 |
| Intensity | 未套用。 |
| Confidence | 未套用。 |
執行外參轉換 (Extrinsic Transformation)#
- 將
Scan3dCoordinateSystemReference參數設為Transformed. -
將
Scan3dCoordinateTransformSelector參數設為所需的轉換值。請使用
TranslationX/Y/Z平移值與RotationX/Y/Z旋轉值。 -
將
Scan3dTransformValue參數設定為所需的值。平移的值以系統的距離單位表示。旋轉的值以度數表示。