Outlier Removal#
使用功能#
運作原理#
內部演算法會判斷某個像素的深度(以深度圖的灰階值為單位)是否與其鄰近像素的深度差異過大。經判定差異過大的像素被稱為「異常值」,並將被歸類為無效。透過啟用 OutlierRemoval 參數,這些異常值將從輸出中移除。
透過 OutlierRemovalThreshold 透過此參數,您可以指定濾波器的強度,也就是在 3x3 鄰域中,需要多少個內點(有效資料值),才會將該像素視為內點並予以保留。數值越高,被移除的離群點就越多。
當 OutlierRemovalTolerance 此參數可讓您指定濾波器的容差。數值越低,被移除的異常值就越多。透過此參數,您可以指定一個像素被歸類為內點時,其相對距離的最大允許值。所謂相對距離,是指該像素與中心像素之間的距離。數值越低,被移除的異常值就越多。
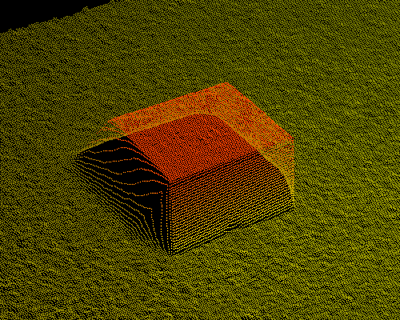
下圖顯示了影像中的無效資料,即異常值。在此範例中,這些異常值在物體遠端產生了逐漸變細的效果。在其他影像中,這種效果可能會有所不同。
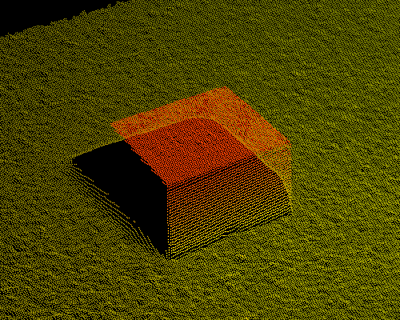
下圖顯示了一張已移除異常值的圖像。
異常值的表示法#
各成分中,異常值的呈現方式各不相同:
| Component | 異常值的表示法 |
|---|---|
| Range | 對於 點雲,即 PixelFormat 設為 Coord3D_ABC32f,像素的所有 3 個座標均設為由 Scan3dInvalidDataValue 參數中選擇性地指定 HTML 記錄檔 (*.html) 的路徑與檔名。對於 深度圖,即 PixelFormat 設為 Coord3D_C16 或 Mono16,像素的深度值設為由 Scan3dInvalidDataValue 參數中選擇性地指定 HTML 記錄檔 (*.html) 的路徑與檔名。 |
| Intensity | 異常值移除操作對「強度」成分沒有影響。即使指定了置信閾值,也不會因此移除任何像素資料。 |
| Confidence | 設為零。 |
設定Outlier Removal#
- 將相機中的
OutlierRemoval參數設為true. -
將相機中的
OutlierRemovalThreshold將參數調整至所需強度。資訊
在大多數情況下,當數值介於 3 至 7 之間時,可獲得最佳效果。
-
將相機中的
OutlierRemovalTolerance將參數調整至所需的公差範圍內。資訊
- 請從較高的數值(例如 50)開始,必要時將數值降低,直到異常值被充分抑制為止。
- 請勿將數值進一步降低,以免刪除有效的資料。