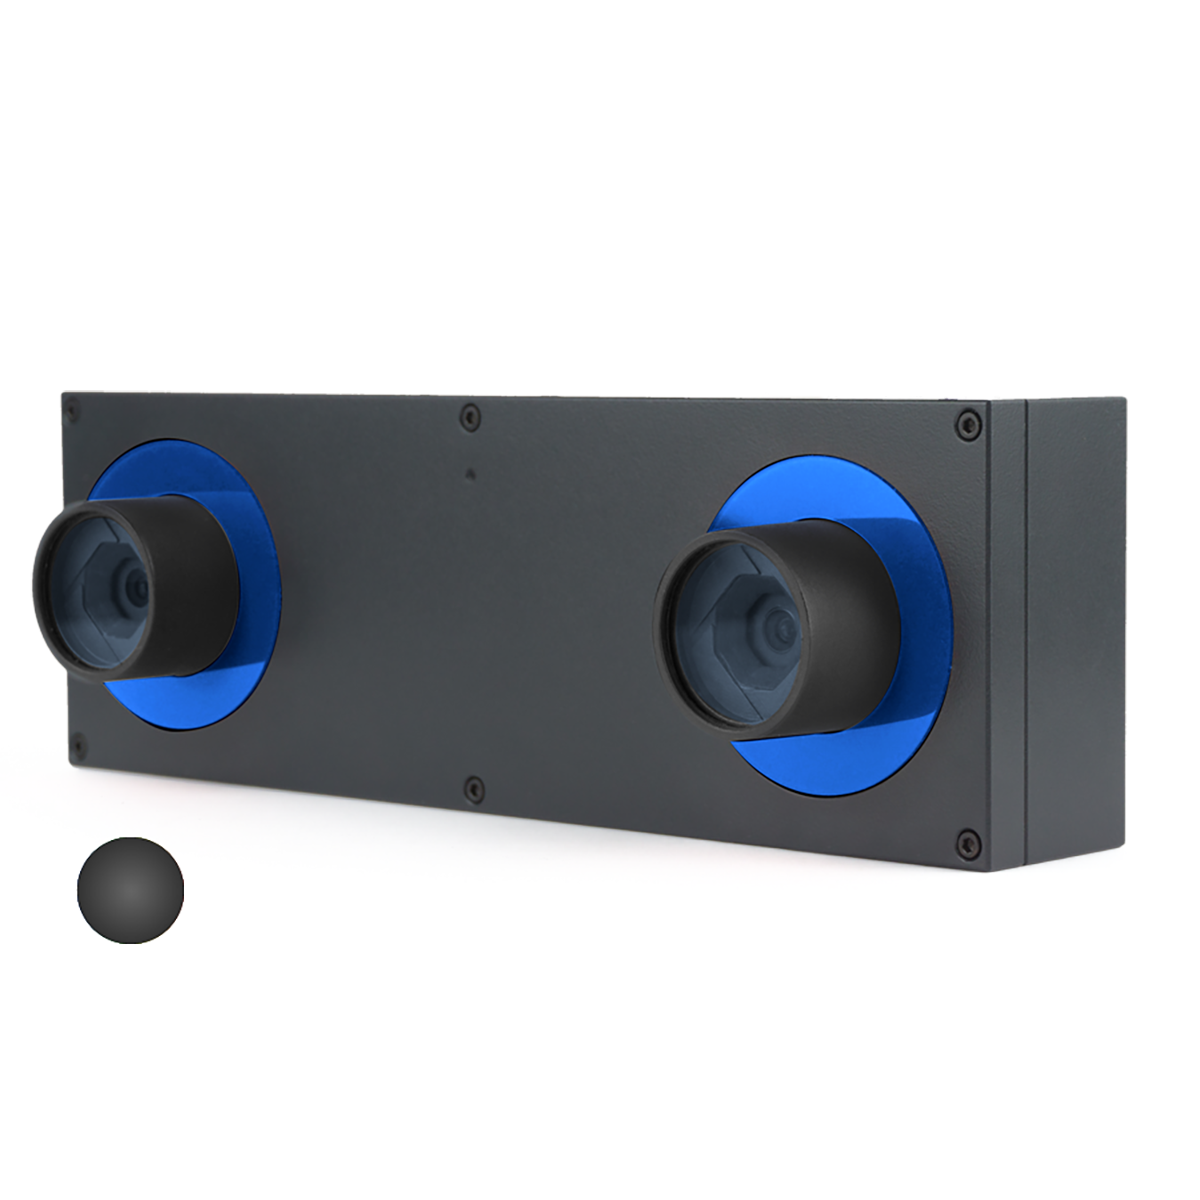
rc_visard 160m-6#
它亦提供 4 mm 鏡頭 VAR。
規格#
一般規格#
| rc_visard 160m-6 | |
|---|---|
| 量測方法 | 立體視覺 |
| 基線 (Baseline) | 160 mm |
| 焦距 | 6 mm |
| 快門 | Global Shutter |
| 解析度 (水平 x 垂直像素) | 1280 x 960 |
| 視野 (H x V) | 43° x 33° |
| 單色/彩色 | Mono |
| 深度影像解析度與 FPS | 214 × 160 pixels @ 25 fps 320 × 240 pixels @ 15 fps 640 × 480 pixels @ 3 fps,搭配 Cube @ 25 fps 1280 × 960 pixels @ 1 fps,搭配 Cube @ 12.5 fps |
| Depth Resolution | 0.06 mm @ 0.5 m 0.3 mm @ 1.0 m 1.0 mm @ 2.0 m 2.2 mm @ 3.0 m |
| 自身動作 (IMU) | 200 Hz. 低延遲 |
| Interface | GigE |
| 處理器製造商 | NVIDIA Tegra K1 |
| 工作範圍 | 0.5–3 m |
| 工作空間 | 0.5 m 距離:0.24 m x 0.30 m 1.0 m 距離:0.64 m x 0.60 m 2.0 m 距離:1.44 m x 1.20 m |
| 資料連接器 | 用於 GigE 的 8 接腳 A-coded M12 插座 |
| 電源連接器 | 用於 GPIO 與電源的 8 接腳 A-coded M12 插頭 |
| 電源供應 | 18–30 V |
| 冷卻 | 被動式 |
| 外殼防護等級 | IP54 |
| 尺寸 (寬 x 高 x 長) | 230 x 75 x 84 mm |
| Weight | 840 g |
| 功能 | 請參閱功能主題。 |
| Conformity | AS/NZS CISPR32, CE, CISPR 24 : 2015 +A1:2015, CISPR 32, EAC, EN 55024 : 2010 +A1:2015, EN 55032, EN 61000-6-2 : 2005, EN 61000-6-3 : 2007+A1:2011, GB 9254, GenICam, GigE Vision 2.0, Rest API, UDP 型 EGO-motion 介面, Web GUI |
| 軟體 | 內建軟體模組:3D 相機操作、導航、偵測、組態設定、資料庫 |
| 軟體元件 | API、使用者手冊、Viewer |
| 作業系統 | ARM Linux |
| 程式語言 | .NET, C, C++, Python |
| 第三方支援 | HALCON, OpenCV, Point Cloud Library (PCL), ROS |
| 配件 | 您相機型號的配件 |
如需詳細規格(例如技術圖面、環境條件和電源要求),請參閱硬體規格。
預防措施#
在安裝相機之前,請先閱讀安全資訊。
安裝與設定#
請參閱安裝。
說明文件#
完整的文件可在這裡取得。